Une division de MFE Inspection Solutions

Guide

Systèmes de positionnement sous-marin : outils, méthodes et conseils pour choisir

Le positionnement sous-marin désigne les systèmes et processus utilisés pour suivre, naviguer et localiser des équipements sous-marins tels que les ROV, les AUV, les plongeurs, les outils sous-marins et les charges utiles d’inspection.

→ Passer aux produits et outils de positionnement sous-marin.

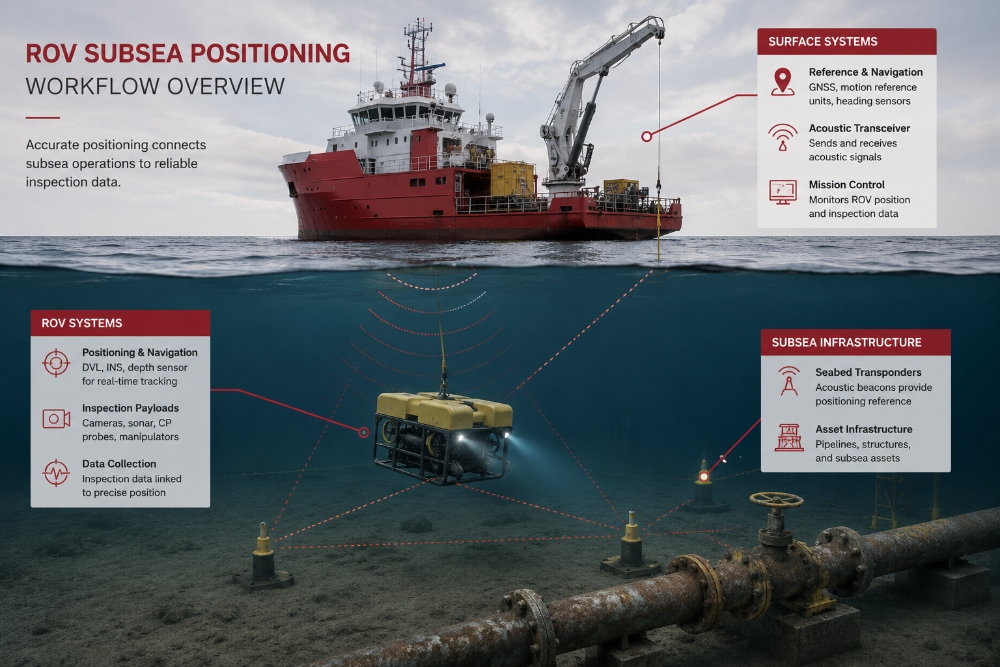
Comme les signaux GPS ne fonctionnent pas toujours de manière fiable en mer, les équipes sur le littoral s’appuient sur une multitude de technologies pour maintenir une connaissance de leur position sous la surface.

Ces technologies comprennent les systèmes de positionnement acoustique, les systèmes de navigation inertielle, les registres de vitesse Doppler (DVL) —nous les détaillerons plus en détail ci-dessous.

L’importance du positionnement sous-marin

Lors des inspections en mer, le positionnement sous-marin ne se limite pas à Navigation sous-marine.

Cela affecte directement la qualité des inspections, la reproductibilité, la localisation des actifs et la capacité de relier les données collectées aux lieux réels.

Par exemple, les données de positionnement peuvent être utilisées pour :

  • Suivre un ROV lors d'une inspection sous-marine
  • Gérer l'évolution d'un AUV sur une voie d'étude
  • Relocaliser une anomalie précédemment identifiée
  • Support aux workflows de suivi et de sécurité des plongeurs
  • Relier les données sonar, LiDAR, UT ou d’imagerie à une structure ou à une coordinateur spécifique

Le bon workflow de positionnement sous-marin dépend fortement de l’environnement, de la précision requise, des contraintes de déploiement, de la configuration du navire et de l’objectif d’inspection.

Par exemple, une inspection du port en eau peu profonde peut utiliser une approche de positionnement très différente de celle d'une étude en mer profonde ou d'une mission autonome à longue portée.

D'autres termes courants pour le positionnement sous-marin comprennent :

  • Système de positionnement sous-marin
  • Système de positionnement acoustique sous-marin
  • Système de navigation sous-marin
  • Système de suivi sous-marin
  • GPS sous-marin

Certains de ces termes désignent des processus complets de positionnement, tandis que d'autres concernent des technologies spécifiques ou des méthodes de positionnement.

Dans ce guide sur le positionnement sous-marin, nous examinerons comment ces systèmes fonctionnent, leur place dans les flux de travail sous-marins et les compromis que les équipes d’inspection doivent prendre en compte avant d’opter pour un équipement.

Produits et outils de positionnement sous-marin

Vous cherchez les meilleurs systèmes de positionnement sous-marin ou les meilleurs outils de navigation sous-marine sur le marché ?

Ci-dessous sont présentées certaines des technologies de positionnement et de navigation primaires utilisées dans le cadre des inspections en mer, des opérations avec des sous-marins sans équipage (ROV), des études hydrographiques, des workflows de suivi des plongeurs et des missions sous-marines autonomes.

Le bon workflow de positionnement sous-marin dépend de facteurs tels que :

  • exactitude positionnelle requise
  • hauteur de l'eau
  • Configuration des navires et espace de pont
  • ROV ou AUV Type
  • Objectifs de l'inspection
  • si des références permanentes peuvent être installées

[Les AUV et les ROV sont tous deux des UUV (Véhicules sous-marins non-piloti)—En savoir plus dans cette guide détaillé]

Systèmes de positionnement USBL

Les systèmes USBL (Ultra-Short Baseline) figurent parmi les technologies de positionnement sous-marin les plus couramment utilisées dans le cadre des opérations offshore.

Ces systèmes permettent aux opérateurs de suivre les ROV, les plongeurs et les équipements sous-marins depuis un navire sans déployer un réseau complet de transpondeurs sous-marins. Pour de nombreux flux de travail d’inspection et de survey, ils offrent un équilibre pratique entre la rapidité de déploiement, la simplicité opérationnelle et les performances de positionnement.

Voici les meilleurs systèmes USBL disponibles sur le marché :

1. Sonardyne Micro Ranger 2 USBL
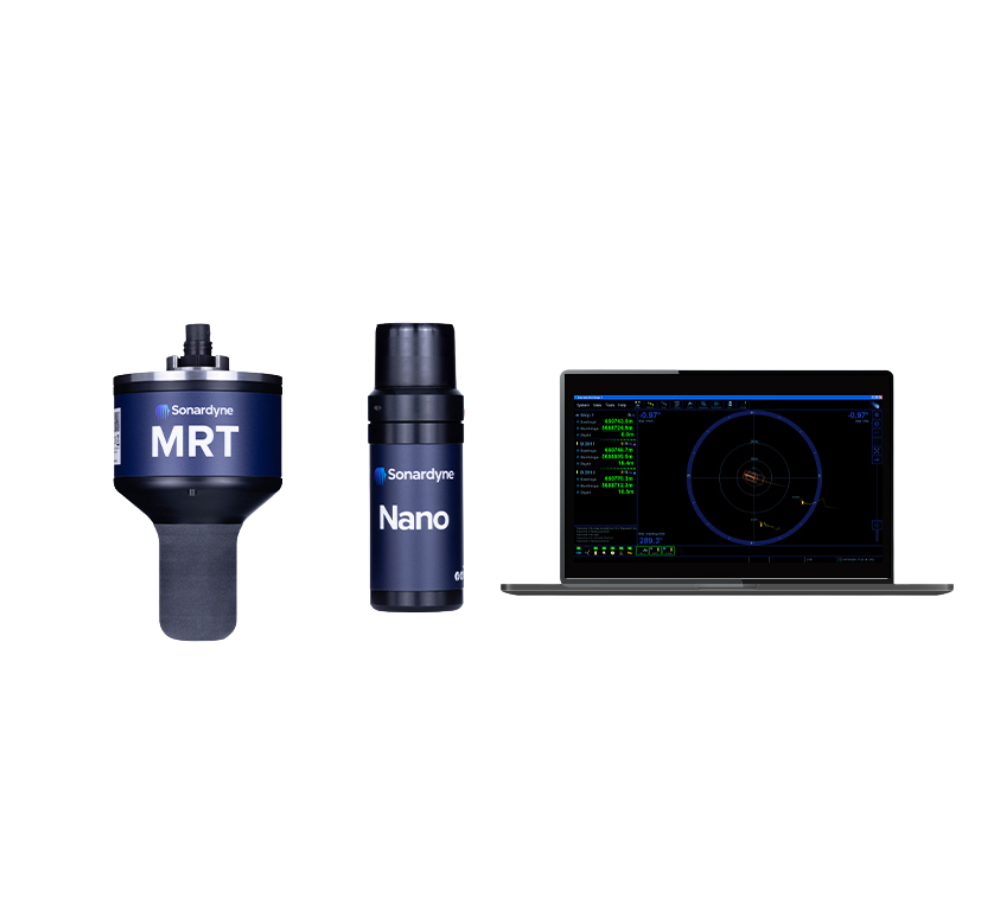
Le Sonardyne Micro Ranger 2 est un système de positionnement USBL compact conçu pour suivre les ROV, les plongeurs et les équipements sous-marins lors des opérations en mer.

Sa conception portable en fait un appareil parfaitement adapté aux inspections, aux interventions, au soutien des plongeurs et aux travaux de construction légers, où les opérateurs ont besoin d'un positionnement fiable sans avoir à déployer un réseau de référence complet du fond marin.

Caractéristiques clés du Sonardyne Micro Ranger 2 :

  • Architecture compacte USBL. Conçu pour la positionnement sous-marin à bord des navires sans infrastructure terrestre importante.
  • Suivi de plusieurs cibles. Permet le suivi des ROV, des plongeurs et d'autres équipements sous-marins.
  • Déploiement rapide. Idéal pour les opérations en mer où la rapidité de la mobilisation est importante.

Achète ou loue le Sonardyne Micro Ranger 2.

2. Sonardyne Mini Ranger USBL

Le Sonardyne Mini Ranger est conçu pour des workflows de positionnement sous-marin portables où la taille du navire, la rapidité de mobilisation et la simplicité opérationnelle sont des critères prioritaires.

Ces systèmes sont couramment utilisés pour les inspections en mer proche, les déploiements de petits sous-marins robotisés, les missions scientifiques et les opérations de soutien, où les équipes ont besoin d'une capacité de positionnement sous-marin sans un déploiement plus important de navires de recherche en mer.

Le Mini Ranger est fréquemment sélectionné lorsque les opérateurs ont besoin d'un positionnement fiable tout en minimisant la surface occupée par le système et la complexité de sa mise en place.

Caractéristiques clés du Sonardyne Mini Ranger :

  • Déploiement portable. Conçue pour les navires de petite taille et les opérations de déploiement rapide.
  • Suivi des ROV et des plongeurs. Supporte une gamme d'applications de positionnement sous-marin.
  • Flexibilité opérationnelle. Utilisable dans le cadre d’inspections, de missions de prospection et de missions de soutien.

3. Acouphène appliqué Easytrak Vesta USBL

Le système Easytrak Vesta USBL est conçu pour les workflows de suivi et de positionnement sous-marin impliquant des sous-vélos, des traîneurs, des plongeurs et des équipements sous-marins.

Les systèmes portables USBL tels que le Vesta sont généralement sélectionnés pour des opérations d’inspection et de cartographie où une mise en œuvre rapide et une flexibilité opérationnelle sont importantes.

Ce système est fréquemment utilisé dans des environnements offshore et en eaux peu profondes, où les opérateurs ont besoin d'une connaissance de leur position en temps réel lors des opérations sous-marines.

Principales caractéristiques de l'Easytrak Vesta :

  • Positionnement portable USBL. Permet une déploiement flexible sur plusieurs types de navires.
  • Suivi de plusieurs actifs. Compatible avec une variété de plateformes et d'objectifs sous-marins.
  • Flux de travail d’inspection et d’étude. Conçue pour des opérations offshore pratiques.

Systèmes de traçage des plongeurs

Les systèmes de localisation des plongeurs aident les équipes en mer à rester informées en temps réel de l’emplacement et du déplacement des plongeurs tout au long des opérations sous-marines.

Ces systèmes sont souvent utilisés pour améliorer la sécurité, coordonner les travaux sous-marins et offrir aux équipes de surface une meilleure visibilité sur les activités de plongée en cours.

Voici le système de suivi des plongeurs le plus performant sur le marché :

4. Sonardyne DiveTrack

DiveTrack est un système de suivi des plongeurs conçu pour améliorer la précision de la localisation lors des opérations de plongée sous-marine.

Ce système contribue à assurer des opérations sous-marines plus sûres et mieux coordonnées en fournissant une visibilité en temps réel sur la localisation des plongeurs par rapport au navire de soutien et aux autres équipements environnants.

Les systèmes de localisation des plongeurs sont couramment utilisés lors d’inspections en mer, d’opérations de maintenance et de projets d’intervention sous-marine.

Principales caractéristiques de Sonardyne DiveTrack :

  • Suivi en temps réel du plongeur. Améliore la sensibilisation lors des opérations sous-marines.
  • Support en matière de sécurité opérationnelle. Aider à coordonner le personnel et les tâches sous-marins.
  • Déploiement portable. Convient à une variété de workflows de plongée en mer.

Systèmes d'information nautique et de navigation

Les systèmes de positionnement acoustique sont souvent associés à des technologies de navigation inéolienne pour améliorer la continuité de la navigation et réduire les dérives positionnelles.

Ces systèmes sont particulièrement importants pour les AUV, les plateformes de sondage et les véhicules d'inspection qui opèrent entre deux mises à jour acoustiques ou dans des environnements où les conditions de positionnement sont difficiles.

Voici les meilleurs systèmes de surveillance intérieure du marché :

5. Sonardyne Sprint-Nav Mini INS

Le Sprint-Nav Mini combine la fonctionnalité du système de navigation inertielle (INS) avec la technologie Doppler Velocity Log (DVL) pour faciliter la navigation et le positionnement des véhicules sous-marins.

Les workflows basés sur l’INS sont couramment utilisés lorsque les opérateurs ont besoin d’une navigation plus fluide, d’un support pour la détection de position sans aucune aide extérieure et d’une meilleure stabilité de position entre les mises à jour acoustiques.

Ce système est particulièrement utile dans les workflows de sondage, d’inspection et de navigation autonome où la continuité de position est importante.

Caractéristiques clés du Sprint-Nav Mini :

  • INS et DVL intégrés. Combines la navigation et l'estimation de la vitesse dans un seul système.
  • Réduction du déraillement positionnel. Contribue à maintenir la continuité de la navigation sous l'eau.
  • Support pour les AUV et les ROV. Conçue pour les workflows modernes des véhicules sous-marins.

Communication sous-marine et robotique

La robotique sous-marine moderne dépend de plus en plus de la communication sans fil, des systèmes de navigation et de plateformes robotisées compactes.

Ces technologies permettent d’accroître les capacités des véhicules sous-marins dans des environnements restreints, difficiles d’accès, et de proposer de nouvelles méthodes d’inspection autonomes.

Voici les meilleurs systèmes de communication sous-marine disponibles sur le marché :

6. Hydromea LUMA Subsea Modem

Le modem sous-marin Hydromea LUMA permet la communication sans fil sous-marine ainsi que des workflows liés à la navigation pour les robots sous-marins et les systèmes autonomes.

Les systèmes de communication sous-marine sans fil sont de plus en plus intégrés aux opérations sous-marines où la réduction des câbles, le transfert de données et la coordination entre plusieurs véhicules sont importants.

Cette plateforme contribue à soutenir les applications émergentes de la robotique sous-marine ainsi que les workflows connectés en mer.

Caractéristiques clés de Hydromea LUMA :

  • Communication sans fil sous-marine. Support de l’échange de données sous-marines.
  • Intégration de la robotique. Conçu pour les systèmes autonomes et manœuvrables à distance.
  • Flux de travail pour plusieurs véhicules. Appuie les opérations sous-marines coordonnées.

7. Plate-forme Hydromea Wireless ROV

Les systèmes de ROV sans fil de Hydromea sont conçus pour des inspections sous-marines compactes et des workflows robotisés, où la gestion classique des câbles peut être restrictive.

Ces systèmes sont particulièrement pertinents dans les espaces confinés, lors des inspections de l’infrastructure et dans le cadre des workflows émergents pour les sous-marins autonomes ou semi-autonomes.

L'architecture sans fil peut simplifier les opérations dans des environnements où la gestion des câbles présente des défis opérationnels.

Caractéristiques clés de la plateforme Hydromea Wireless ROV :

  • Fonctionnement à l’aide d’un éclairage tether. Réduit la dépendance au système traditionnel de gestion des câbles.
  • Plate-forme d'inspection compacte. Conçue pour des environnements difficiles d'accès.
  • Architecture axée sur la robotique. Support aux workflows d'inspection sous-marine émergents.

Outils de sondage et de localisation

Les workflows de positionnement dépendent souvent de technologies supplémentaires de sondage, de localisation et de cartographie pour améliorer la connaissance de la situation et la documentation des actifs.

Ces systèmes sont généralement intégrés aux processus de navigation et de positionnement lors des inspections en mer, des études hydrographiques et des projets d’infrastructures sous-marines.

Voici les meilleurs outils de sondage et de localisation sous-marin disponibles sur le marché :

8. Système de suivi des tuyaux et câbles TSS 660 E

Le TSS 660 E est conçu pour les applications de suivi de tuyaux et de câbles sous-marins.

Ces systèmes de suivi sont couramment utilisés lors des inspections des infrastructures sous-marines, de la vérification de l’emplacement des câbles et de la cartographie des actifs offshore.

Le système aide les opérateurs à identifier et documenter l’emplacement de l’infrastructure sous-marine critique.

Caractéristiques clés du TSS 660 E :

  • Localisation des tuyaux et des câbles. Conçu pour le suivi des infrastructures sous-marines.
  • Support à l'inspection. Idéal pour les workflows de vérification et de documentation des actifs.
  • Intégration de l’enquête. Appuie sur les opérations de cartographie sous-marine plus étendues.

9. Norbit WBMSX Sonar à faisceaux multiples

Le Norbit WBMSX est un système sonar à faisceaux multiples utilisé dans le cadre de missions hydrographiques, de cartographie sous-marine et de localisation sous-marine.

Les systèmes multibandes sont fréquemment associés à des systèmes de positionnement et de navigation pour permettre la cartographie bathymétrique précise et la documentation des ressources sous-marines.

Le système permet de générer des données spatiales détaillées pour les projets de relevés et d’inspection.

Caractéristiques clés du Norbit WBMSX :

  • Mappage multibande. Support aux workflows de cartographie bathymétrique et sous-marine.
  • Positionner l’intégration. Il fonctionne en parallèle avec les systèmes de navigation et de localisation.
  • Recollection de données haute résolution. Conçu pour la cartographie détaillée des fonds marins.

10. Géométrie G882 Magnetomètre

Le Geometrics G882 est un magnétomètre marin utilisé pour les opérations de détection, de localisation et d'exploration sous-marines.

Les magnétomètres sont couramment utilisés pour localiser les pipelines, les câbles, les débris et les objets ferreux sous-marins lors de missions d'inspection et de cartographie en mer.

Ce système est fréquemment déployé lorsque les opérateurs doivent localiser ou vérifier des équipements sous-marins enterrés ou difficiles à identifier.

Caractéristiques clés du Geometrics G882 :

  • Détection d'objets sous-marins. Aide à localiser les actifs ferreux et l'infrastructure.
  • Support pour les enquêtes. Utilisé couramment lors des projets de localisation en mer.
  • Validation de l’infrastructure. Idéal pour les inspections de pipelines et de câbles.
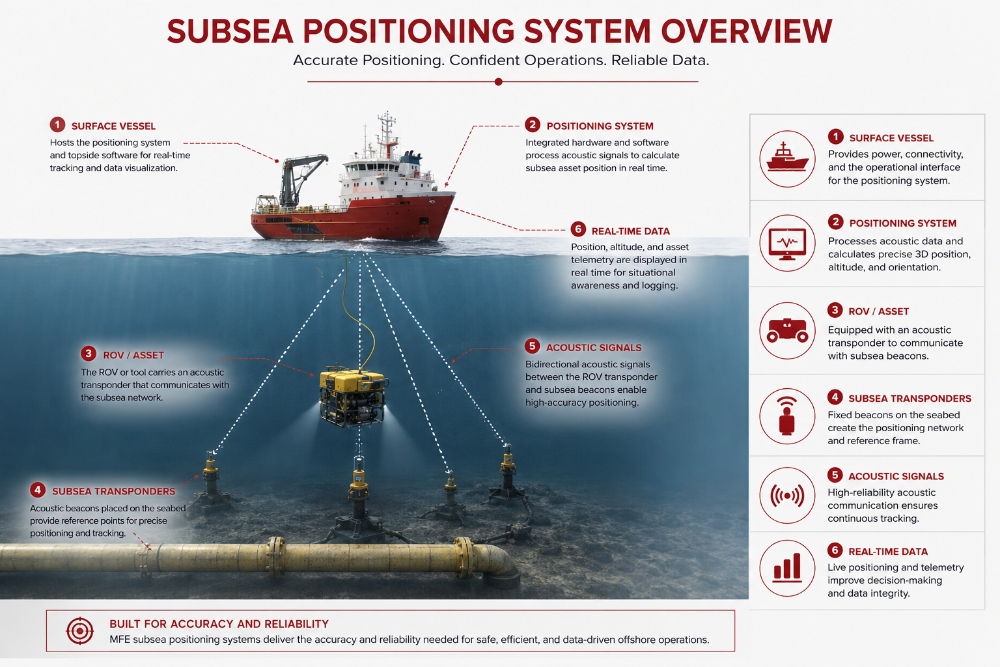
Qu’est-ce que le positionnement sous-marin ?

Le positionnement sous-marin fait référence aux technologies et aux processus utilisés pour déterminer l’emplacement des véhicules sous-marins, des plongeurs, des outils, des capteurs et des équipements sous-marins.

Dans les workflows d’inspection, les données de positionnement sont souvent tout aussi importantes que les données d’inspection elles-mêmes.

La détection de corrosion, de dommages, de croissance marine ou d’anomalies n’est utile que si les opérateurs peuvent documenter précisément l’endroit où elle a été détectée et pouvoir retourner à ce lieu plus tard de manière fiable.

Comme les signaux GPS ne traversent pas toujours l’eau, les opérateurs offshore doivent recourir à d’autres méthodes pour maintenir leur position sous la surface.

En pratique, cela signifie généralement la combinaison de systèmes de positionnement acoustique, de systèmes de navigation inertielle, de registres de vitesse Doppler (DVL), de données sonar, de références de navires et de technologies connexes pour estimer ou mesurer la position sous-marine.

Le positionnement sous-marin est utilisé dans une large gamme d'activités offshore et sous-marines, notamment :

  • Inspecions ROV
  • Missions d'étude par sondage par voie aérienne (AUV)
  • Support de construction sous-marine
  • Inspection des pipelines et câbles
  • Suivi des plongeurs
  • étude hydrographique
  • cartographie sous-marine
  • réinstallation des actifs

Pourquoi le GPS ne fonctionne pas sous l'eau

Le GPS traditionnel repose sur des signaux radiofréquences transmis par des satellites.

L’eau affaiblit rapidement ces signaux, ce qui signifie que le GPS devient peu fiable presque immédiatement au-dessous de la surface.

Cela pose l'un des principaux défis dans les opérations sous-marines : maintenir une conscience de position précise sans connexion directe par satellite.

Pour résoudre ce problème, les équipes sur le site offshore utilisent généralement des systèmes de positionnement acoustique qui transmettent des signaux sonores à travers la colonne d’eau, au lieu de se fier à une communication par radiofréquence.

Selon le flux de travail, ces systèmes peuvent faire référence à :

  • un navire de surface
  • Transpondeurs sous-marins
  • Capteurs montés sur le véhicule
  • Estimation de la navigation inertielle
  • Mesures de verrouillage inférieur DVL

Différentes approches impliquent des compromis différents, notamment :

  • exactitude
  • complexité de déploiement
  • coût
  • gamme
  • Repétabilité
  • Flexibilité opérationnelle

Positionnement vs. Navigation vs. Traçage

Ces termes sont étroitement liés dans le domaine du positionnement sous-marin. Toutefois, ils ne sont pas identiques.

  • Positionnement Il s'agit de déterminer l'endroit où quelque chose se trouve sous l'eau.
  • Navigation Il s’agit de la direction ou de l’estimation du déplacement d’un point à un autre.
  • Suivi Il s’agit de surveiller continuellement l’emplacement ou le déplacement d’un objectif au fil du temps.

De nombreux systèmes offshore remplissent une combinaison de toutes ces fonctions.

Par exemple, un système USBL peut suivre l’emplacement d’un ROV en temps réel, tandis que le système INS/DVL contribue à maintenir la stabilité de la navigation du véhicule entre les mises à jour acoustiques.

De même, une mission d'exploration par sous-marin autonome peut s'appuyer simultanément sur plusieurs systèmes superposés :

  • Positionnement acoustique pour les corrections de référence
  • INS pour le calcul de la position
  • DVL pour l'estimation de la vitesse
  • sonar multibande pour la cartographie et la localisation

Comprendre ces distinctions est important car différentes opérations d’inspection et d’exploitation en mer nécessitent des niveaux de précision positionnelle différents.

Une inspection visuelle en eau peu profonde peut tolérer des positions relativement grossières. Toutefois, les travaux d’intervention en eaux profondes, la construction sous-marine ou la localisation répétée des défauts nécessitent une maîtrise de la position beaucoup plus stricte.

Principales types de systèmes de positionnement sous-marin

Il n’existe pas de système de positionnement sous-marin “ standard ” utilisé dans toutes les opérations offshore.

Il existe différentes méthodes de positionnement car les missions sous-marines privilégient différentes choses :

  • Vitesse de déploiement
  • exactitude
  • gamme
  • Repétabilité
  • mobilité
  • coût
  • Simplicité opérationnelle

Certains systèmes sont optimisés pour une mise en œuvre rapide par navire. D’autres sont conçus pour des travaux de construction sous-marine de haute précision ou pour une navigation autonome de longue durée.

Comprendre ces compromis est crucial lors du choix des équipements pour les inspections en mer ou les opérations sous-marines.

Systèmes de positionnement USBL

Les systèmes USBL (Ultra-Short Baseline) figurent parmi les technologies de positionnement sous-marin les plus utilisées dans le secteur offshore.

Un système USBL utilise généralement un transmetteur monté sur un navire ou sur un point de référence au-dessus du navire pour communiquer acoustiquement avec un transpondeur monté sur l’objectif sous-marin.

En mesurant les temps de signalisation et les angles, le système estime la position sous-marine par rapport à la référence de surface.

Les systèmes USBL sont populaires car ils sont relativement rapides à déployer opérationnellement.

Contrairement aux systèmes LBL, ils n’exigent généralement pas que les opérateurs installent un réseau complet de transpondeurs au fond marin avant de commencer leurs travaux.

Cela rend les workflows USBL attrayants pour :

  • Inspecions ROV
  • Suivi des plongeurs
  • Travaux d'intervention légère
  • opérations offshore mobiles
  • Inspections par navire

Cependant, les performances de l’USBL peuvent être affectées par :

  • Mouvement de la navette
  • hauteur de l'eau
  • Interférences acoustiques
  • Reflets multipathiques
  • mauvaise géométrie à longue portée

Au fur et à mesure que la complexité opérationnelle augmente, les exigences en matière de précision de positionnement peuvent dépasser les capacités de fonctionnement d'un workflow USBL simple.

LBL Positioning Systems

Les systèmes LBL (Long Baseline) utilisent un réseau de transpondeurs situés au fond marin à des points de référence connus.

Le cible sous-marine détermine alors sa position par rapport à ces repères fixes.

Comme la géométrie de référence est répartie sur l’ensemble du fond marin plutôt que concentrée sur le navire, les systèmes LBL permettent souvent d’obtenir une précision et une stabilité positionnelles plus élevées que les workflows USBL.

Cela rend les systèmes LBL particulièrement utiles pour :

  • Opérations en eaux profondes
  • Construction sous-marine
  • intervention de précision
  • Flux de travail de sondage reproductibles
  • Localisation précise des actifs

Le contre-pouvoir est la complexité de déploiement.

Les opérations LBL nécessitent généralement un temps supplémentaire, des efforts de calibration, le déploiement d’infrastructures au fond marin et une planification opérationnelle avant que les travaux sous-marins puissent commencer.

Pour les campagnes d’inspection plus modestes ou les opérations de réponse rapide, cette complexité n’est peut-être pas toujours justifiée.

Systèmes SBL et systèmes GPS sous-marins

Les systèmes SBL (Short Baseline) utilisent plusieurs points de référence montés sur le navire ou la structure plutôt qu'un seul point de référence compact USBL.

Ces systèmes se situent à mi-chemin entre les approches USBL et LBL en termes de géométrie et de complexité de déploiement.

Pendant ce temps, de nombreux systèmes portables commercialisés comme “GPS sous-marin”Les solutions ne sont pas de véritables systèmes GPS au sens traditionnel du terme.

Au lieu de cela, ils associent généralement le positionnement acoustique à des repères GPS sur la surface pour estimer la position sous-marine par rapport au système situé sur le dessus de la structure.

Ces workflows sont souvent utilisés pour :

  • Inspection plus petites des ROV
  • Inspection des réservoirs
  • Inspection des coques des navires
  • Activités aquacoles
  • Travaux sous-marins en mer proche

La portabilité et la facilité d’installation des systèmes SBL peuvent les rendre attrayants sur le plan opérationnel, notamment pour les missions d’inspection plus légères où une précision positionnelle ultra-élevée n’est pas requise.

Systèmes de navigation DVL et INS

Les technologies DVL (Doppler Velocity Log) et INS (Inertial Navigation System) permettent de naviguer sous l’eau différemment des systèmes de positionnement acoustique.

Au lieu de calculer directement la position sous-marine à partir de références acoustiques externes, ces systèmes estiment le mouvement au fil du temps.

Les systèmes DVL mesurent la vitesse du véhicule par rapport au fond marin ou à l’eau environnante.

Les plateformes INS utilisent des accéléromètres et des gyroscopes pour estimer l'orientation, l'accélération et le mouvement.

Ensemble, ils permettent aux véhicules sous-marins de maintenir une continuité de navigation entre les mises à jour acoustiques.

Ces systèmes sont particulièrement importants pour :

  • Les missions AUV
  • opérations sous-marines de longue durée
  • Flux de travail de navigation autonome
  • Opérations de cartographie de niveau d’enquête
  • opérations avec une couverture acoustique intermittente

Cependant, les systèmes inertiels accumulent des décalages au fil du temps.

En raison de cela, les workflows DVL et INS sont généralement associés à des systèmes de positionnement acoustique qui corrigent ou valident périodiquement l’estimation de la navigation.

Comment fonctionnent les systèmes de positionnement sous-marin ?

La plupart des systèmes de positionnement sous-marin fonctionnent en estimant la position sous-marine par rapport à des points de référence connus.

Comme le positionnement par satellite n’est pas possible sous l’eau, les systèmes sous-marins doivent donc s’appuyer sur des mesures acoustiques, des calculs d’inertie, des estimations de vitesse ou une combinaison de ces méthodes pour obtenir une connaissance de leur position.

Dans de nombreuses opérations offshore, plusieurs technologies de positionnement fonctionnent simultanément plutôt que de fonctionner comme des systèmes isolés.

Le niveau approprié de complexité de positionnement dépendra en fin de compte de la mission spécifique.

Par exemple, une inspection d’un réservoir dans un espace restreint nécessite une stratégie de positionnement très différente de celle d’une étude d’un pipeline en eaux profondes ou d’une opération de construction sous-marine.

Continuez à lire pour obtenir plus d'informations sur les types de technologie de positionnement sous-marin les plus utilisés.

Détection acoustique et triangulation

Les systèmes de positionnement acoustique utilisent des ondes sonores transmises à travers la colonne d'eau pour estimer la position sous-marine.

En termes simples, le système mesure le temps nécessaire à un signal acoustique pour parcourir la distance entre deux points de référence connus et la cible sous-marine.

Ces informations de localisation sont ensuite utilisées pour estimer la position.

Les différents systèmes de positionnement acoustique utilisent des géométries et des stratégies de référence différentes.

Par exemple :

  • Les systèmes USBL s'appuient généralement sur un navire de surface.
  • Les systèmes LBL utilisent des transpondeurs fixes sur le fond marin
  • Les systèmes SBL utilisent plusieurs références montées sur le canon.

Plus la géométrie de référence sera stable et bien définie, plus l'estimation de position résultante pourra être précise.

Cependant, une plus grande précision en termes de positionnement entraîne souvent une complexité accrue de la mise en œuvre.

Par exemple, les systèmes LBL peuvent offrir une précision positionnelle très élevée, mais ils nécessitent le déploiement et la calibration d'un réseau de transpondeurs sous-marins avant le début des opérations.

D'un autre côté, les systèmes USBL sont généralement plus rapides à déployer sur le terrain, mais les performances en termes de positionnement peuvent varier davantage en fonction du mouvement du navire, de la géométrie, des conditions de l'eau et de la portée.

Références de surface, références du fond marin et capteurs montés sur des véhicules

Les workflows de positionnement sous-marin peuvent s’appuyer sur des références situées :

  • sur le navire
  • sur le fond marin
  • sur le véhicule sous-marin lui-même

Les systèmes référencés au niveau du sol sont plus simples à exploiter car ils permettent d'éviter la mise en place d'infrastructures sous-marines.

C’est une des raisons pour lesquelles les systèmes USBL sont largement utilisés pour les inspections en mer, le suivi des plongeurs et les opérations de véhicules sous-marins à bord des navires.

Les systèmes basés sur le plancher océanique nécessitent généralement davantage de configuration, mais peuvent améliorer la cohérence et la répétabilité des positions lors d’opérations exigeantes.

Les capteurs montés sur les véhicules ajoutent une nouvelle couche de précision de positionnement.

Par exemple, les systèmes DVL permettent d'estimer le déplacement du véhicule par rapport au fond marin, tandis que les systèmes de navigation inertielle utilisent des accéléromètres et des gyroscopes pour estimer le déplacement.

Ces systèmes contribuent à maintenir la continuité de la navigation entre les mises à jour acoustiques.

Combinaison de plusieurs systèmes

Aucune technologie de positionnement sous-marin ne résout tout seul tous les problèmes de navigation sous-marine.

Les systèmes acoustiques peuvent être affectés par des interférences multipathiques, l’ombre acoustique, le mouvement des navires, les conditions hydrologiques et le bruit environnemental.

Pendant ce temps, les systèmes inertiels accumulent progressivement une dérive de position au fil du temps si ils ne sont pas corrigés périodiquement.

En conséquence, les opérateurs offshore associent fréquemment plusieurs technologies de positionnement pour créer des flux de navigation à plusieurs niveaux.

Un système de navigation sous-marin moderne peut inclure :

  • Positionnement USBL ou LBL
  • Estimation de la vitesse du DVL
  • INS dead reckoning
  • sonar multibande
  • capteurs de pression et de profondeur
  • Références des destinations des véhicules

Cette approche à plusieurs niveaux contribue à améliorer la fiabilité globale des positions lors des opérations en mer dans le monde réel, où les conditions environnementales et les contraintes opérationnelles évoluent constamment.

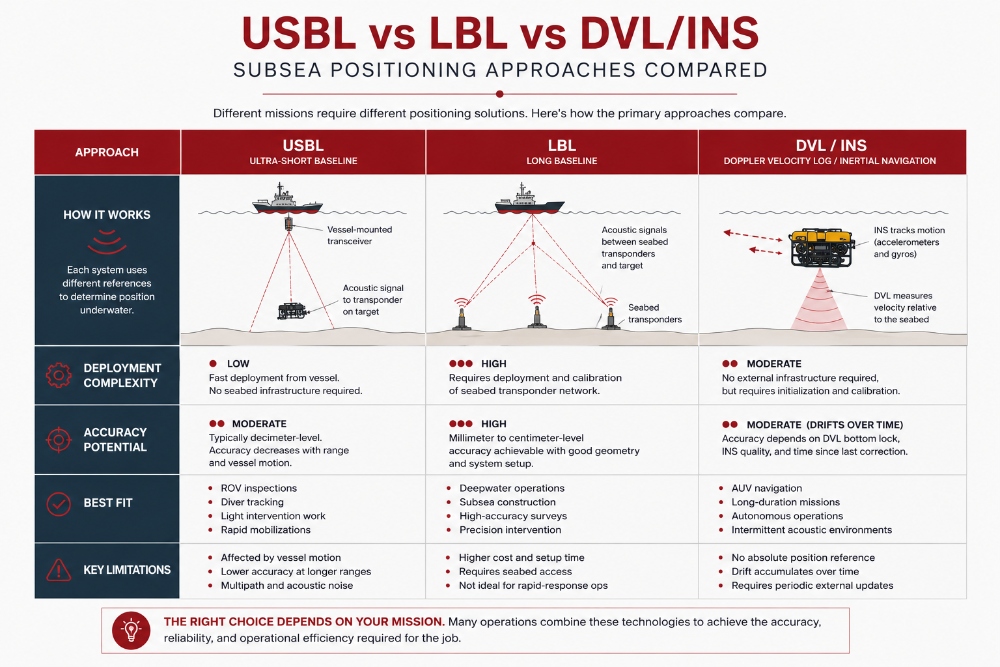
USBL vs. LBL vs. DVL/INS : Quelle approche convient le mieux à la tâche ?

Le meilleur système de positionnement sous-marin n’est généralement pas celui qui présente la plus grande précision théorique.

C’est le système qui offre une confiance suffisante en termes de positionnement tout en tenant compte des réalités opérationnelles de la mission.

Cette distinction est très importante dans le cadre des travaux en mer.

Un workflow de positionnement qui fonctionne très bien lors d’essais contrôlés peut devenir peu pratique si cela nécessite un temps d’implémentation excessif, un espace nécessaire pour le matériel de mesure, des efforts de calibration ou des infrastructures sous-marines pour une campagne d’inspection relativement simple.

Voici un aperçu de la manière dont les opérateurs abordent généralement la question de l’USBL vs. LBL vs. DVL/INS :

Quand l'USBL est la solution la plus pratique

Les systèmes USBL sont souvent sélectionnés car ils allient performance et simplicité d’utilisation opérationnelle.

Ils sont largement utilisés pour :

  • Inspecions ROV
  • Suivi des plongeurs
  • Travaux d'intervention légère
  • opérations sur navires mobiles
  • Mobilisations rapides en mer

Pour de nombreux flux de travail d’inspection, le positionnement USBL offre une précision suffisante sans la complexité de déployer un réseau complet de transpondeurs sous-marins.

Cela peut considérablement réduire le temps de mobilisation et simplifier la logistique en mer.

Cependant, les performances de l’USBL deviennent plus difficiles à atteindre :

  • la profondeur de l’eau augmente
  • Les interférences acoustiques augmentent
  • Le mouvement de la navette s'aggrave
  • La précision positionnelle requise s’accroît

Pour une inspection générale, l’utilisation d’USBL est souvent la solution la plus pratique sur le plan opérationnel.

Mais pour des opérations de construction sous-marine de haute précision ou des workflows d’ingénierie répétitifs, des couches de positionnement supplémentaires peuvent être nécessaires.

Lorsque LBL vaut le supplément d'installation

Les systèmes LBL sont généralement utilisés lorsque l’exactitude et la répétabilité de positionnement sont plus importantes que la rapidité de déploiement.

Comme la géométrie de référence est répartie sur tout le fond marin, les workflows LBL permettent d’obtenir des performances de positionnement extrêmement stables lors d’opérations exigeantes en mer.

Les systèmes LBL sont fréquemment utilisés pour :

  • Construction sous-marine en eaux profondes
  • Travaux d'intervention de précision
  • études techniques de haute précision
  • Localisation répétable des infrastructures

Le compromis est une complexité opérationnelle.

La mise en place, le calibrage et la validation d’un réseau de transpondeurs sous-marins nécessite du temps et une planification minutieuse.

Cette démarche peut être justifiée pour les projets offshore à long terme ou de grande valeur, mais pas nécessairement pour les campagnes d'inspection plus modestes ou les opérations de réponse rapide.

Lorsque DVL et l'INS comptent le plus

Les systèmes DVL et INS deviennent de plus en plus importants à mesure que les flux de travail sous-marins deviennent plus autonomes, à plus longue distance ou dépourvus de références acoustiques continues.

Ces systèmes permettent aux véhicules sous-marins de maintenir la continuité de leur navigation entre les mises à jour acoustiques.

Ils sont particulièrement importants pour :

  • Les opérations des AUV
  • longues lignes d’enquête
  • Navigation autonome
  • Environnements acoustiques intermittents
  • Flux de travail de cartographie complexes

Cependant, les systèmes DVL et INS ne sont généralement pas des solutions de remplacement indépendantes du positionnement acoustique.

Au lieu de cela, ils sont généralement intégrés dans un système de navigation à plusieurs niveaux, où des systèmes de positionnement acoustique corrigent périodiquement les décalages accumulés.

Dans les opérations offshore modernes, les workflows de positionnement sous-marin les plus efficaces sont souvent des systèmes hybrides qui associent plusieurs technologies plutôt que de se fier à un seul capteur ou à une seule méthode de positionnement.

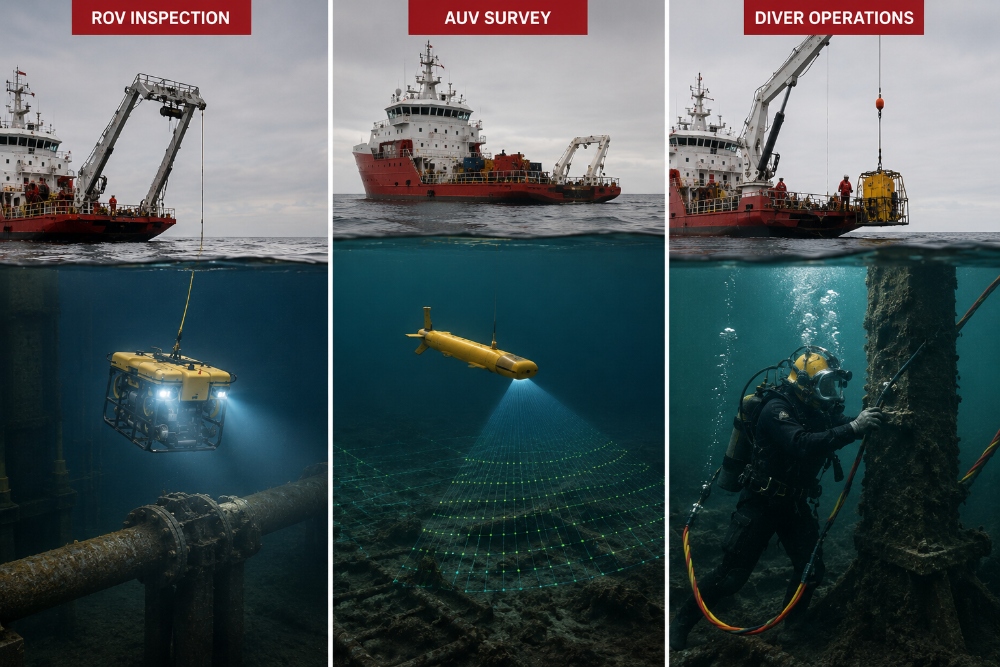
Positionnement sous-marin pour les opérations avec des ROV, des AUV et des plongeurs

Les différentes opérations sous-marines imposent des exigences très différentes aux systèmes de positionnement sous-marin.

Un ROV de petite taille utilisé pour des inspections près d’un quai peut nécessiter un flux de travail de suivi relativement léger.

Mais une mission d'étude par AUV en eaux profondes peut reposer sur un système de navigation bien plus sophistiqué, intégrant le positionnement acoustique, le système de guidage par la navigation intérieure (INS), le système de détection et de localisation par ultrasons (DVL), la cartographie par sonar et des systèmes de guidage autonomes.

La plateforme sous-marine en elle-même détermine souvent laquelle des technologies de positionnement est la plus adaptée à ses besoins.

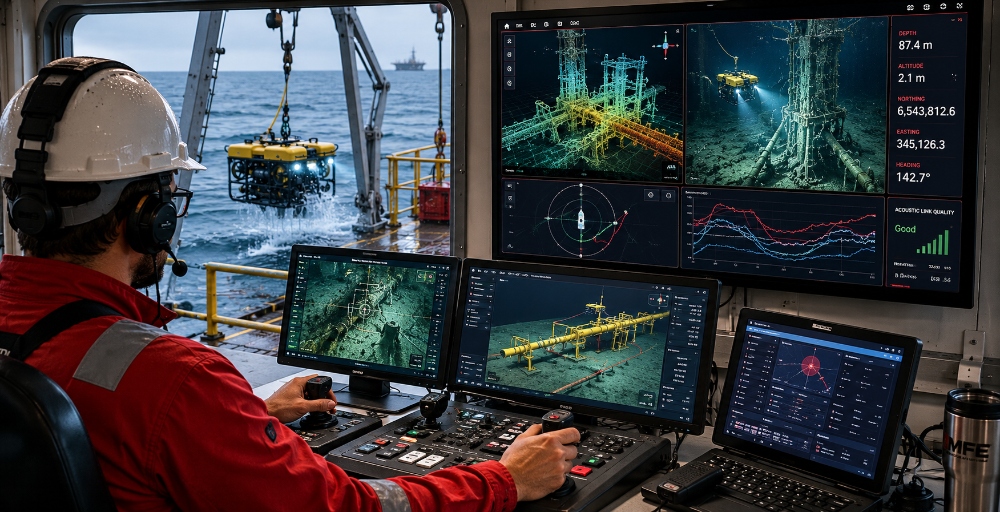
Support pour l'inspection et l'outillage ROV

Les ROV sont parmi les plateformes les plus courantes utilisées dans les workflows d’inspection sous-marine.

Ils sont largement utilisés pour :

  • Inspection des pipelines
  • Inspection des coques des navires
  • Inspection des structures offshore
  • vérification des actifs sous-marins
  • Inspection sous-marine dans des espaces confinés

Dans de nombreux workflows pour les ROV, le positionnement sous-marin permet bien plus qu'une simple navigation.

Les opérateurs ont souvent besoin de données de positionnement pour :

  • Localisations des défauts du document
  • retour aux points d'inspection précédents
  • corréler les données sonar ou d'imagerie
  • Support des flux de travail d’intervention
  • maintenir une vigilance vis-à-vis des infrastructures proches

Les systèmes USBL sont couramment utilisés pour le positionnement des véhicules sous-marins grâce à des capteurs embarqués, car ils permettent une déploiement relativement rapide sans avoir besoin d’installer un réseau de transpondeurs au fond marin.

Cependant, les exigences de positionnement augmentent considérablement pendant :

  • Opérations en eaux profondes
  • Travaux d'intervention complexes
  • Environnements à haute intensité de courant
  • Inspections techniques répétitives

Dans ces cas, les opérateurs peuvent combiner le positionnement acoustique avec les systèmes de navigation par positionnement (INS), les systèmes de détection de vol et de direction (DVL), le sonar ou d'autres références de navigation.

Suivi et navigation par AUV

Les AUV (Véhicules sous-marins autonomes) imposent des exigences spécifiques aux systèmes de positionnement sous-marin, car ils doivent souvent fonctionner avec une communication limitée ou intermittente avec la surface.

Contrairement aux véhicules sous-marins autonomes (ROV) câblés, les AUV dépendent fréquemment de systèmes de navigation embarqués pour estimer leur position tout au long de la mission.

Cela rend les technologies DVL et INS particulièrement importantes pour les opérations des AUV.

Les workflows de navigation des AUV combinent généralement les éléments suivants :

  • Estimation de la vitesse du DVL
  • INS dead reckoning
  • Corrections acoustiques de positionnement
  • carte topographique par sonar multibeam
  • Références en profondeur et en direction

Ces systèmes aident le véhicule à maintenir sa continuité de navigation même lorsque les mises à jour acoustiques ne sont pas disponibles ou peu fréquentes.

Les workflows des AUV sont généralement utilisés pour :

  • étude hydrographique
  • études de tracé des pipelines
  • cartographie bathymétrique
  • missions d'inspection de longue durée
  • études sur le secteur de l'énergie éolienne en mer

Comme les décalages positionnels s’accumulent au fil du temps, la plupart des workflows des AUV à longue portée dépendent encore de corrections externes périodiques ou de mises à jour de référence pour maintenir la confiance dans la position du véhicule.

Suivi et sécurité des plongeurs

Les systèmes de localisation des plongeurs aident les équipes en mer à maintenir une connaissance de leur position lors des opérations de plongée sous-marine.

Ces processus de travail sont souvent utilisés pour améliorer la coordination opérationnelle et assurer la sécurité des plongeurs lors de travaux complexes en mer.

Les systèmes de traçage des plongeurs peuvent être utilisés lors de :

  • Inspecions en mer
  • Maintenance sous-marine
  • Support de construction
  • Opérations de recherche
  • missions de plongée scientifique

Contrairement aux workflows de navigation des AUV, les systèmes de positionnement des plongeurs sont généralement axés sur le suivi en temps réel et la visibilité opérationnelle plutôt que sur la navigation autonome.

La simplicité opérationnelle est souvent extrêmement importante dans les workflows des plongeurs.

Les équipes en mer recherchent généralement des systèmes qui puissent être déployés rapidement, qui restent stables lors des déplacements des navires et qui fournissent une connaissance fiable de la position sans ajouter de complexité inutile à l'opération de plongée elle-même.

Conditions du terrain affectant l'exactitude du positionnement sous-marin

Les performances de positionnement sous-marin sont fortement influencées par les conditions maritimes réelles en mer.

C’est une des raisons pour lesquelles les spécifications de positionnement ne révèlent rarement toute l’histoire.

Un système de positionnement qui fonctionne bien dans des essais contrôlés peut se comporter de manière très différente dans des environnements offshore à forte intensité de courant, dans des infrastructures sous-marines très congestionnées, dans des ports situés dans des eaux peu profondes ou lors d’opérations en eaux profondes.

Comprendre ces contraintes opérationnelles est crucial lors du choix et de l’installation de l’équipement de positionnement sous-marin.

Voici les principaux facteurs qui affectent la précision du positionnement sous-marin :

Hauteur de l'eau, portée et géométrie

La profondeur de l’eau et la portée opérationnelle ont un impact significatif sur les performances de positionnement acoustique.

À mesure que la distance opérationnelle augmente, la géométrie acoustique devient souvent moins favorable, ce qui peut réduire la confiance en la position.

Par exemple, les systèmes USBL peuvent présenter une précision positionnelle décroissante lorsque :

  • la profondeur de l’eau augmente
  • La gamme de courbure augmente
  • Le mouvement des navires augmente
  • Les trajectoires acoustiques des signaux deviennent moins stables

La géométrie de positionnement est également importante.

Les systèmes présentant une séparation géométrique plus importante entre les points de référence produisent généralement des estimations de position plus stables que les systèmes basés sur des géométries étroites ou instables.

C’est une des raisons pour lesquelles les systèmes LBL peuvent souvent atteindre une précision positionnelle plus élevée lors d’opérations exigeantes en mer.

Multipath, structures et ligne acoustique de vue

Les systèmes de positionnement acoustique dépendent d’une propagation fiable du signal à travers la colonne d’eau.

Dans des environnements offshore complexes, les signaux sonores peuvent être réfléchis par :

  • Structures sous-marines
  • pièces de support de plateforme
  • coques de navires
  • murs de réservoir
  • Caractéristiques du fond marin

Ces réflexions peuvent créer des interférences multipathées, où le système reçoit des signaux réfléchis en plus de la voie acoustique directe.

Les conditions de multipath peuvent réduire la stabilité positionnelle et compliquer les calculs acoustiques.

La ligne acoustique de visée est également importante.

Si des structures sous-marines, le terrain ou la géométrie opérationnelle bloquent le trajet acoustique entre le transmetteur et la cible, la fiabilité de positionnement peut être considérablement réduite.

Cela devient particulièrement important lors de :

  • Inspections des espaces confinés
  • opérations en sous-plateforme
  • Construction sous-marine complexe
  • opérations près d'une infrastructure dense

Bloqueur de bas, courants et dérive du capteur

Les systèmes DVL dépendent de la fonction de verrouillage de la coque pour estimer la vitesse du véhicule par rapport au fond marin.

Si le système de verrouillage inférieur devient peu fiable en raison de l’altitude excessive, des conditions de fond marin difficiles ou de la géométrie opérationnelle, les performances de navigation peuvent être compromises.

Pendant ce temps, les systèmes de navigation inertielle accumulent des décalages au fil du temps.

Même les plates-formes INS hautement performantes accumulent progressivement des erreurs de position si elles ne sont pas corrigées périodiquement grâce à des références externes.

Les courants ajoutent une autre couche de complexité opérationnelle.

Les environnements à forte intensité de courant peuvent affecter :

  • Stabilité du véhicule
  • acoustic geometry
  • tether behavior
  • navigation estimates
  • inspection repeatability

This is why modern offshore positioning workflows often rely on layered navigation approaches rather than depending on a single sensor or positioning method alone.

In practice, achieving reliable subsea positioning usually depends as much on operational planning and deployment strategy as it does on the positioning hardware itself.

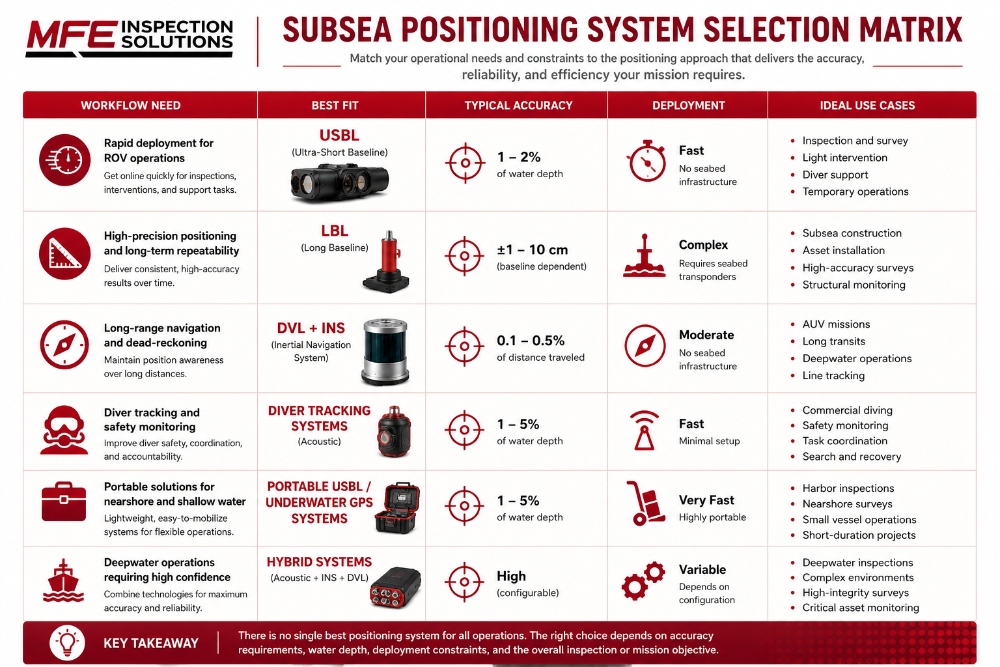
How to Choose a Subsea Positioning System

Selecting a subsea positioning system is rarely just about choosing the “most accurate” technology.

In offshore operations, the best positioning workflow is usually the one that provides enough positional confidence while fitting the operational realities of the mission.

That includes:

  • complexité de déploiement
  • vessel limitations
  • hauteur de l'eau
  • Objectifs de l'inspection
  • vehicle type
  • environmental conditions
  • project timeline


Positioning systems should be evaluated as part of the broader offshore workflow, not as isolated pieces of hardware.

Here are simple steps to follow when choosing subsea positioning equipment:

1. Start with the Asset, Environment, and Required Accuracy

The first step is understanding what level of positional certainty the operation actually requires.

Some inspection workflows only require general positional awareness.

Others require highly repeatable subsea localization with tight positional tolerances.

Par exemple :

  • a quick visual inspection may tolerate relatively coarse positioning
  • a repeatable engineering inspection may require far tighter localization
  • subsea intervention work may demand highly stable positioning throughout the operation

Environmental conditions also matter.

Teams should evaluate factors like:

  • hauteur de l'eau
  • currents
  • Interférences acoustiques
  • subsea infrastructure density
  • Mouvement de la navette
  • line-of-sight limitations

These operational realities often determine whether a lightweight USBL workflow is sufficient or whether a more sophisticated navigation stack is justified.

2. Match the System to the Inspection Workflow

Different subsea positioning technologies fit different operational styles.

Teams often select USBL systems for mobile offshore inspections because they can be deployed relatively quickly without installing seabed infrastructure.

LBL systems may make more sense when operators need highly repeatable positioning during longer or more demanding offshore operations.

DVL and INS technologies become increasingly important during:

  • Les missions AUV
  • long-duration navigation
  • autonomous workflows
  • survey-grade mapping

In many cases, the most effective approach is not a single positioning technology but a layered workflow that combines multiple systems together.

This is especially true in modern offshore operations where positioning, navigation, sonar, mapping, and inspection data increasingly overlap.

3. Consider Mobilization and Operational Complexity

Operational simplicity matters offshore.

A positioning system that requires extensive calibration, seabed deployment, or specialized infrastructure may not make sense for a short-duration inspection campaign.

Meanwhile, a lightweight positioning workflow may become insufficient if the project requires high-confidence localization or repeatable engineering measurements.

Operators should consider:

  • mobilization time
  • deck space requirements
  • vessel integration
  • deployment personnel
  • training requirements
  • environmental limitations

These operational factors often influence system selection just as much as technical specifications.

When to Ask for Help Selecting Equipment

Subsea positioning workflows can become complex quickly, especially when multiple navigation, acoustic, and survey systems need to work together reliably offshore.

Many operators work with offshore technology providers during the evaluation process to help determine:

  • which positioning architecture fits the mission
  • whether USBL, LBL, or hybrid workflows make sense
  • how positioning systems integrate with ROVs or AUVs
  • what level of accuracy is operationally realistic
  • which environmental constraints may affect performance

Need help? We created MFE Offshore to help operators navigate the complexities of subsea and offshore technology.

Learn more and request a quote here.

Subsea Positioning FAQ

Here are answers to some of the most commonly asked questions about subsea positioning and the technology that supports it.

What is subsea positioning?

Subsea positioning refers to the technologies and workflows used to determine the location of underwater vehicles, divers, sensors, and subsea assets.

Because GPS signals don’t reliably work underwater, offshore operators typically rely on acoustic positioning systems, inertial navigation systems, DVLs, sonar, and related technologies to maintain positional awareness below the surface.

How does underwater positioning work without GPS?

Most underwater positioning systems use acoustic signals instead of radio-frequency satellite signals.

These systems estimate underwater position by measuring acoustic signal timing, geometry, and movement relative to known reference points such as a vessel, seabed transponders, or vehicle-mounted sensors.

Many subsea navigation workflows also combine DVL and inertial navigation technologies to maintain positioning continuity between acoustic updates.

What is the difference between USBL and LBL positioning?

USBL systems typically position underwater assets relative to a vessel-mounted acoustic reference.

LBL systems use multiple seabed transponders placed at known reference locations.

USBL systems are generally faster and simpler to deploy operationally, while LBL systems can often provide higher positional accuracy and stability during demanding offshore operations.

The right choice depends on the mission, required accuracy, deployment complexity, and operational environment.

Qu'est-ce que le GPS sous-marin ?

“Underwater GPS” is commonly used as a marketing or shorthand term for portable underwater positioning systems.

These systems are usually not true underwater GPS in the traditional sense because satellite GPS signals do not reliably penetrate water.

Instead, most underwater GPS systems combine acoustic positioning with surface GPS references to estimate underwater location relative to the topside system.

How accurate are subsea positioning systems?

Subsea positioning accuracy depends heavily on the positioning method, operational geometry, water depth, environmental conditions, and deployment quality.

Factors like vessel movement, acoustic interference, multipath reflections, current, and sensor drift can all affect real-world performance offshore.

Because of this, positioning accuracy is usually best evaluated within the context of the full operational workflow rather than from specifications alone.

What positioning systems are commonly used for ROVs?

ROV workflows commonly use USBL positioning systems because they support relatively fast vessel-based deployment.

More advanced operations may combine USBL with DVL, INS, sonar, and additional navigation references depending on the required positional confidence and operational complexity.

Can GPS signals work underwater?

Traditional GPS signals become unreliable almost immediately below the water surface because water rapidly attenuates radio-frequency transmissions.

This is why subsea positioning systems rely on acoustic and inertial technologies instead of direct satellite navigation.

What is a DVL used for underwater?

A DVL (Doppler Velocity Log) measures underwater vehicle velocity relative to the seabed or surrounding water.

DVL systems are commonly used to support underwater navigation, dead reckoning, and autonomous vehicle workflows.

They are frequently integrated with inertial navigation systems and acoustic positioning systems as part of a larger subsea navigation stack.