Ressources offshore / Qu’est-ce qu’un DVL ? Logiques de vitesse Doppler pour les ROV et les AUV
Guide
Qu’est-ce qu’un DVL ? Logiques de vitesse Doppler pour les ROV et les AUV
Un Doppler Velocity Log (DVL) est un capteur de navigation sous-marin utilisé pour mesurer la vitesse et le mouvement d'un véhicule sous-marin par rapport au fond marin ou à l'eau environnante.
Les DVL sont couramment utilisés sur des sous-marins robotisés (ROV), des sous-marins autonomes (AUV) et d’autres plateformes sous-marines pour assurer la navigation, la positionnement, les opérations d’inspection et les missions autonomes où les signaux GPS ne sont pas disponibles.
→ Découvrez les meilleurs systèmes DVL sur le marché.
Bien que les DVL puissent fournir des données de navigation très précieuses, elles ne constituent généralement qu’une partie d’un processus de positionnement sous-marin plus vaste.
De nombreuses opérations offshore associent les DVL à des technologies telles que USBL, INS et systèmes de positionnement acoustique pour améliorer l’exactitude de la navigation et réduire les dérives lors de missions prolongées.
D'autres termes courants pour les DVL comprennent :
- Journal de vitesse Doppler
- Capteur DVL
- DVL sous-marin
- Système de navigation DVL
- Détecteur de vitesse Doppler
Dans ce guide, nous aborderons ce qu’est un DVL, comment il fonctionne, quand il doit être utilisé, comment il se compare aux systèmes USBL et les principales plateformes DVL disponibles pour les opérations en mer et sous-marine.
Les meilleurs systèmes DVL sur le marché
Je recherche un système DVL pour un ROV, AUV, ou un programme de navigation sous-marine ?
Ci-dessous sont présentés quelques-uns des systèmes de détection de vitesse Doppler les plus utilisés actuellement dans le secteur de l’énergie offshore, de l’hydrographie, de l’inspection sous-marine et des opérations avec des véhicules sous-marins autonomes.
Voici la liste :
1. DVL A50 connecté à l'eau
Le DVL A50 Water Linked est devenu l'un des systèmes DVL compacts les plus populaires sur le marché, notamment pour les embarcations de surveillance sous-marine (ROV) et les plateformes robotisées.
Sa forme compacte, sa consommation énergétique relativement faible et sa configuration simple en font un appareil attrayant pour les opérateurs qui construisent des systèmes de navigation pour des véhicules sous-marins plus petits.
Caractéristiques clés du DVL A50 avec connexion à l'eau :
- Design compact. Conçu pour les petits véhicules sous-marins et les plateformes de robotique.
- Mesures de la vitesse en bas de la piste. Support aux systèmes de navigation sous-marine et à la station-maintenance.
- Intégration flexible. Utilisé généralement avec les systèmes de navigation INS et autonomes.
2. Série Nortek DVL
Nortek est l'un des noms les plus reconnus dans le domaine de la navigation sous-marine et de l'instrumentation océanographique.
Le portefeuille DVL de l’entreprise couvre un large éventail d’applications sous-marines, allant de la navigation des sous-marins à l’orientation des sous-marins autonomes (AUV), en passant par la recherche scientifique et les opérations d’exploration offshore.
Principales caractéristiques des systèmes Nortek DVL :
- Variantes de profondeur multiples. Disponible pour les opérations en eau peu profonde et en eau profonde.
- Historique de déploiements offshore confirmé. Utilisé à grande échelle dans les applications commerciales et de recherche.
- Support pour l'intégration des véhicules. Conçu pour fonctionner avec les architectures de navigation modernes.
3. Sonardyne Syrinx DVL
Le Syrinx DVL de Sonardyne est conçu pour des environnements de navigation exigeants en mer et en sous-mer, où des mesures de vitesse fiables sont essentielles pour assurer la précision globale du positionnement.
Ce système est généralement intégré à l’écosystème de navigation et de positionnement acoustique plus vaste de Sonardyne.
Caractéristiques clés du Sonardyne Syrinx DVL :
- Design axé sur les activités offshore. Conçue pour les opérations sous-marines professionnelles.
- Intégration de l’écosystème de navigation. Utilisé couramment aux côtés des technologies de positionnement acoustique.
- Support pour les opérations autonomes. Convient aux workflows de navigation sous-marine avancés.
4. Navigation avancée Hydrus DVL
Le Hydrus DVL est conçu pour être intégré dans des systèmes sous-marins autonomes modernes et des véhicules sous-marins compacts.
Il est fréquemment associé à des systèmes de navigation inertielle pour assurer la navigation en dérive et la navigation autonome dans des environnements dépourvus de capteurs GPS.
Caractéristiques clés du Hydrus DVL :
- Conçue pour une autonomie maximale. Conçu pour supporter la navigation sous-marine autonome.
- Étancheur compact. Convient aux plateformes de véhicules plus petites.
- Intégration de l’INS. Utilisé couramment dans les solutions de navigation intégrées.
5. Teledyne Marine Pathfinder DVL
La série Pathfinder est l'une des familles de produits DVL les plus reconnues dans l'industrie offshore.
Ces systèmes sont largement utilisés sur des véhicules sous-marins de travail, des plateformes d'exploration et des véhicules sous-marins autonomes où une fiabilité à long terme et une capacité en eaux profondes sont requises.
Caractéristiques clés des systèmes Teledyne Pathfinder DVL :
- Adoption par l'industrie. Utilisé couramment dans le cadre d’opérations d’exploration et de surveillance en mer.
- Capacité en eaux profondes. Conçue pour des environnements sous-marins exigeants.
- Établissement d’un écosystème d’intégration. Compatible avec de nombreux systèmes de navigation commerciaux.
Qu'est-ce qu'un DVL ?
Un enregistreur de vitesse Doppler (DVL) est un Navigation sous-marine Un capteur qui mesure la vitesse à laquelle un véhicule se déplace et la direction dans laquelle il se déplace par rapport au fond marin ou à l’eau environnante.
Un DVL permet de répondre à la question “ Comment se déplace le véhicule ? ” tandis que les systèmes de positionnement acoustique aident à répondre à la question “ Où se trouve le véhicule ? ”
Contrairement au GPS, qui fournit une position absolue, un DVL mesure la vitesse.
Cette distinction est importante car les données relatives à la vitesse permettent de déterminer l’itinéraire d’un véhicule, mais pas nécessairement sa localisation exacte.
En pratique, les DVL sont généralement installés sur des sous-marins robotisés (ROV), des sous-marins autonomes (AUV), des navires de surface autonomes et d'autres plateformes sous-marines qui fonctionnent en dehors du champ d'action des signaux de navigation par satellite.
[Les AUV et les ROV sont tous deux des UUV (Véhicules sous-marins non-piloti)—En savoir plus dans cette guide détaillé]
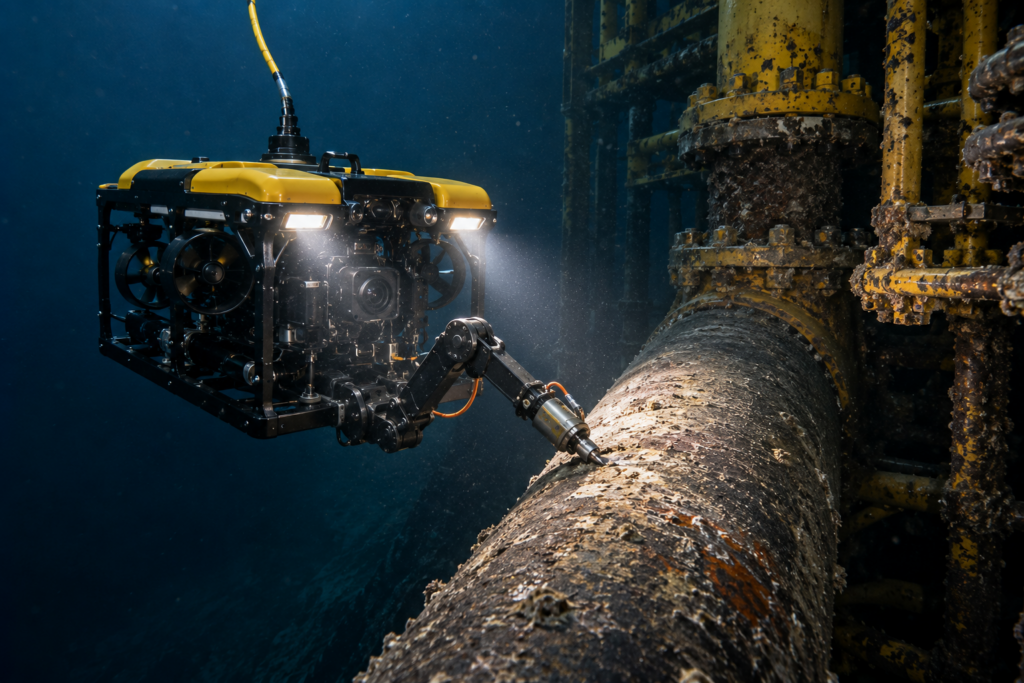
La technologie DVL est devenue un élément fondamental de la navigation sous-marine moderne car elle fournit des données de mouvement constantes qui peuvent être utilisées pour améliorer le contrôle du véhicule, la positionnement en station, la détermination de la position en connaissance de cause et la navigation autonome.
De nombreuses personnes supposent que le DVL est un système de positionnement complet. En réalité, un DVL n'est généralement qu'un composant d'une architecture de navigation plus vaste.
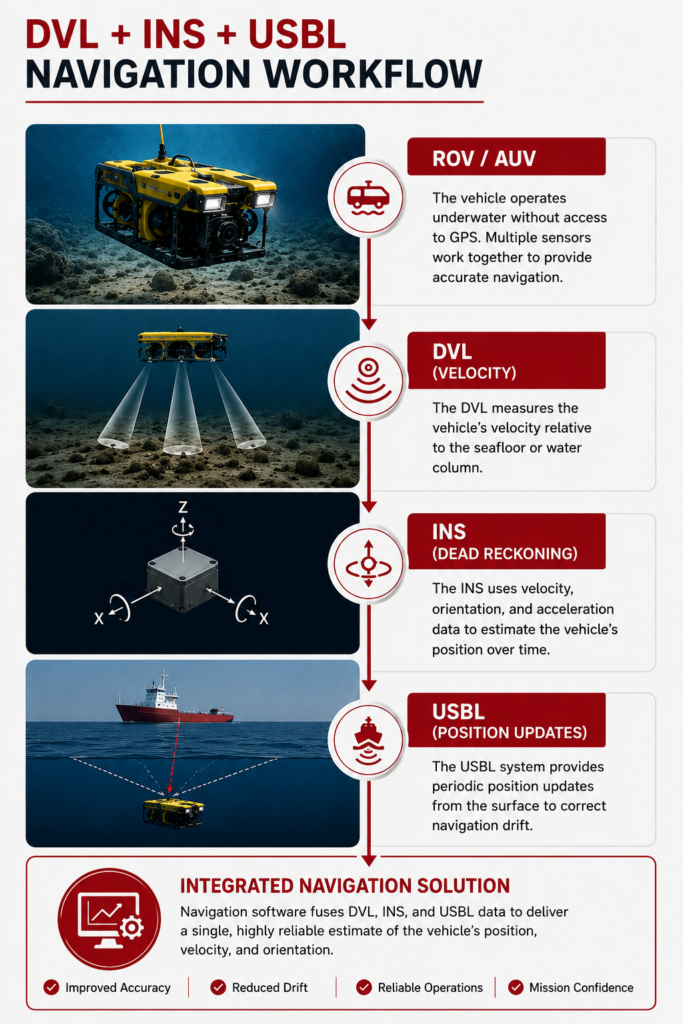
Un workflow typique de navigation en mer peut combiner :
- Mesures DVL de la vitesse des véhicules
- Capteurs INS pour l'orientation et les calculs inertiels
- Systèmes USBL ou LBL pour les mises à jour de position externes
- Logiciel de navigation qui combine toutes les données provenant des différents capteurs disponibles
Comment fonctionne un DVL ?
Un enregistreur de vitesse Doppler fonctionne en envoyant des signaux acoustiques dans l'environnement environnant et en mesurant la variation de ces signaux lorsqu'ils sont réfléchis vers le capteur.
Cette technologie repose sur l'effet Doppler, le même principe utilisé dans les systèmes radar et les applications de surveillance météorologique.
En mesurant les changements de fréquence des ondes sonores réitérées, un DVL peut calculer la vitesse à laquelle un véhicule se déplace par rapport au fond marin ou à l’eau environnante.
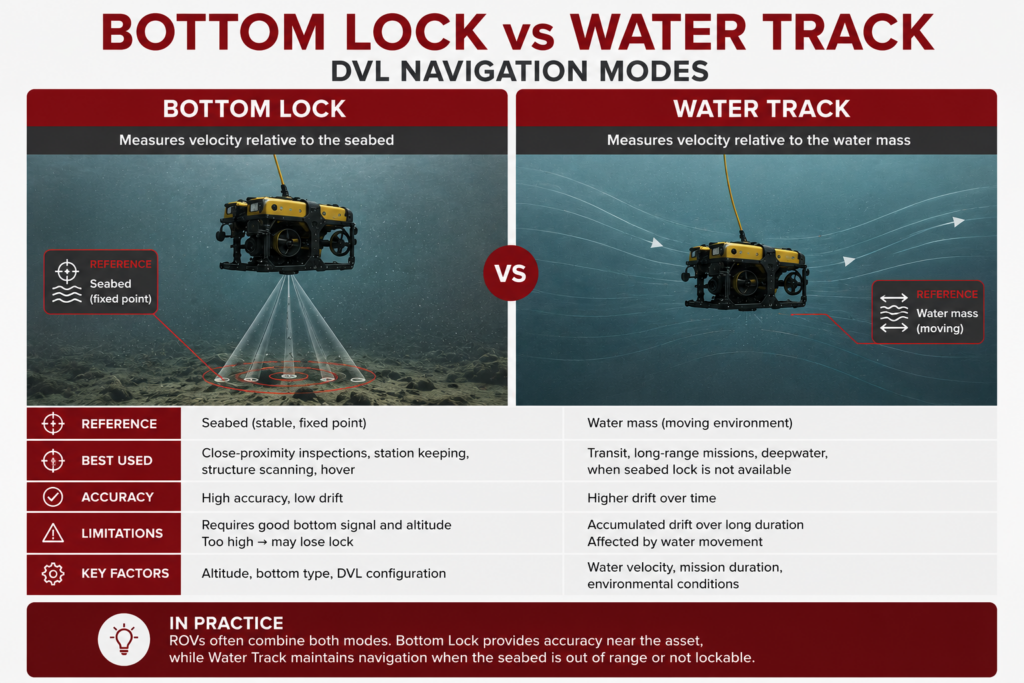
En pratique, les DVL opèrent selon plusieurs modes différents en fonction de la mission, de la profondeur de l’eau et de la capacité du système à maintenir le contact avec le fond marin.
La compréhension de ces modes est importante car ils affectent directement l’exactitude de la navigation et déterminent la contribution du DVL au flux de travail global de la navigation sous-marine.
Voici un bref aperçu des trois principaux modes de fonctionnement du DVL.
| Mode | Mesures relatives à | Utilisation typique | Précision |
|---|---|---|---|
| Suivi de la position de la base | Plage de la mer | ROV, AUV, inspections et études | Le plus élevé |
| Suivi de l'eau | Particules de la colonne d'eau | Opérations en eaux profondes sans système de retenue au fond | Modéré |
| Mesure de l'altitude | Distance du fond marin | Contrôle de la poursuite et de l'inspection du terrain | Situationnel |
Voici plus d’informations sur chacun des trois modes :
1. Traçage de la partie inférieure
Dans la plupart des applications de navigation sous-marine, un DVL fonctionne en mode piste de fond.
Dans ce mode, le capteur envoie des faisceaux acoustiques vers le fond marin et mesure les signaux réfléchis. En comparant les fréquences transmises et reçues, le système calcule la vitesse du véhicule par rapport au fond marin.
Ce processus est souvent décrit comme un processus de verrouillage de la partie inférieure.
Lorsque le verrouillage de la partie inférieure est disponible, les systèmes DVL permettent de réaliser des mesures de vitesse très stables, ce qui est essentiel pour la navigation, le maintien de la position et les calculs de dérive. C’est généralement le mode de fonctionnement préféré car il fournit les données de vitesse les plus précises disponibles pour le système de navigation.
2. Suivi de l’eau
Lorsque le fond marin est trop éloigné ou que l’immobilisation de la plateforme n’est pas possible, certains systèmes DVL peuvent fonctionner en mode piste d’eau.
Au lieu de mesurer le mouvement par rapport au fond marin, le capteur mesure le mouvement par rapport aux particules suspendues dans la colonne d'eau.
Le suivi de l’eau peut fournir des informations utiles pour la navigation lors des opérations en eaux profondes, mais il est généralement moins précis que le suivi du fond car les courants d’eau et les changements d’environnement peuvent influer sur les mesures.
C’est pourquoi les opérateurs offshore utilisent souvent la traçabilité des eaux comme une solution de dernier recours plutôt que comme un remplacement direct du système de blocage du fond.
3. Vitesse, altitude et calcul de la direction
La principale fonction d’un DVL est la mesure de la vitesse, mais de nombreux systèmes fournissent également des données d’altitude indiquant la distance parcourue par le véhicule par rapport au fond marin.
Ces informations sont précieuses lors des inspections, des relevés et des opérations autonomes, où il est important de maintenir une distance constante du fond marin ou d’un bien.
Les données de vitesse générées par le DVL sont généralement transmises à un système de navigation inertielle (INS), qui combine les données de vitesse, d’orientation et d’accélération pour estimer la position du véhicule grâce à une méthode connue sous le nom de décomptage mortel.
Comme les erreurs d’estimation de la position acquièrent en effet un caractère cumulatif avec le temps, les opérateurs offshore associent fréquemment les DVL à des systèmes d’orientation acoustique tels que USBL, LBL ou autres, capables de fournir périodiquement des mises à jour de position externes et de corriger les dérives de navigation.
Le rôle de DVL dans les flux de travail de positionnement sous-marin
Un DVL n'est rarement utilisé en tant que solution de navigation autonome.
Dans la plupart des opérations offshore, le capteur fait partie d’un système plus vaste. Positionnement sous-marin Un flux de travail qui combine plusieurs technologies pour surmonter les limitations de la navigation sous-marine.
La raison est simple : un DVL mesure le mouvement, et non la position absolue.
Au fil du temps, même les mesures de vitesse extrêmement précises peuvent accumuler des erreurs mineures lorsqu'on les utilise pour le calcul de la position en cours de navigation. Ces erreurs doivent finalement être corrigées grâce à une autre référence de positionnement.
C’est pourquoi les systèmes de navigation offshore modernes associent souvent les DVL à des systèmes de navigation inertielle (INS), des systèmes USBL, des réseaux LBL ou une combinaison de ces trois éléments.
DVL pour la navigation avec un véhicule sous-marin
Les ROV utilisent fréquemment des DVL pour améliorer la stabilité du véhicule, la tenue en station et la précision de la navigation lors des inspections.
Lorsque l'un d'entre eux ROV Lorsqu'ils inspectent l'infrastructure sous-marine, les opérateurs doivent maintenir une position stable par rapport à l'actif.
Les mesures DVL aident le système de contrôle à comprendre comment se déplace le véhicule afin qu’il puisse compenser les courants et maintenir une position précise.
Cela devient particulièrement important lors des inspections à proximité, des processus de NDT, des tâches d’intervention et des opérations de relevé, où même les petits mouvements des véhicules peuvent avoir un impact sur la qualité des données.
DVL pour la navigation des AUV
Les AUV dépendent souvent davantage de la technologie DVL car ils fonctionnent sans lien de liaison et sans contrôle constant de la part de l'opérateur.
Tout au long de la mission, le DVL fournit en continu des données de vitesse au système de navigation. Ces informations sont combinées avec des mesures inertielles pour estimer la position du véhicule tout au long de l’opération d’exploration.
Plus la mission est longue, plus les mesures précises des DVL sont importantes, car elles contribuent à réduire les dérives de la navigation entre les mises à jour de position externes.
DVL Avec les systèmes INS, USBL et LBL
Les systèmes de navigation offshore les plus performants combinent plusieurs technologies plutôt que de se fier à un seul capteur.
Une architecture commune ressemble à ceci :
- DVL fournit des mesures de vitesse.
- INS fournit des calculs d'orientation, d'accélération et de navigation.
- USBL ou LBL fournit des mises à jour périodiques de la position externe.
- Logiciel de navigation combinait toutes les mesures disponibles pour obtenir une estimation de position unique.
Cette approche à plusieurs niveaux permet aux opérateurs de tirer parti des avantages de chaque technologie tout en réduisant les inconvénients de chacune d’elles.
Par exemple, un DVL peut fournir des mesures de vitesse extrêmement stables, tandis qu'un système USBL peut corriger périodiquement les dérives de navigation accumulées.
Ensemble, ils créent une solution de navigation qui est généralement plus fiable que l’une des deux technologies utilisées séparément.
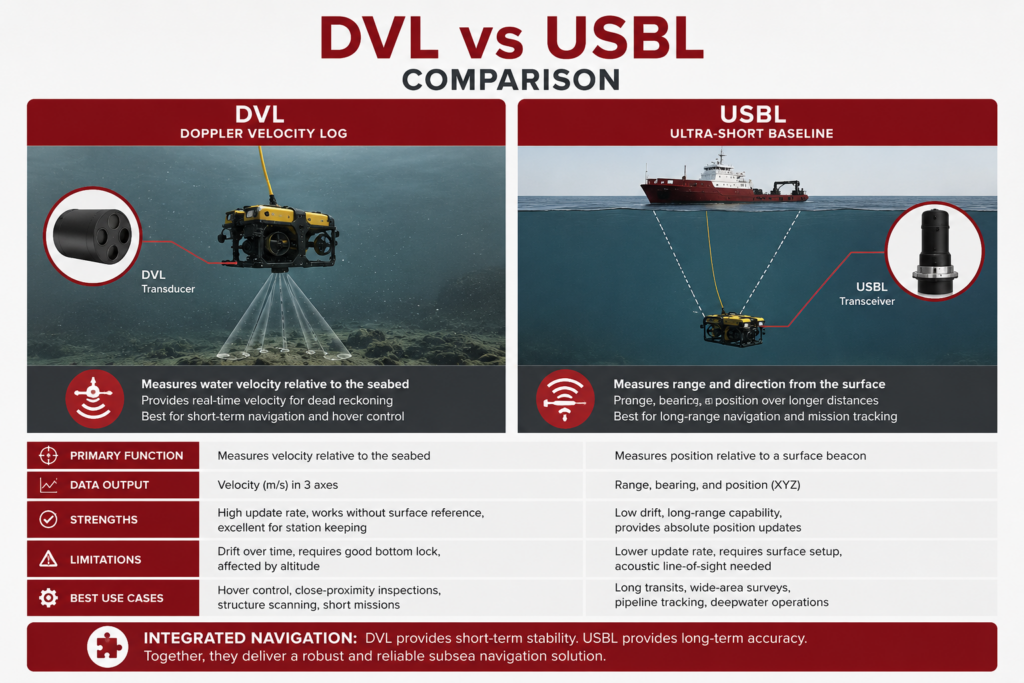
DVL vs USBL : Quelle est la différence ?
Les systèmes DVL et USBL sont souvent abordés ensemble car ils permettent tous deux la navigation sous-marine.
Mais ils résolvent réellement des problèmes différents.
- Un DVL Il mesure la vitesse à laquelle un véhicule se déplace.
- Un système USBL mesures dans lesquelles le véhicule est situé par rapport à un point de référence connu.
Comprendre cette différence est crucial lors de la conception d’un flux de travail de navigation, car les deux technologies sont complémentaires plutôt que concurrentes.
Voici un aperçu des principales différences :
| Caractéristiques | DVL | USBL |
|---|---|---|
| Fonction principale | Mesure la vitesse du véhicule | Mesure la position du véhicule |
| Références | Plage de profondeur ou colonne d'eau | Transmetteur et récepteur de surface |
| Produit typique | Vitesse et direction | Coordonnées de position |
| Utilisation principale | Navigation et maintien de la station | Suivi et positionnement |
| Souvent associé à | INS, USBL, LBL | DVL, INS |
Le tableau ci-dessus illustre pourquoi de nombreux opérateurs offshore utilisent à la fois ces deux technologies.
Les deux fournissent des informations différentes, et chacun peut aider à compenser les limitations de l’autre.
Par exemple, une inspection par ROV peut utiliser un DVL pour maintenir un mouvement stable du véhicule près d'un bien immobilier tout en recevant simultanément des mises à jour de position USBL depuis la surface.
En règle générale, si votre question principale est “ comment se déplace le véhicule ? ”, un DVL fait partie de la réponse.
Si votre question principale est “ Où se trouve le véhicule ? ”, alors USBL, LBL ou une autre technologie de positionnement seront généralement également nécessaires.
Quand utiliser un DVL
Les DVL sont les plus utiles lorsque les opérateurs ont besoin d'informations de navigation fiables entre les mises à jour de position externes.
En mesurant continuellement la position du véhicule, cette technologie contribue à améliorer la stabilité de la navigation, à réduire les dérives dues à l’erreur de positionnement et à assurer un contrôle précis du véhicule dans les environnements où le GPS n’est pas disponible.
Le fait d’inclure un DVL dans votre workflow dépend largement du profil de mission, du type de véhicule et des exigences de navigation.
Station de contrôle et de gestion des ROV
L’une des utilisations les plus courantes d’un DVL consiste à aider les véhicules sous-marins robotisés à maintenir une position stable près d’un bien.
Lors des inspections sous-marines, des travaux d’intervention et des opérations de prospection, le mouvement des véhicules dû aux courants peut rendre difficile la collecte de données cohérentes.
Les mesures DVL permettent au système de contrôle du véhicule de comprendre comment le ROV se déplace par rapport au fond marin et de procéder en conséquence à des ajustements.
Cela peut améliorer la qualité des inspections, réduire la charge de travail des opérateurs et permettre des opérations plus répétitives autour des pipelines, des structures, des collecteurs et d'autres équipements sous-marins.
Lignes de navigation et d'étude des AUV
Les AUVs dépendent souvent des DVL pendant toute une mission.
Comme ces véhicules fonctionnent indépendamment les uns des autres, ils ont besoin d'une source fiable de données de vitesse pour estimer leur position entre les mises à jour de la navigation externe.
Les DVL contribuent à maintenir l’exactitude de la navigation lors des relevés hydrographiques, des projets de cartographie offshore, des missions de surveillance environnementale et des inspections d’infrastructures, où le véhicule peut parcourir de longues distances sous l’eau.
Plus la durée de la mission est longue, plus la valeur des mesures de vitesse de haute qualité est importante et peut réduire les erreurs de navigation accumulées.
Support de la navigation lorsque le GPS n'est pas disponible
Toute mission sous-marine perd immédiatement l’accès aux signaux de navigation par satellite.
Cela crée un problème de navigation que les DVL contribuent à résoudre en fournissant des données de mouvement constantes, indépendamment du fait que le véhicule fonctionne à la surface ou à la profondeur.
Cependant, la plupart des opérateurs devraient considérer un DVL comme faisant partie d'une solution de navigation plus complète plutôt que comme une réponse indépendante à un besoin spécifique. Positionnement sous-marin.
4 limitations de DVL à connaître
Les DVL sont des outils de navigation puissants, mais comme toute technologie sous-marine, elles fonctionnent le mieux dans certaines conditions.
Comprendre ces limitations permet aux opérateurs de concevoir des workflows de navigation plus fiables et d’éviter des attentes irréalistes lors des opérations en mer.
1. Bloqueur de bas de cabine et altitude
La plupart des DVL affichent leur meilleur rendement lorsque leur position de flottaison est stable.
Le verrouillage inférieur se produit lorsque les faisceaux acoustiques atteignent avec succès le fond marin et renvoient un signal utilisable au capteur.
Si le véhicule dépasse la portée opérationnelle du DVL ou que le fond marin devient difficile à détecter, le système peut perdre la fonction de blocage du fond marin et passer en mode trace d’eau ou même cesser de fournir des mesures utiles.
Cela rend l’altitude de vol un facteur important à prendre en considération lors du choix d’un DVL et de la planification d’une mission.
2. Conditions du fond marin
La qualité des retours acoustiques peut varier en fonction du fond marin lui-même.
Les surfaces dures génèrent souvent de fortes réponses, tandis que les sédiments mous, le relief irrégulier, la végétation ou les conditions de fond très variables peuvent affecter la qualité du signal.
La plupart des systèmes DVL modernes sont conçus pour fonctionner dans un large éventail d’environnements, mais les conditions du fond marin peuvent encore influer sur les performances globales de la navigation.
C’est une des raisons pour lesquelles les opérateurs offshore valident souvent les performances de navigation lors de la planification des missions et des essais en mer.
3. Montage et intégration
Un DVL n'est qu'un composant d'un système de navigation plus vaste.
L’emplacement de l’installation, la géométrie du véhicule, les procédures de calibration et l’intégration avec d’autres capteurs de navigation peuvent tous avoir un impact sur la qualité de la solution de navigation résultante.
Même un DVL hautement performant peut produire de mauvais résultats si l’architecture globale de navigation n’est pas correctement configurée.
C’est pourquoi l’intégration du système est souvent tout aussi importante que le DVL lui-même.
4. Drift et mises à jour de position externes
Bien que les DVL contribuent à réduire les dérives de la navigation, ils ne l’éliminent pas entièrement.
Tout système de navigation basé sur la méthode de calcul à partir de la position connue (dead reckoning) accumulera progressivement des erreurs au fil du temps.
Le taux de dérive dépend de facteurs tels que la qualité des capteurs, la durée de la mission, les conditions environnementales et la conception globale du système de navigation.
C’est pourquoi de nombreux opérateurs offshore mettent périodiquement à jour leurs solutions de navigation en utilisant l’USBL, l’LBL, les repères superficiels ou d’autres systèmes de positionnement externes.
Choisir le bon workflow DVL
Choisir un DVL n’est rarement chose facile. juste sur le choix d’un DVL.
Dans la plupart des opérations en mer, la décision la plus importante consiste à déterminer comment le DVL s’intègre à l’architecture générale de la navigation.
Un capteur performant sur un petit véhicule d’inspection peut ne pas convenir à une mission de recherche longue durée avec un AUV, et inversement.
Avant d’évaluer des systèmes spécifiques, commencez par définir les exigences opérationnelles de la mission :
| Examen | Pourquoi c'est important |
|---|---|
| Type de véhicule | Décide les dimensions, le poids, la puissance et les exigences d’intégration. |
| Hauteur de fonctionnement | Ils influencent le choix des capteurs et la performance du système de verrouillage de la partie inférieure. |
| Durée de la mission | Les missions plus longues augmentent l’importance de la gestion des dérives. |
| Accurateur de positionnement | Décide si des USBL, des LBL ou d'autres systèmes sont nécessaires. |
| Exigences d’autonomie | Une autonomie plus élevée nécessite généralement une intégration plus stricte des capteurs. |
Dans de nombreux programmes d’inspection par ROV, un DVL combiné à des capteurs embarqués et à des mises à jour périodiques de position peuvent assurer une navigation fiable.
Pour les missions d’AUV de longue durée, les opérateurs associent souvent les DVL à des systèmes de positionnement par navigation par image (INS) et des technologies de positionnement acoustique afin de réduire les dérives et d’améliorer la confiance en la navigation dans son ensemble.
La clé réside dans l’évaluation du flux de navigation en tant que système complet plutôt que dans le choix de composants isolés.
FAQ sur DVL
Voici les réponses à certaines des questions les plus fréquemment posées concernant les DVL et leur rôle dans les opérations sous-marines.
Qu'est-ce que DVL signifie ?
DVL signifie Doppler Velocity Log. Il s’agit d’un capteur de navigation sous-marin qui mesure la vitesse d’un véhicule par rapport au fond marin ou à l’eau environnante.
Le DVL est-il un système de positionnement ?
Pas en soi. Un DVL mesure la vitesse plutôt que la position absolue. Il est généralement intégré à des technologies de navigation telles que l’INS, l’USBL, l’LBL et d’autres, afin de faciliter les workflows de positionnement complets.
Les ROV ont-ils besoin d'un DVL ?
Non tous les ROV nécessitent un DVL, mais de nombreux ROV d'inspection, d'étude et d'intervention le utilisent pour améliorer la stabilité de la station, la précision de la navigation et le contrôle du véhicule. La nécessité dépend de la complexité de la mission et des exigences de positionnement.
Quelle est la différence entre DVL et INS ?
Un DVL mesure le déplacement des véhicules par rapport au fond marin ou à la colonne d’eau. Un INS utilise des accéléromètres et des gyroscopes pour estimer la position, l’orientation et le déplacement. Ces deux technologies sont généralement intégrées car elles se complètent les unes les autres.
Qu'est-ce que le système de verrouillage inférieur ?
Le verrouillage de la partie inférieure se produit lorsque le DVL détecte avec succès le fond marin et utilise les signaux acoustiques réfléchis pour calculer la vitesse du véhicule. La plupart des systèmes DVL atteignent leur meilleur niveau de navigation lorsque le verrouillage de la partie inférieure est maintenu.
Un DVL peut-il fonctionner sans verrouillage inférieur ?
Certains systèmes DVL peuvent fonctionner en mode piste d'eau, qui mesure le mouvement par rapport aux particules présentes dans la colonne d'eau. Cependant, le suivi du fond est généralement préféré car il fournit généralement des données de navigation plus stables.
Pourquoi les DVL sont-ils souvent utilisés avec les systèmes USBL ?
Les systèmes DVL et USBL fournissent des informations différentes. Un DVL mesure le mouvement, tandis qu'un système USBL fournit des mises à jour de position. L'utilisation de ces deux technologies permet de réduire les dérives de la navigation et d'améliorer le positionnement sous-marin dans son ensemble.
 English
 English (Canada)
 Français du Canada