Ressources offshore / Systèmes de navigation sous-marins : comment les ROV et les AUV naviguent sans GPS
Guide
Systèmes de navigation sous-marins : comment les ROV et les AUV naviguent sans GPS
Un système de navigation sous-marine est un ensemble de technologies qui permettent aux véhicules et aux plongeurs de savoir où ils se trouvent et où ils vont sous l’eau.
Le GPS a révolutionné la navigation sur terre, en air et en mer.
Mais une fois un véhicule plongé sous l'eau, les signaux GPS disparaissent.
Cela crée des difficultés de navigation lors de travaux sous-marins comme les inspections en mer, les études hydrographiques ou les projets de construction sous-marine, ainsi que dans le cadre de la recherche scientifique.
Pour résoudre ce problème, les systèmes de navigation sous-marine associent des technologies telles que les systèmes de positionnement acoustique, les enregistreurs de vitesse Doppler (DVL), les systèmes de navigation inertielle (INS) et les références GPS de surface. Ensemble, ces systèmes permettent aux plongeurs, aux véhicules télécommandés (ROV), aux AUV et à d’autres équipements sous-marins de maintenir une information de positionnement et de navigation précise pendant leur immersion.
Dans cette guide, nous expliquerons comment fonctionnent les systèmes de navigation sous-marins, les technologies qui les rendent possibles, comment les différentes méthodes de navigation sont utilisées dans le cadre des opérations en mer et comment choisir la bonne approche de navigation pour une mission spécifique.
Qu’est-ce qu’un système de navigation sous-marine ?
Un système de navigation sous-marin est une collection de technologies qui aident les plongeurs, les véhicules télécommandés (ROV), les véhicules sous-marins autonomes (AUV) et d’autres équipements sous-marins à déterminer leur position, leur parcours et leur destination en mer.
La plupart des inspections en mer, des études hydrographiques et des opérations sous-marines autonomes dépendent de plusieurs technologies de navigation qui fonctionnent ensemble plutôt que d’un seul outil de positionnement.
Contrairement aux véhicules de surface, les moyens sous-marins ne peuvent pas compter sur le GPS pour une positionnement constant.
Au lieu de cela, ils utilisent une combinaison de systèmes d’orientation acoustique, de capteurs de mouvement, de mesures de vitesse et de technologies de navigation inerte pour maintenir une connaissance de la situation tout au long d’une mission.
Pourquoi le GPS ne fonctionne pas sous l'eau
Chaque système de navigation sous-marine existe car les signaux GPS ne peuvent pas pénétrer efficacement dans l’eau.
Le GPS s’appuie sur des signaux radiofréquence émis par des satellites. Ces signaux circulent bien à travers l’atmosphère mais sont rapidement absorbés dès qu’ils rencontrent l’eau, notamment l’eau salée.
En conséquence, les véhicules submergés perdent leur accès direct au positionnement par satellite peu après avoir plongé au-dessous de la surface.
À lire aussi : Le GPS sous-marin expliqué]
Pour résoudre ce problème, les opérations sous-marines associent généralement le système GPS embarqué à des technologies de navigation sous-marines qui peuvent continuer à fournir des informations sur la position et le mouvement au-dessous de la surface.
Navigation vs. Positionnement vs. Traçage
De nombreuses personnes utilisent ces termes Navigation sous-marine, Positionnement sous-marinet Suivi sous-marin alternativement.
Bien qu'ils soient étroitement liés, ils remplissent des fonctions différentes :
- Positionnement détermine l’emplacement d’un véhicule.
- Suivi Il surveille la façon dont cette localisation change au fil du temps.
- Navigation Il combine les informations relatives à l’emplacement, au mouvement, à l’orientation, à la vitesse et à la direction afin d’aider un véhicule à atteindre sa destination souhaitée.
La navigation est un concept plus large.
Il intègre des données de positionnement et de suivi, tout en aidant les opérateurs ou les systèmes autonomes à comprendre comment un véhicule se déplace dans l'environnement sous-marin.
Comment fonctionnent les systèmes de navigation sous-marins
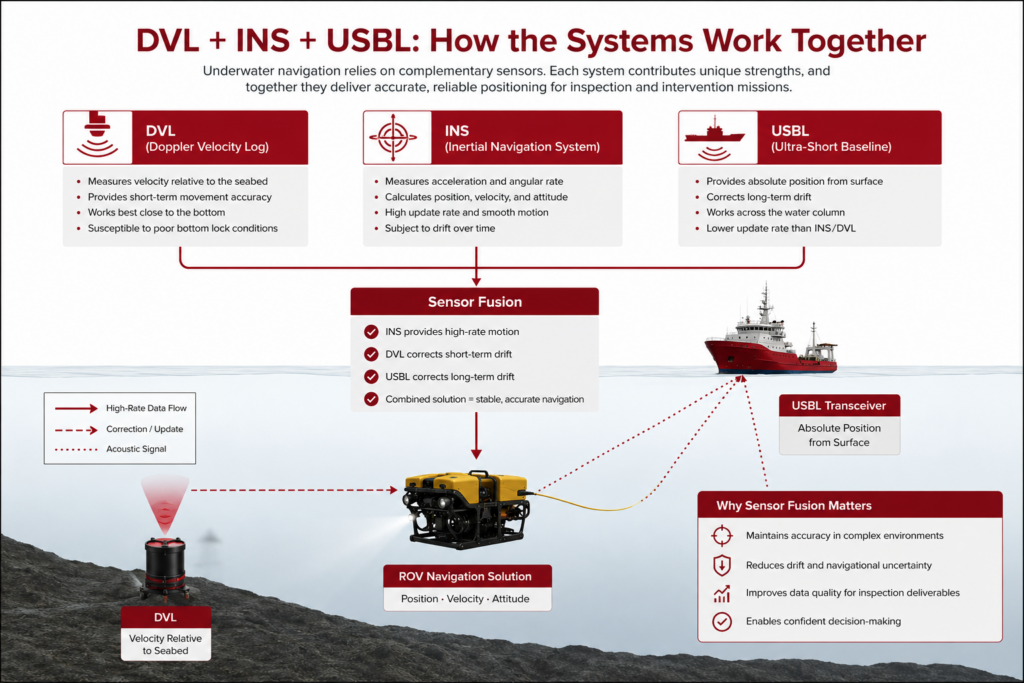
La plupart des systèmes de navigation sous-marins utilisent plusieurs capteurs car aucune technologie ne fonctionne bien dans toutes les situations.
Par exemple, un sous-marin de recherche et d'exploration (ROV) effectuant une inspection sous-marine peut utiliser un système de positionnement acoustique pour déterminer sa position par rapport à un navire, un enregistreur de vitesse Doppler (DVL) pour mesurer le mouvement au-dessus du fond marin, et un système de navigation inertielle (INS) pour estimer la position entre les mises à jour acoustiques.
Grâce à ces technologies, une solution de navigation plus complète est ainsi mise en place, permettant aux opérateurs de maintenir une positionnement précis, même lorsque les conditions changent ou que les mises à jour acoustiques deviennent moins fréquentes.
Les composants d'un système de navigation sous-marine
La plupart des systèmes de navigation sous-marins utilisent une combinaison de plusieurs technologies.
Chaque composant apporte des informations différentes.
Certaines technologies déterminent la position, d'autres mesurent le mouvement et d'autres permettent d'estimer l'emplacement entre deux mises à jour de position.
Ensemble, ils fournissent un tableau plus complet de l’emplacement d’un véhicule sous-marin et de sa trajectoire.
Voici un aperçu des principaux composants qui composent un système de navigation sous-marine :
Voici plus d’informations sur les technologies principales utilisées dans les systèmes de navigation sous-marins :
Logiques de vitesse Doppler (DVL)
Un Doppler Velocity Log (DVL) mesure la vitesse d’un véhicule par rapport au fond marin ou à l’eau environnante en analysant les changements des signaux acoustiques réfléchis.
En pratique, un DVL indique au véhicule sous-marin la vitesse à laquelle il se déplace et dans quelle direction.
Ces informations deviennent particulièrement précieuses lorsque le GPS n'est pas disponible et que les mises à jour acoustiques de position ne sont pas fréquentes.
Les DVL sont couramment utilisés sur les ROV., Les AUV, et des plateformes d’études de marché, car elles fournissent des mesures de mouvement extrêmement précises qui peuvent être combinées avec d’autres capteurs de navigation.
Systèmes de navigation inertiels (INS)
Un système de navigation inertielle utilise des accéléromètres et des gyroscopes pour estimer la position, la vitesse et l'orientation.
Contrairement aux technologies de positionnement acoustiques, un système de positionnement interne ne nécessite pas de références externes pour fonctionner. Il calcule en permanence le mouvement en fonction de l’accélération et du mouvement de rotation mesurés.
Cela rend la technologie INS extrêmement utile lors des périodes où les mises à jour acoustiques ne sont pas disponibles ou interrompues temporairement.
Le problème réside dans le fait que de petites erreurs de mesure s’accumulent au fil du temps, entraînant une dérive de la navigation.
C’est pourquoi les systèmes INS sont généralement associés à des technologies telles que les DVL, les systèmes USBL ou les systèmes LBL qui fournissent des corrections périodiques de position.
Systèmes USBL
Ultra-Court Trajet Basique (USBLLes systèmes utilisent la communication acoustique entre un récepteur embarqué dans le navire et un transpondeur sous-marin pour déterminer la position d'un véhicule ou d'un objectif.
Les systèmes USBL sont parmi les technologies de positionnement sous-marin les plus utilisées dans le cadre d’opérations d’inspection, de cartographie et de construction offshore, car ils permettent un suivi en temps réel sans nécessiter d’infrastructures sous-marines complexes.
Les USBL sont couramment utilisés pour suivre :
- ROV
- Les AUV
- Divers
- outils sous-marins
- Objectifs de relèvement
Les systèmes USBL constituent souvent un élément clé au sein de processus de navigation sous-marine plus complexes, plutôt que d’être une solution de navigation complète en soi.
LBL Systems
Les systèmes Long Baseline (LBL) utilisent plusieurs transpondeurs acoustiques placés au fond marin pour créer un réseau de positionnement sous-marin extrêmement précis.
Comme les points de référence restent fixes sous l’eau, les systèmes LBL peuvent souvent obtenir une précision de positionnement supérieure à celle des méthodes basées sur le positionnement des navires.
Cette précision s'accompagne d'une complexité supplémentaire lors de la mise en œuvre.
L’installation et la calibration d’un réseau LBL nécessitent du temps, une planification et un accès à la zone de fonctionnement.
Les systèmes LBL sont couramment utilisés pour des travaux de cartographie de haute précision, des projets de construction sous-marine, la recherche scientifique et des missions prolongées à bord d’un sous-marin autonome où la précision est essentielle.
Systèmes de positionnement acoustique
Les systèmes de positionnement acoustique utilisent des ondes sonores pour déterminer la position de véhicules sous-marins, de cibles ou de personnel.
Les systèmes USBL, LBL et SBL appartiennent tous à la catégorie plus large des technologies de positionnement acoustique.
Les systèmes acoustiques constituent le fondement de nombreux flux de travail de navigation sous-marine car le son se propage beaucoup plus loin dans l’eau que les signaux radiofréquences.
Ils fournissent les informations de position nécessaires pour corriger les dérives de la navigation et maintenir la conscience de la situation tout au long d'une mission.
Dans de nombreuses opérations en mer, les systèmes de positionnement acoustique constituent la principale source d'informations de localisation pour les véhicules sous-marins.
Comment les systèmes de navigation sous-marins fonctionnent ensemble
Les systèmes de navigation sous-marine les plus efficaces combinent plusieurs technologies pour compenser les limitations de chaque composante.
Ce processus est souvent appelé fusion de capteurs.
En combinant les données provenant d’une variété de sources, les opérateurs peuvent maintenir des informations de navigation précises pendant toute la durée d’une mission.
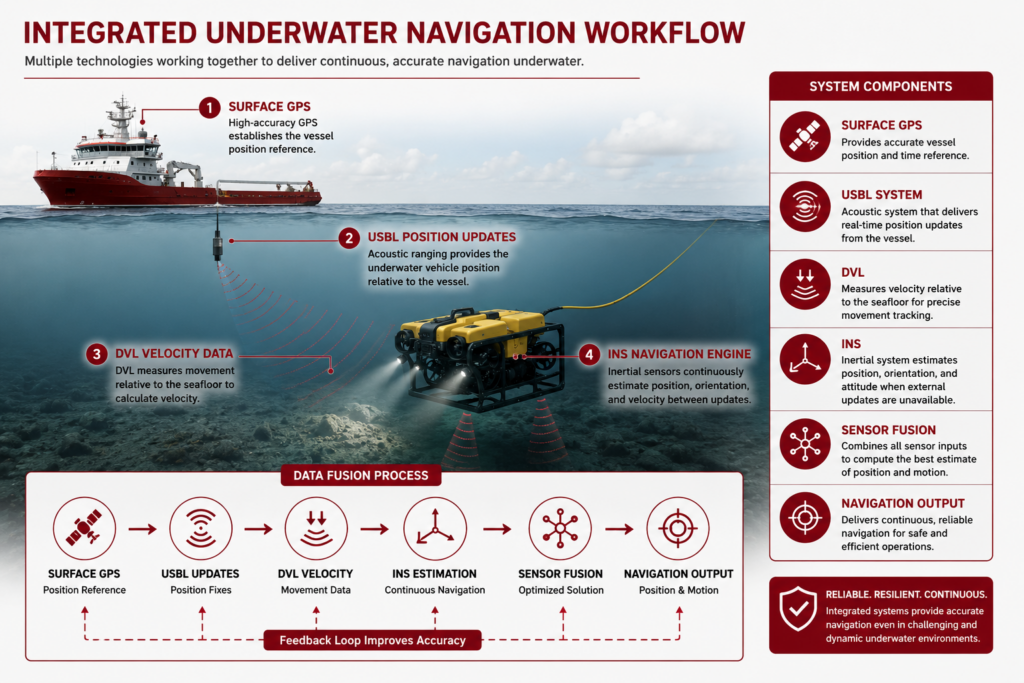
Bien que les technologies utilisées puissent varier, la plupart des systèmes de navigation sous-marins suivent un processus de travail similaire :
1. Le GPS de surface établit le point de référence
La navigation sous-marine commence souvent à la surface, où le GPS est toujours disponible.
- Ce qu'il apporte : position géographique du navire ou de la plateforme
- Pourquoi c'est important : donne au système sous-marin un point de référence connu
- Dans la pratique : Les données de suivi GPS des navires sont souvent combinées avec les données de suivi USBL.
2. Systèmes acoustiques envoyant des mises à jour de position sous-marine
Une fois le véhicule immergé, les systèmes acoustiques aident à déterminer sa position par rapport aux points de référence connus.
- Ce qu'il apporte : Actualisation périodique des positions
- Pourquoi c'est important : aide à corriger les dérives de la navigation
- Dans la pratique : Les systèmes USBL, LBL ou autres systèmes acoustiques suivent le véhicule pendant la mission.
3. Les DVL mesurent le mouvement des véhicules entre les mises à jour
Entre les positions acoustiques fixes, un DVL mesure la vitesse à laquelle le véhicule se déplace dans l’eau ou sur le fond marin.
- Ce qu'il apporte : vitesse et direction du mouvement
- Pourquoi c'est important : améliore la continuité entre les mises à jour de position
- Dans la pratique : Les données DVL permettent aux opérateurs de maintenir une estimation plus précise du mouvement des véhicules
4. Estimation de la position des systèmes INS par rapport aux références externes
Un INS utilise les données de mouvement embarquées pour estimer la position, l’orientation et la vitesse lorsque les mises à jour externes sont limitées.
- Ce qu'il apporte : Estimation continue de la navigation
- Pourquoi c'est important : reste les données de navigation disponibles lorsque les mises à jour acoustiques sont retardées ou interrompues
- Dans la pratique : Les données de l’INS sont corrigées par les entrées DVL et acoustiques de positionnement pour réduire les décalages.
5. Fusion des capteurs : combinaison des données pour une solution de navigation
La sortie finale de la navigation résulte de la combinaison de toutes ces sources de données pour obtenir une estimation fonctionnelle de la position et du mouvement du véhicule.
- Ce qu'il apporte : une solution de navigation continue sous-marine
- Pourquoi c'est important : améliore la fiabilité par rapport à n'importe quel seul capteur
- Dans la pratique : Les données GPS, acoustiques, DVL et INS sont combinées pour faciliter les missions d’inspection, d’étude et de recherche par sous-marine (AUV).
Flux de travail courants pour la navigation sous-marine
Le bon système de navigation sous-marine dépend de la mission à accomplir. Un sous-marin d’inspection en mer a des exigences différentes d’un véhicule de recherche autonome qui travaille pendant des heures sur une grande zone. De même, les opérations de traçage des plongeurs privilégient des capacités différentes par rapport aux projets de construction sous-marine ou de cartographie hydrographique. Comprendre ces différences peut aider les opérateurs à choisir des technologies adaptées à leurs objectifs plutôt que de simplement sélectionner le système le plus avancé disponible. Voici un aperçu de la manière dont les systèmes de navigation sont généralement utilisés lors des missions sous-marines courantes.Inspecions ROV
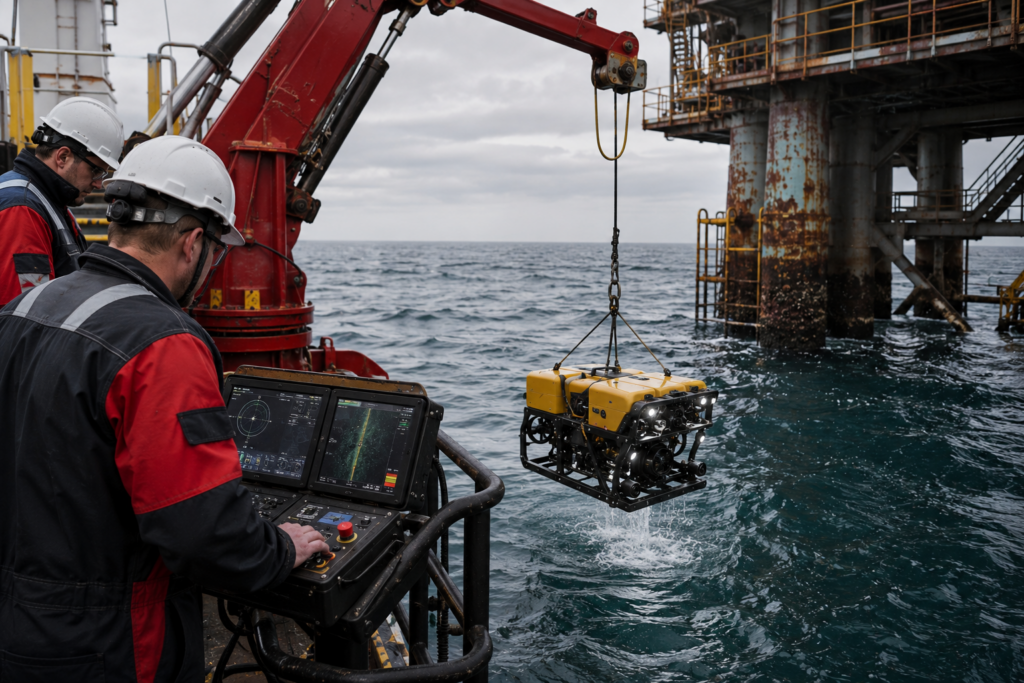
Objectif principal : Maintenir une position précise du véhicule lors de l’inspection d’un bien sous-marin. Flux de travail typique de la navigation :- Déployer le ROV depuis un navire de soutien
- Suivre la position du véhicule par rapport au navire et aux autres biens
- Maintenir une position stable lors des inspections de proximité
- Recherches documentaires avec références de localisation connues
- Systèmes USBL
- DVL
- Capteurs de navigation à bord
Missions d'AUV
Objectif principal : Naviguez avec précision lors des opérations autonomes, avec une intervention limitée du conducteur.
Flux de travail typique de la navigation :
- Définir des points de repère de la mission avant le déploiement
- Naviguez entre les objectifs d’enquête ou d’inspection
- Évaluer la position en permanence tout au long de la mission
- Correction du déraillement de la navigation grâce à des mises à jour périodiques des positions
Technologies de navigation courantes :
- Systèmes INS
- DVL
- Systèmes de positionnement acoustique
- Capteurs de profondeur et de direction
Etudes hydrographiques
Objectif principal : Recueillir des données d’enquête pouvant être liées précisément aux coordonnées géographiques.
Flux de travail typique de la navigation :
- Créer des points de contrôle et de référence
- Suivre les lignes de sondage planifiées dans l’espace de travail
- Maintenir une position précise tout au long de la collecte des données
- Correlate a collecté des données avec des coordonnées vérifiées
Technologies de navigation courantes :
- Systèmes USBL
- Systèmes LBL
- DVL
- Plateformes INS
- Références GPS de surface
Opérations de traçage des plongeurs
Objectif principal : Maintien de la connaissance en temps réel de l'emplacement et du mouvement des plongeurs.
Flux de travail typique de la navigation :
- Déployer des équipements de suivi acoustique depuis le navire ou le chantier.
- Suivre la position du plongeur tout au long de l'opération
- Maintenir une conscience situationnelle pendant que les plongeurs se déplacent autour de l'objet
- Appuyer la sécurité et la coordination des plongeurs pendant la mission
Technologies de navigation courantes :
- Systèmes USBL
- Systèmes d'identification acoustique des plongeurs
- Références GPS de surface
Comment choisir le bon flux de navigation
Le bon workflow de navigation sous-marine dépend du maintien d’un équilibre entre quatre facteurs : les exigences en termes de précision, la durée de la mission, la complexité de la mise en œuvre et l’environnement de fonctionnement.
1. Précision
Les applications nécessitant une précision supérieure nécessitent souvent des plates-formes INS, des systèmes LBL ou une fusion supplémentaire de capteurs.
2. Durée de la mission
Les missions plus longues nécessitent généralement des architectures de navigation plus sophistiquées pour minimiser les erreurs accumulées.
3. Complexité de déploiement
Certains systèmes peuvent être déployés rapidement depuis un navire, tandis que d'autres nécessitent une infrastructure au sol et une calibration.
4. Environnement de fonctionnement
La profondeur de l’eau, la taille de la zone d’étude et les ressources de soutien disponibles peuvent tous influer sur le choix du système.
Dans de nombreux projets d’inspection en mer, un système USBL combiné aux données des DVL offre un équilibre pratique entre la performance de la navigation et la simplicité opérationnelle.
Les missions d’exploration, de construction et de véhicules autonomes nécessitant davantage de précision intègrent souvent des technologies de navigation par satellite (INS), de positionnement par balayage laser (LBL) ou des références acoustiques supplémentaires pour atteindre des niveaux d’exactitude plus élevés.
FAQ sur les systèmes de navigation sous-marins
Voici les réponses à certaines des questions les plus fréquemment posées concernant les systèmes de navigation sous-marins.
Le GPS fonctionne-t-il sous l'eau ?
Non. Les signaux GPS sont rapidement absorbés par l’eau et deviennent inutilisables au-dessous de la surface. En raison de cette limitation, les véhicules sous-marins dépendent de technologies telles que les systèmes de positionnement acoustique, les enregistreurs de vitesse Doppler (DVL) et les systèmes de navigation inertielle (INS) pour déterminer leur position et leur mouvement.
Quel est le système de navigation sous-marine le plus précis ?
Il n'existe pas de réponse unique car les exigences en matière de précision varient selon la mission.
Pour de nombreux flux de travail d’inspection en mer, les systèmes USBL combinés aux données des DVL offrent des performances suffisantes. Pour les applications nécessitant une précision de positionnement plus élevée, les opérateurs intègrent souvent la technologie INS et, dans certains cas, des systèmes de positionnement Long Baseline (LBL).
Les solutions les plus précises associent généralement plusieurs technologies plutôt que de se fier à un seul capteur de navigation.
Quelle est la différence entre la navigation sous-marine et le positionnement sous-marin ?
La positionnement se concentre sur la détermination de la localisation.
La navigation est plus vaste et comprend la localisation, le déplacement, la vitesse, l'orientation et le suivi de la route. La plupart des systèmes de navigation sous-marins intègrent des technologies de positionnement comme composante d'un flux de travail de navigation plus vaste.
Quelle est la différence entre un système DVL et un système USBL ?
Un DVL mesure le mouvement par rapport au fond marin ou à la colonne d'eau.
Un système USBL détermine la position grâce à une communication acoustique entre un transmetteur de surface et un transpondeur sous-marin.
En fournissant différents types d’informations, les systèmes DVL et USBL sont souvent utilisés ensemble plutôt que de se considérer comme des technologies concurrentes.
Comment les AUV naviguent-ils sous l'eau ?
La plupart des véhicules sous-marins autonomes utilisent une combinaison de technologies INS, de mesures DVL, de capteurs de profondeur, de capteurs de direction et de mises à jour acoustiques de positionnement.
Ces systèmes fonctionnent en collaboration pour estimer la position en permanence tout en corrigeant les dérives de la navigation tout au long de la mission.
L'architecture de navigation exacte dépend de facteurs tels que la durée de la mission, la précision requise, la profondeur d'exploitation et les infrastructures disponibles.
Qu’est-ce qu’un système de suivi sous-marin ?
Un système de suivi sous-marin est conçu pour déterminer et surveiller l’emplacement d’un véhicule, d’un plongeur ou d’un objectif sous-marin.
Les systèmes de suivi sont couramment utilisés dans le cadre d’opérations avec des véhicules sous-marins autonomes (ROV), de la traçabilité des plongeurs, de missions de recherche et de sauvetage, ainsi que pour le soutien à la construction sous-marine. De nombreux systèmes de suivi utilisent des technologies de positionnement acoustique telles que les systèmes USBL.
Si le suivi se concentre sur l’emplacement, les systèmes de navigation intègrent des informations supplémentaires telles que la vitesse, l’orientation, l’orientation et l’historique des déplacements.
 English
 English (Canada)
 Français du Canada