Ressources offshore / Véhicules sous-marins autonomes (AUV) : les meilleurs AUV, leurs utilisations et leur fonctionnement
Guide
Véhicules sous-marins autonomes (AUV) : les meilleurs AUV, leurs utilisations et leur fonctionnement
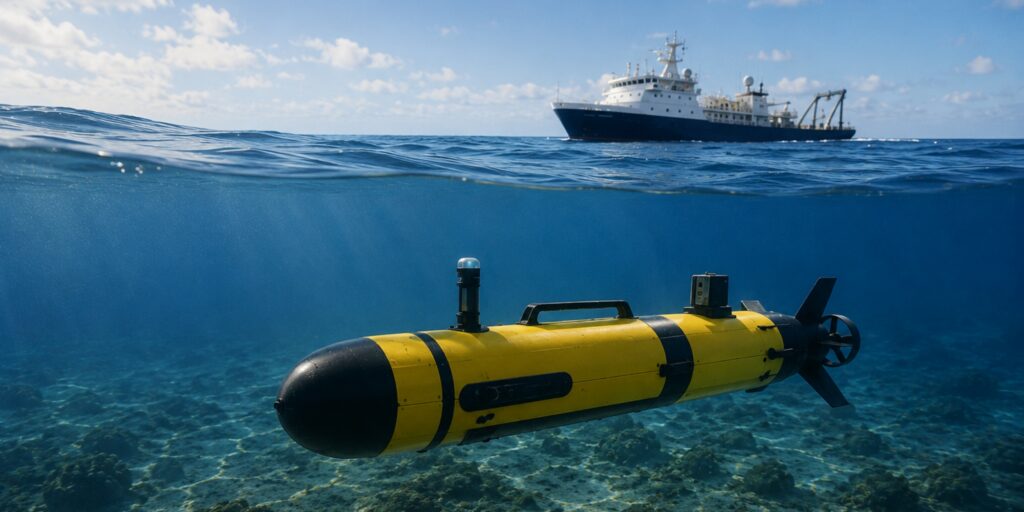
Un véhicule sous-marin autonome (AUV) est un sous-marin robotique capable de se déplacer à l’eau pour collecter des données, cartographier le fond marin et effectuer des missions de recherche.
→ Découvrez les meilleurs AUVs sur le marché.
Les AUV sont couramment utilisés dans des missions sous-marines telles que les relevés hydrographiques, les projets énergétiques offshore et la surveillance environnementale, où de vastes zones doivent être surveillées de manière efficace.
Contrairement aux véhicules télécommandés (ROV), qui restent connectés à leur opérateur grâce à un câble, les AUV suivent généralement des plans de mission préprogrammés et collectent des données de manière autonome sous l’eau.
D'autres termes courants liés aux AUV comprennent :
- Véhicule sous-marin autonome
- Véhicules sous-marins autonomes
- Véhicule sous-marin non-muni (UUV)
- Robot sous-marin
- Drone sous-marin
Dans ce guide, nous allons expliquer ce qu’est un AUV, comment il fonctionne, comment il se distingue des ROV et d’autres véhicules sous-marins, ainsi que certaines des plateformes AUV les plus populaires sur le marché.
Les meilleurs AUV sur le marché
Vous cherchez un AUV ?
Ci-dessous sont répertoriés les meilleurs véhicules sous-marins autonomes disponibles sur le marché aujourd'hui.
Voici la liste :
1. Kongsberg HUGIN
La famille HUGIN est l’une des plateformes AUV les plus établies au monde et est utilisée depuis des décennies dans des missions d’exploration offshore liées à l’énergie, à la défense et à la science.
Sa longue durée de vie, sa capacité à travailler en eaux profondes et ses nombreuses options d’intégration de capteurs en font un choix courant pour les opérations de prospection sous-marine à grande échelle.
Principales caractéristiques du Kongsberg HUGIN :
- missions autonomes à longue portée. Conçue pour une couverture d'étude sur de grandes superficies.
- Capacité de charge des capteurs flexibles. Support aux applications de cartographie, d’imagerie et d’études environnementales.
- Capacité en eaux profondes. Utilisé fréquemment dans des environnements offshore exigeants.
2. HII REMUS 100
Le REMUS 100 est un AUV compact conçu pour des missions de surveillance en eau peu profonde, de surveillance environnementale, d’opérations militaires et de recherche universitaire.
Sa portabilité et ses exigences de déploiement relativement simples ont contribué à son adoption généralisée dans les administrations publiques, les entreprises et les organismes de recherche.
Caractéristiques clés du REMUS 100 :
- Design compact. Facile à transporter et à déployer.
- Capacité de recherche dans les eaux peu profondes. Convient aux opérations côtières et en eaux peu profondes.
- Flexibilité pour plusieurs missions. Il prend en charge une variété de charges utiles et workflows de capteurs.
3. HII REMUS 600
Le REMUS 600 s’appuie sur la plateforme REMUS en proposant des capacités opérationnelles dans des eaux plus profondes et des missions de durée plus longue.
Il est couramment utilisé pour les études en mer, les applications de défense et les évaluations de l’infrastructure sous-marine.
Principales caractéristiques du REMUS 600 :
- Durée de vie prolongée. Conçue pour des missions autonomes plus longues.
- Opération en eaux profondes. Convient aux environnements offshore et sous-marins.
- Intégration avancée des charges utiles. Support pour des capteurs de sondage et d’inspection sophistiqués.
4. Teledyne Gavia
La plateforme Gavia est un système AUV modulable largement utilisé dans les applications scientifiques, commerciales et de défense.
Sa structure modulaire permet aux opérateurs de configurer le véhicule pour différents profils de mission et selon les exigences des capteurs.
Principales caractéristiques du système Teledyne Gavia :
- Construction modulaire. Support des configurations spécifiques à la mission.
- Options de chargement flexibles. Capacité d’accueil d’une large gamme de capteurs sous-marins.
- Adoption à plusieurs secteurs d'activité. Utilisé dans le secteur de la recherche, du commerce et du gouvernement.
5. Bluefin-12
Le Bluefin-12 est conçu pour des opérations d’exploration autonomes, où la portabilité et la mise en place efficace sont des critères importants.
Il est couramment utilisé pour les études hydrographiques, les évaluations environnementales et les missions liées à la défense.
Caractéristiques clés du Bluefin-12 :
- Plate-forme de sondage compacte. Conçue pour une déploiement efficace sur le terrain.
- Capacité de cartographie autonome. Support aux études du fond marin et aux études environnementales.
- Profils de missions flexibles. Convient à une variété de tâches sous-marines.
6. Bluefin-21
Le Bluefin-21 est un AUV de plus grande taille conçu pour des opérations en eaux profondes et des missions de recherche autonomes à longue portée.
Cette plateforme a été utilisée dans le cadre de projets de recherche, d'exploration et de cartographie offshore de grande envergure dans le monde entier.
Caractéristiques clés du Bluefin-21 :
- Opération en eaux profondes. Conçue pour des environnements sous-marins exigeants.
- Capacité de mission à longue portée. Conçue pour une couverture d'enquête étendue.
- Support pour des charges utiles de grande capacité. Capacité d'accueil de capteurs d'étude avancés.
7. OceanServer Iver4
L’Iver4 est un véhicule sous-marin autonome compact conçu pour des missions d’études hydrographiques, de surveillance environnementale et d’évaluation des infrastructures.
Sa portabilité et sa facilité d'utilisation en font un atout pour les organisations qui nécessitent des opérations sur le terrain fréquentes.
Principales caractéristiques de l'OceanServer Iver4 :
- Design portable. Facile à transporter et à lancer.
- Flux de travail axé sur les enquêtes. Appuie les missions de cartographie et de surveillance.
- Exécution autonome des missions. Conçu pour des opérations de sondage répétitives.
8. Saab Sabertooth
Le Sabertooth occupe une position unique entre les architectures traditionnelles des ROV et des AUV.
Les opérateurs peuvent l’utiliser en mode connecté et en mode autonome, ce qui offre une flexibilité pour les missions nécessitant différents niveaux d’intervention et d’autonomie.
Caractéristiques clés du Saab Sabertooth :
- Architecture des véhicules hybrides. Support des opérations autonomes et câblées.
- Design axé sur les activités offshore. Conçue pour des environnements sous-marins exigeants.
- Options de déploiement flexibles. Convient aux workflows complexes en mer.
9. Exail A18D
L’A18D est un véhicule de recherche autonome à longue portée conçu pour des missions hydrographiques, de défense et de cartographie offshore.
Il est fréquemment utilisé lorsque des zones sous-marines étendues doivent être couvertes efficacement.
Caractéristiques clés de l'Exail A18D :
- Fonctionnement à longue durée de vie. Support aux missions autonomes prolongées.
- Design axé sur les enquêtes. Optimisé pour la collecte et la cartographie des données.
- Couverture de grande superficie. Idéal pour les programmes d'études en mer.
10. Exail DriX H8
Le DriX H8 combine un fonctionnement autonome avec des capacités avancées de cartographie hydrographique et des technologies de navigation modernes.
Il est couramment utilisé dans les programmes d’études et de cartographie offshore où une collecte efficace des données est essentielle.
Principales caractéristiques de l’Exail DriX H8 :
- Focus de l'étude hydrographique. Conçu pour les opérations de cartographie et d'études de terrain.
- Capacité de mission autonome. Support des workflows de sondage reproductibles.
- Architecture de navigation moderne. Il s’intègre aux technologies de positionnement avancées.
11. Groupe ECA A18-M
Le A18-M est un véhicule sous-marin autonome de niveau militaire utilisé pour la détection des mines, les études du fond marin et les missions liées à la défense.
La plateforme est conçue pour fonctionner de manière fiable dans des environnements sous-marins complexes.
Principales caractéristiques du groupe ECA A18-M :
- Plate-forme axée sur la défense. Utilisé fréquemment dans des applications militaires.
- Capacité d'enquête autonome. Appuie sur les évaluations et la cartographie des fonds marins.
- Adaptabilité de la mission. Conçue pour de multiples missions sous-marines.
12. Kongsberg HUGIN Superior
Le HUGIN Superior représente l’une des configurations les plus avancées de la famille HUGIN et est conçue pour des programmes de recherche exigeants en eaux profondes.
Il est fréquemment utilisé lorsque des exigences de long endurance, une intégration étendue des capteurs et des données d’enquête de haute qualité sont requises.
Caractéristiques clés du Kongsberg HUGIN Superior :
- Missions autonomes de longue durée. Conçue pour des programmes d'exploration offshore étendus.
- Intégration avancée des capteurs. Support pour la collecte de données sophistiquée sous-marine.
- Capacité de prospection en eaux profondes. Conçue pour des environnements offshore exigeants.
Qu’est-ce qu’un AUV ?
Un véhicule sous-marin autonome (AUV) est une plateforme robotisée non câblée capable de naviguer sous l’eau et de mener des missions sans contrôle continu de la part d’un opérateur humain.
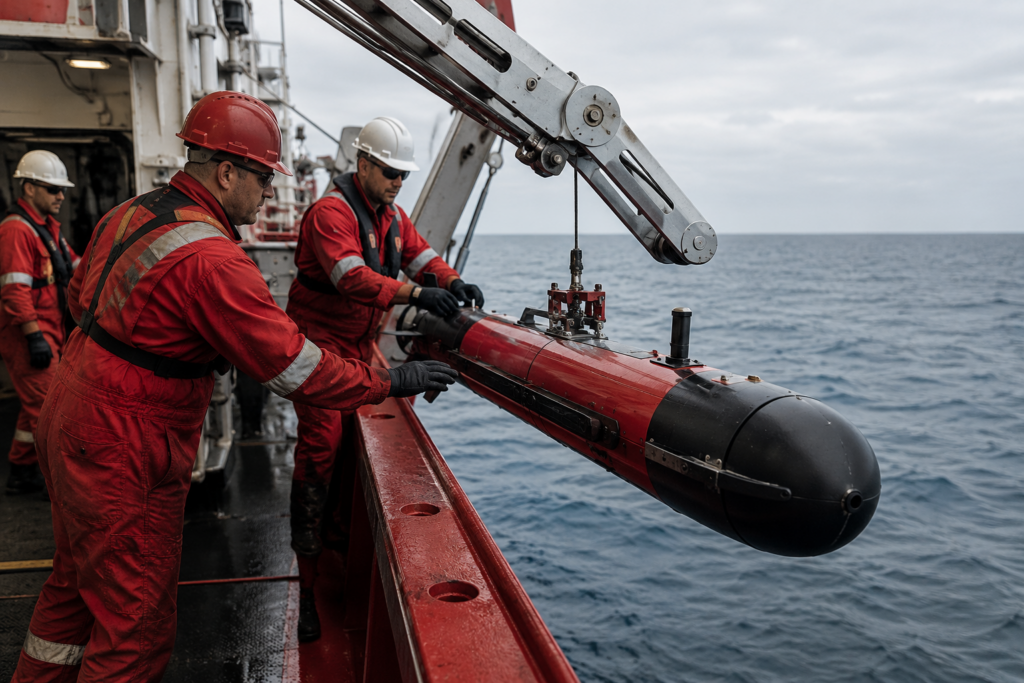
Contrairement à un véhicule piloté à distance (ROV), qui reste connecté à un navire de surface grâce à un câble et qui est piloté activement lors d'une mission, un AUV est généralement programmé avant le déploiement et exécute ensuite sa mission de manière indépendante.
[Les AUV et les ROV sont tous deux des UUV (Véhicules sous-marins non-piloti)—En savoir plus dans cette guide détaillé]
Le véhicule collecte des données, suit des itinéraires prédéfinis et revient avec les informations recueillies lors de l'opération.
Lorsque les opérateurs doivent inspecter un secteur précis en temps réel, manipuler des équipements ou réagir immédiatement aux conditions changeantes, un véhicule sous-marin à vide (ROV) constitue souvent la meilleure solution.
Mais lorsque l'objectif est de cartographier des zones étendues de manière efficace, de collecter des données cohérentes ou de fonctionner au-delà des limites pratiques des systèmes câblés, un AUV peut offrir des avantages significatifs.
Les AUV sont couramment utilisés pour :
- Cartographie du fond marin
- Géodésie hydrographique
- Etudes énergétiques en mer
- Surveillance de l'environnement
- Opérations militaires
- Recherche scientifique
Les missions d'AUV impliquent souvent la couverture de dizaines voire des centaines de kilomètres carrés du fond marin tout en collectant des données à partir de systèmes sonar, de caméras, de magnétomètres, de capteurs de qualité de l'eau et d'autres équipements utiles.
Dans le cadre des opérations offshore, les AUV sont fréquemment déployés pour recueillir des informations sur les installations sous-marines, les itinéraires des infrastructures prévus et l’environnement environnant avant le début des activités de construction, d’entretien ou d’inspection.
Au lieu de remplacer d'autres technologies sous-marines, elles servent souvent à faire partie d'un flux de travail plus vaste de collecte de données sous-marines.
Comment fonctionne un AUV
Une mission typique d’un AUV commence par la création d’un plan de mission par les opérateurs, qui définit l’itinéraire du véhicule, les capteurs à utiliser et les données à collecter.
Une fois lancé, le véhicule suit automatiquement ce plan de mission.
Durant la mission, à bord Systèmes de navigation sous-marins Les capteurs de levé mesurent continuellement la position et le mouvement tout en collectant des données. Après la récupération, les opérateurs téléchargent et traitent les informations recueillies pour l’analyse.
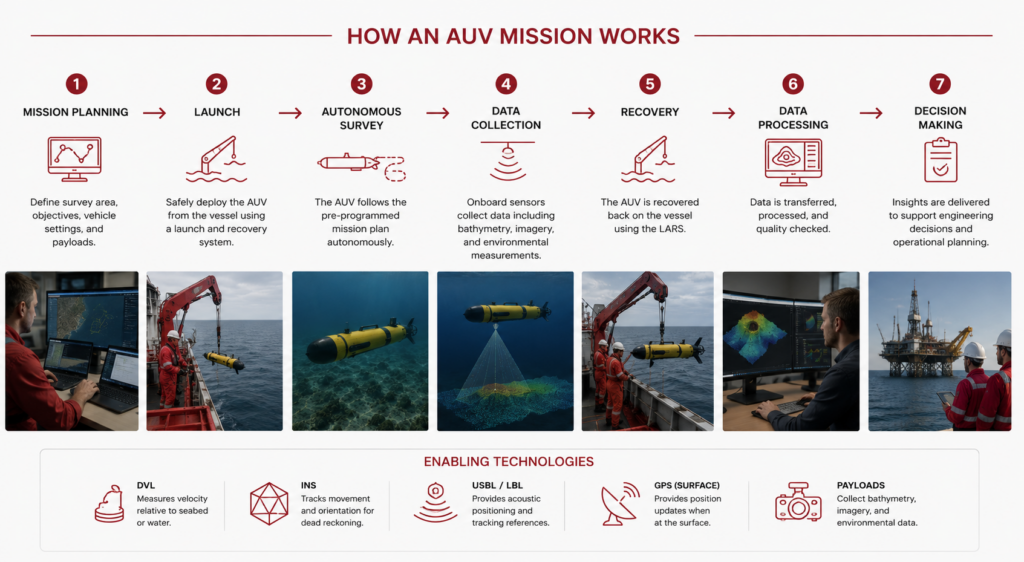
Cette approche permet aux AUV de fonctionner sans câble, ce qui réduit la traînée et permet une couverture efficace de grandes zones.
Cependant, cela crée également des difficultés de navigation car le véhicule ne peut pas compter sur le GPS lorsqu'il est sous l'eau.
En conséquence, la plupart des AUV dépendent de technologies telles que les DVL, les systèmes de navigation inertielle, les systèmes de positionnement acoustique et les mises à jour périodiques du GPS lors de la surface.
Nous aborderons ces systèmes de navigation plus tard dans ce guide car ils jouent un rôle majeur dans le rendement global de la mission.
Quels AUV ne font pas bien leurs tâches
Les AUV sont des outils puissants pour l’exploration et la collecte de données, mais ils ne sont pas la solution idéale pour toutes les missions sous-marines.
Voici quelques-unes des principales limitations que les opérateurs devraient prendre en considération :
1. Contrôle limité en temps réel
Comme les AUV fonctionnent de manière autonome, les opérateurs n’ont pas autant de contrôle pendant une mission que lorsqu’ils utilisent un sous-marin autonome.
Cela rend les AUV moins adaptés aux tâches nécessitant une intervention humaine continue ou une prise de décision rapide.
2. Capacité d’intervention limitée
La plupart des AUV sont conçus pour collecter des données plutôt que de s’interagir avec des équipements.
Si une mission nécessite la manipulation de valves, le déploiement d’outils, des réparations ou des mesures physiques, un ROV constitue souvent la meilleure solution.
3. Navigation Drift
Les AUV ne peuvent pas utiliser le GPS sous-marin, ce qui peut entraîner des erreurs de positionnement mineures au fil du temps.
Les opérateurs utilisent souvent des DVL, des systèmes de navigation inertielle et des technologies de positionnement acoustique pour réduire ce déraillement.
4. Complexité opérationnelle
Les missions d’AUV nécessitent une planification, une conception de la navigation, des procédures de déploiement, des opérations de récupération et un traitement des données.
Les avantages justifient souvent l'effort déployé, mais des missions plus simples peuvent ne pas nécessiter l'utilisation d'un AUV.
AUV vs. ROV vs. UUV vs. USV
De nombreuses personnes utilisent de manière interchangeable les termes AUV, ROV, UUV et USV, mais ils désignent différents types de systèmes maritimes non-pilotiés.
Il est important de comprendre les différences, car chaque plateforme est conçue pour résoudre des défis opérationnels différents.
Voici un aperçu :
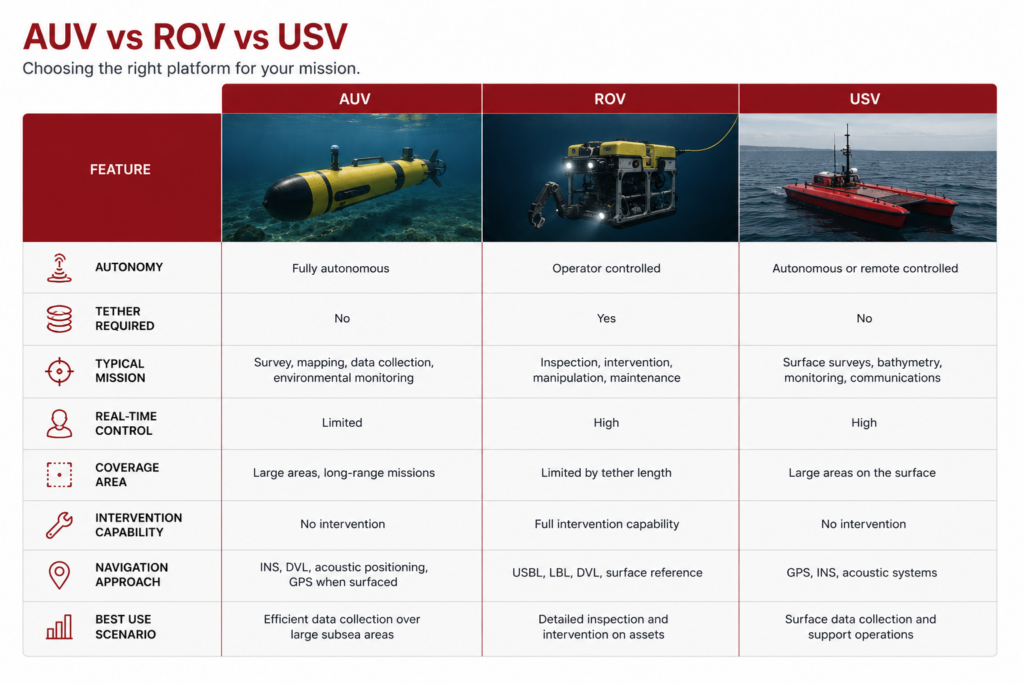
AUV vs. UUV
UUV signifie véhicule sous-marin non-muni d'armes.
C’est une catégorie générale qui comprend à la fois les UUV et les ROV. En d’autres termes, tout UUV est un UUV, mais tous les UUV ne sont pas des UUV.
Lorsque les fabricants, les chercheurs ou les organismes de défense parlent d'UUV, ils désignent souvent la famille plus large de systèmes robotiques sous-marins plutôt que de spécifier un type de véhicule particulier.
AUV vs. ROV
La principale différence entre un AUV et un ROV réside dans l’autonomie.
- Un AUV Opère indépendamment après le lancement, conformément à un plan de mission prédéterminé.
- Un ROV Il reste connecté aux opérateurs grâce à un câble et reçoit des commandes en temps réel pendant toute la durée de la mission.
Les ROV sont généralement préférés lorsque les opérateurs ont besoin de vidéos en direct, de capacités d’intervention, d’outils de manipulation ou de prise de décision immédiate.
Les AUV sont souvent préférés lorsque l'objectif est de collecter des données efficacement sur de vastes zones.
Aucune des deux plateformes n’est intrinsèquement supérieure. La bonne solution dépend de la mission, qui requiert une intervention ou une cartographie autonome.
AUV vs USV
Un USV, ou véhicule de surface non motorisé, fonctionne à la surface de l’eau plutôt que sous l’eau.
Les USV sont couramment utilisés pour la cartographie hydrographique, la surveillance environnementale, les opérations de sécurité et les missions de collecte de données où une connexion GPS continue est bénéfique.
Dans certains processus offshore, les USV et les AUV sont déployés ensemble.
L’USV peut fournir des services de communication et de navigation ainsi que des fonctions de supervision de la mission pendant que l’AUV effectue la collecte de données sous-marines.
Quand chaque type de véhicule a du sens
Si la mission nécessite une interaction physique avec un actif, un contrôle par un opérateur en direct ou une inspection visuelle détaillée, un ROV est souvent la solution préférée.
Si la mission nécessite une collecte efficace de données sur de vastes zones du fond marin ou de la colonne d'eau, un AUV peut s'avérer plus approprié.
Lorsque les opérations sur le terrain sont suffisantes, un USV peut souvent fournir des données d’étude précieuses avec une complexité opérationnelle moindre.
Les programmes offshore les plus efficaces combinent fréquemment plusieurs types de véhicules plutôt que de se contenter d’une seule plateforme.
La décision ne dépend rarement pas du choix du véhicule “ le meilleur ” ; elle dépend plutôt du choix du véhicule approprié en fonction de l’objectif opérationnel spécifique.
À quoi servent les AUV ?
Les AUV sont les plus utiles lorsque les opérateurs doivent collecter efficacement et de manière constante de grandes quantités de données sous-marines.
En effet, étant capables de fonctionner sans lien de liaison et de suivre des parcours préprogrammés, les AUV sont souvent déployés pour des missions d’exploration et de cartographie qui seraient longues et peu pratiques avec les méthodes utilisant des plongeurs ou des véhicules reliés à un câble.
Les applications spécifiques varient selon l’industrie, mais la plupart des missions des AUV se répartissent dans une poignée de catégories communes.
Voici les types de missions les plus courants des AUV.
Offshore Energy et Support des actifs sous-marins
Dans le secteur de l’énergie offshore, les AUV sont couramment utilisés pour soutenir le développement des sites, la planification des infrastructures et les programmes de gestion des actifs.
Bien qu'ils ne remplacent généralement pas les inspections détaillées et centrées sur les interventions effectuées par les ROV, ils peuvent fournir des données de relevé précieuses qui permettent aux opérateurs de comprendre les conditions des installations, les modifications du fond marin et l'environnement environnant.
En pratique, de nombreux projets offshore utilisent ensemble des AUV, des ROV et des technologies de positionnement acoustique. Chaque outil joue un rôle différent au sein du processus de travail global sous-marin.
Édition des cartes hydrographiques et cartographie du fond marin
L’un des usages les plus courants des AUV est la cartographie hydrographique.
Grâce à des sonars multibandes, des sonars de scan latéral et d'autres capteurs d'exploration, les AUV peuvent créer des cartes détaillées du fond marin et identifier les caractéristiques sous-marines susceptibles d'affecter la navigation, les projets d'ingénierie ou les inspections futures.
Ces études sont fréquemment réalisées avant les projets de construction offshore, les installations de câbles sous-marins, les opérations de dragage et les projets éolien offshore.
Évaluation des pipelines, câbles et infrastructures
De nombreux opérateurs offshore utilisent des AUV pour recueillir des informations sur les corridors d’infrastructures sous-marines.
Le véhicule peut suivre des itinéraires préétablis dans le réseau de câbles, inspecter les couloirs existants ou collecter des données environnementales qui aident les ingénieurs à évaluer les risques liés à l'installation.
Comme les AUV peuvent parcourir de longues distances de manière autonome, ils constituent souvent une plateforme d’inspection plus efficace que les ROV lorsqu’une intervention continue n’est pas requise.
Recherche environnementale et scientifique
Les organismes de recherche utilisent fréquemment des AUV pour étudier les conditions océaniques, les habitats marins et les changements environnementaux.
Selon la configuration de la charge utile, un AUV peut collecter des informations sur la qualité de l’eau, la température, la salinité, les courants, les écosystèmes marins ou les conditions du fond marin.
La capacité à exécuter des missions répétitives rend les AUV particulièrement utiles pour les programmes de surveillance à long terme.
Comment les AUV naviguent sous l'eau
L'une des plus grandes difficultés rencontrées par tout véhicule sous-marin autonome est la navigation.
Contrairement aux avions, aux navires de surface ou aux véhicules terrestres, les AUV ne peuvent pas compter sur une positionnement GPS continu sous l’eau.
Une fois le véhicule immergé, les signaux satellitaires ne sont plus disponibles, obligeant l’AUV à estimer sa position à l’aide de systèmes de navigation embarqués et de repères externes.
C’est pourquoi Architecture de la navigation sous-marine Il devient souvent l'une des considérations les plus importantes lors de la planification d'un programme d'AUV.
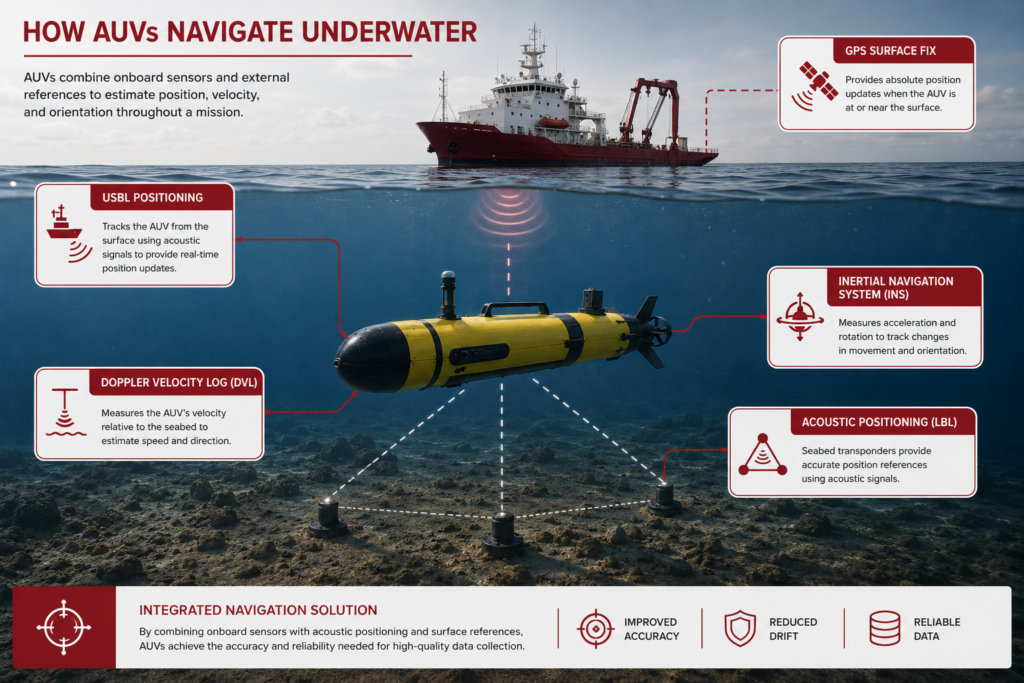
Pourquoi le GPS ne fonctionne pas sous l'eau
Les signaux GPS ne circulent pas efficacement à travers l’eau.
En conséquence, un AUV reçoit généralement une position GPS avant le lancement et peut obtenir des mises à jour supplémentaires de cette technologie à chaque fois qu'il remonte à la surface. Durant la partie submergée de la mission, le véhicule doit compter sur d'autres technologies de navigation.
Plus le véhicule reste sous l'eau, plus ces systèmes de navigation deviennent importants.
Voici les principales technologies qui permettent la navigation sous-marine pour les AUV et les autres véhicules sous-marins :
DVL et INS pour la détection de la position en dérive
De nombreux AUV utilisent une combinaison de capteurs de vitesse Doppler (DVL) et de systèmes de navigation inertielle (INS) pour estimer leur position tout au long d'une mission.
Un DVL mesure le mouvement du véhicule par rapport au fond marin ou à l’eau environnante, tandis que l’INS suit en permanence les changements de mouvement et d’orientation.
Grâce à ces systèmes, le véhicule peut estimer sa position même lorsqu'il n'existe aucune référence extérieure.
Systèmes de positionnement USBL, LBL et acoustique
Pour améliorer la précision de positionnement, de nombreux opérateurs complètent les systèmes de navigation embarqués par des technologies de positionnement acoustique.
Ces systèmes utilisent le son plutôt que les satellites pour déterminer l’emplacement du véhicule sous l’eau.
Les systèmes ultra-courts de base (USBL) sont couramment utilisés pour suivre les véhicules depuis un navire de surface. Les systèmes de base longues (LBL) utilisent un réseau de transpondeurs au fond marin pour fournir des références de positionnement extrêmement précises.
Ces technologies peuvent considérablement réduire l’incertitude lors de la navigation, notamment lors de missions prolongées ou lorsque des positions précises sont requises.
Comment les AUVs s’intègrent dans une architecture de navigation plus large
La plupart des opérateurs offshore ne choisissent pas entre un AUV et un système de positionnement.
Au lieu de cela, ils déterminent la combinaison de technologies de navigation qui permettra à l’AUV d’atteindre le niveau d’exactitude de positionnement requis pour la mission.
Pour certains programmes d'étude, un DVL et un INS peuvent suffire. Pour d'autres, un USBL, un LBL ou une infrastructure de positionnement acoustique supplémentaire peuvent être nécessaires.
Les programmes d’AUV les plus efficaces commencent par les besoins de la mission et construisent ensuite l’architecture de navigation en fonction de ces exigences.
Comment les AUVs s’intègrent dans un workflow de positionnement sous-marin
Choisir le bon AUV n’est qu’une partie de l’équation.
Pour de nombreux projets offshore, le défi majeur réside dans la manière dont le véhicule pourra maintenir une orientation spatiale tout au long de la mission et dans la manière dont les données recueillies pourront être reliées aux coordonnées du monde réel.
C’est pourquoi les opérateurs expérimentés considèrent souvent les AUV comme une composante d’une architecture plus large de positionnement sous-marin.
Le flux de navigation exact dépend des exigences de la mission, des contraintes opérationnelles et du niveau d’exactitude de positionnement requis.
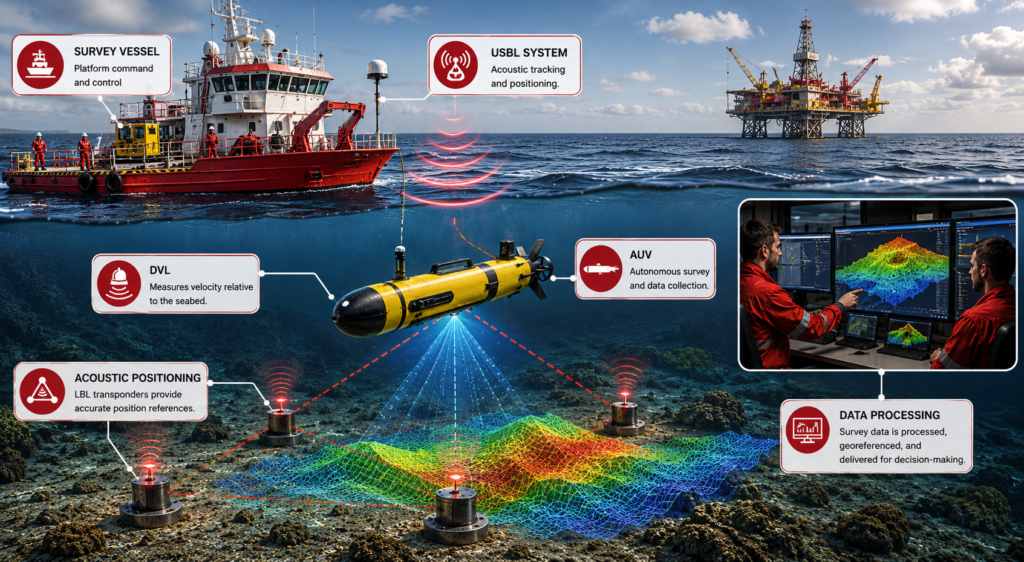
AUV + DVL
Un enregistreur de vitesse Doppler (DVL) est l'un des capteurs de navigation les plus courants présents sur les AUV modernes.
En mesurant le mouvement du véhicule par rapport au fond marin ou à l’eau environnante, un DVL permet à l’AUV de déterminer sa position tout au long d’une mission.
Dans de nombreuses opérations d’enquêtes, le DVL constitue un élément fondamental du système de navigation.
AUV + USBL
Lorsque les opérateurs ont besoin d'une plus grande confiance en la position, Systèmes USBL Il peut fournir des références de suivi externes provenant d'un navire de surface.
Au lieu de dépendre entièrement des estimations de navigation embarquées, l'AUV peut être suivi acoustiquement tout au long de la mission.
Cette approche est couramment utilisée lorsque la géoréférence précise est importante ou lorsque les planificateurs de missions souhaitent disposer d'une visibilité supplémentaire sur l'emplacement des véhicules.
AUV + Systèmes de positionnement acoustiques
Certaines opérations nécessitent des architectures de positionnement plus sophistiquées.
Selon la mission, les opérateurs peuvent utiliser le USBL, le LBL, le SBL ou d'autres technologies de positionnement acoustique pour améliorer la précision et réduire l'incertitude de la navigation.
Ces systèmes deviennent de plus en plus importants lorsque les missions impliquent des durées prolongées, des environnements peu profonds ou des exigences de sondage extrêmement précises.
Créer la bonne architecture de navigation
Les programmes d’AUV les plus efficaces ne commencent rarement par le choix d’un véhicule avant d’ajouter ultérieurement des technologies de navigation.
Au lieu de cela, les opérateurs commencent par les exigences de la mission et déterminent les performances de positionnement nécessaires pour obtenir le résultat souhaité.
De là, ils construisent une architecture de navigation qui peut inclure des DVL, des systèmes de navigation inertielle, un système de suivi USBL, une infrastructure de positionnement acoustique ou une combinaison de ces technologies.
Cette approche au niveau du système contribue à garantir que le véhicule, les capteurs et les technologies de positionnement travaillent ensemble pour fournir des données fiables et prêtes à être analysées.
FAQ sur les AUV
Voici les réponses à certaines des questions les plus fréquemment posées concernant les AUV.
Qu'est-ce que AUV signifie ?
Le mot AUV signifie véhicule sous-marin autonome. Ces plateformes robotisées peuvent naviguer sous l'eau et effectuer des missions sans contrôle humain continu.
Un AUV est-il identique à un drone sous-marin ?
De nombreuses personnes utilisent le terme « drone sous-marin » comme une description générale pour désigner les véhicules sous-marins robotiques. En pratique, un AUV est un type spécifique de drone sous-marin qui fonctionne de manière autonome plutôt que par contrôle à distance continu.
Quelle est la différence entre un AUV et un ROV ?
Un AUV fonctionne indépendamment grâce à une mission prédéterminée, tandis qu'un ROV reste connecté aux opérateurs grâce à un câble et reçoit des commandes en temps réel. Les AUV sont généralement utilisés pour collecter des données de manière autonome, tandis que les ROV sont couramment utilisés pour des tâches d'inspection, d'intervention et de manipulation.
Les AUV peuvent-ils utiliser le GPS sous l'eau ?
Non. Les signaux GPS ne circulent pas efficacement dans l’eau. Les AUV utilisent généralement des technologies de navigation telles que les DVL, les systèmes d’inertial navigation et les systèmes de positionnement acoustique lorsqu’ils sont immergés, puis obtiennent des mises à jour GPS lors de leur fonctionnement à la surface ou à proximité.
Quels capteurs peut transporter un AUV ?
La réponse dépend des besoins du véhicule et de la mission. Les charges utiles courantes comprennent le sonar multibande, le sonar latéral, les caméras, les magnétomètres, les capteurs environnementaux et d'autres instruments d'étude utilisés pour la cartographie, la surveillance et la collecte de données.
Les AUV sont-ils utilisés pour les inspections en mer ?
Les AUV sont souvent utilisés pour soutenir les programmes d’inspection et de gestion des actifs offshore, notamment lorsque de vastes zones doivent être inspectées de manière efficace. Cependant, les activités d’inspection et d’intervention détaillées sont fréquemment réalisées à l’aide de ROV car elles permettent un contrôle en temps réel des opérateurs et une interaction directe avec les équipements.
Quelles industries utilisent les AUV ?
Les AUV sont utilisés dans le secteur de l'énergie offshore, pour la cartographie hydrographique, la recherche océanographique, la défense, la surveillance environnementale, l'énergie éolienne offshore, les télécommunications et d'autres secteurs nécessitant la collecte de données sous-marines.
Quel est le degré de précision des systèmes de navigation des AUV ?
La précision de la navigation dépend du véhicule, de la durée de la mission, des conditions environnementales et des technologies de positionnement utilisées. De nombreux opérateurs combinent les DVL, les systèmes de navigation inertielle, le suivi USBL et les technologies de positionnement acoustique pour améliorer la précision et réduire les dérives de la navigation.
 English
 English (Canada)
 Français du Canada