Ressources offshore / Le GPS sous-marin expliqué : comment fonctionne le positionnement sous la surface
Guide
Le GPS sous-marin expliqué : comment fonctionne le positionnement sous la surface
GPS sous-marin est un terme couramment utilisé pour désigner les technologies qui permettent de déterminer l’emplacement de véhicules, de plongeurs, de capteurs et d’autres équipements situés sous la surface de l’eau.
Mais ce nom est quelque peu trompeur, car le GPS ne fonctionne pas vraiment sous l’eau.
Ainsi, lorsque les gens parlent d’un “ système GPS sous-marin ”, ils parlent généralement d’un système de positionnement sous-marin ce qui combine des technologies telles que le positionnement acoustique, les enregistrements de vitesse Doppler (DVL), les systèmes de navigation inertielle (INS) et les récepteurs GNSS à surface.
L’objectif est similaire au GPS sur terre : déterminer l’emplacement d’un bien.
La différence réside dans la manière dont cette position est calculée.
Dans ce guide sur le GPS sous-marin, nous aborderons la technologie qui permet de localiser des objets sous l’eau, son fonctionnement et comment trouver les bons outils GPS sous-marins pour votre activité.
Qu’est-ce que le GPS sous-marin ?
GPS sous-marin est un terme couramment utilisé pour désigner les technologies qui permettent de déterminer l’emplacement de véhicules, de plongeurs, de capteurs et d’autres équipements situés sous la surface de l’eau.
Mais ce nom est trompeur, car le GPS ne fonctionne pas vraiment sous l’eau.
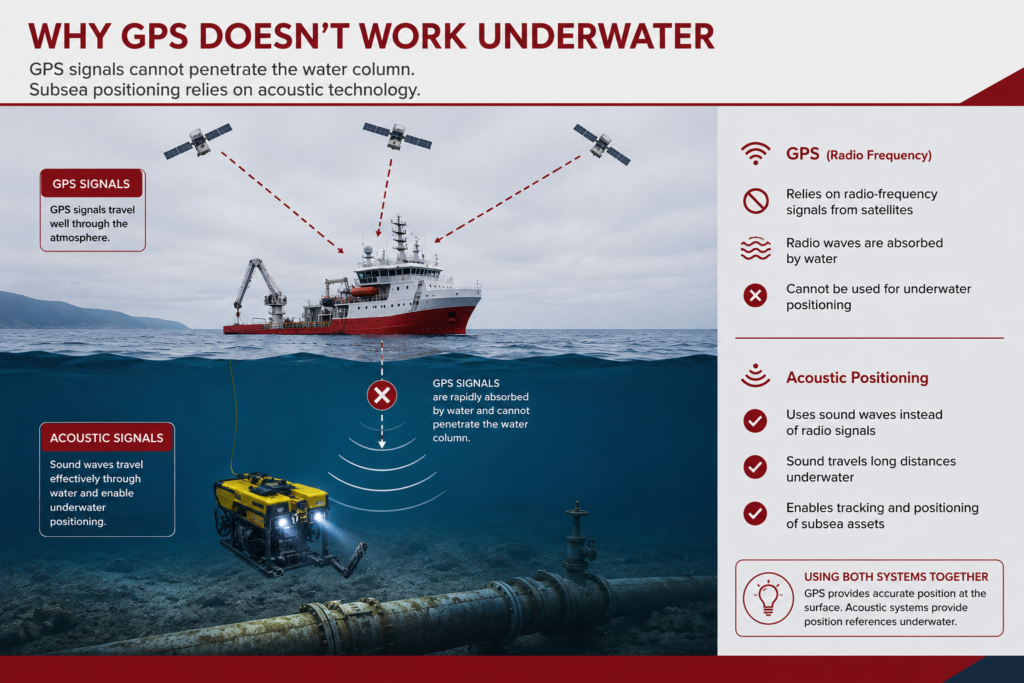
Une fois un véhicule ou un plongeur immergé, les signaux satellites sont rapidement absorbés par la colonne d’eau et ne peuvent plus fournir des informations de positionnement fiables.
Mais les systèmes de positionnement sous-marin peuvent fonctionner comme un GPS sous-marin, en utilisant des signaux acoustiques, des capteurs de mouvement, des mesures de vitesse et des repères superficiels pour estimer l'emplacement sous la surface.
Le meilleur workflow de positionnement sous-marin dépend de la mission spécifique.
Par exemple, une opération de suivi par un plongeur commercial peut utiliser une architecture de positionnement très différente de celle d’une étude par AUV en eaux profondes ou d’un programme d’inspection par ROV.
Le GPS fonctionne-t-il sous l’eau ?
En pratique, non.
Les systèmes GPS et autres GNSS dépendent de signaux radiofréquences émis par des satellites en orbite autour de la Terre. Ces signaux se propagent extrêmement bien dans l’atmosphère, mais sont rapidement absorbés par l’eau.
En conséquence, un récepteur GPS qui fonctionne parfaitement à la surface peut perdre sa connexion satellite presque immédiatement après l’immersion.
Cela pose un défi considérable aux opérations en mer et sous-marine.
ROV, Les AUV, Les capteurs sous-marins, les capteurs divers et les capteurs sous-marins nécessitent tous des informations de localisation fiables, mais ils fonctionnent dans des environnements où le positionnement direct par satellite n'est pas possible.
Cette difficulté est l'une des principales raisons pour lesquelles les technologies de positionnement sous-marin ont été développées.
Au lieu d’essayer de communiquer directement avec les satellites, ces systèmes utilisent des méthodes qui fonctionnent efficacement sous l’eau, le positionnement acoustique étant le moyen le plus couramment utilisé.
Les signaux acoustiques se propagent dans l’eau beaucoup plus efficacement que les signaux radiofréquence, permettant aux opérateurs de déterminer l’emplacement des équipements sous-marins, même lorsque le système GPS ne fonctionne pas.
C’est pourquoi de nombreux sites offshore Flux de travail de navigation sous-marine utiliser le GPS et le positionnement sous-marin ensemble plutôt que de choisir l’un ou l’autre :
- GPS établissant une position à la surface.
- Technologies de positionnement sous-marin Prendre le contrôle dès que l'actif pénètre dans l'eau.
Comment le GPS sous-marin fonctionne en pratique
Dans la plupart des opérations offshore, “ le GPS sous-marin ” désigne un ensemble de technologies qui interagissent pour fournir des données de localisation fiables.
L'architecture exacte varie selon la mission, mais l'objectif global reste le même : maintenir une estimation précise de l'emplacement des actifs tout au long de l'opération.
Pour une inspection à courte durée avec un véhicule sous-marin sans pilote (ROV), ce processus peut être relativement simple.
Pour une mission d’AUV en eaux profondes ou une étude hydrographique, il peut s’agir de plusieurs systèmes de positionnement travaillant ensemble afin d’améliorer la fiabilité et de réduire les dérives navigatives.
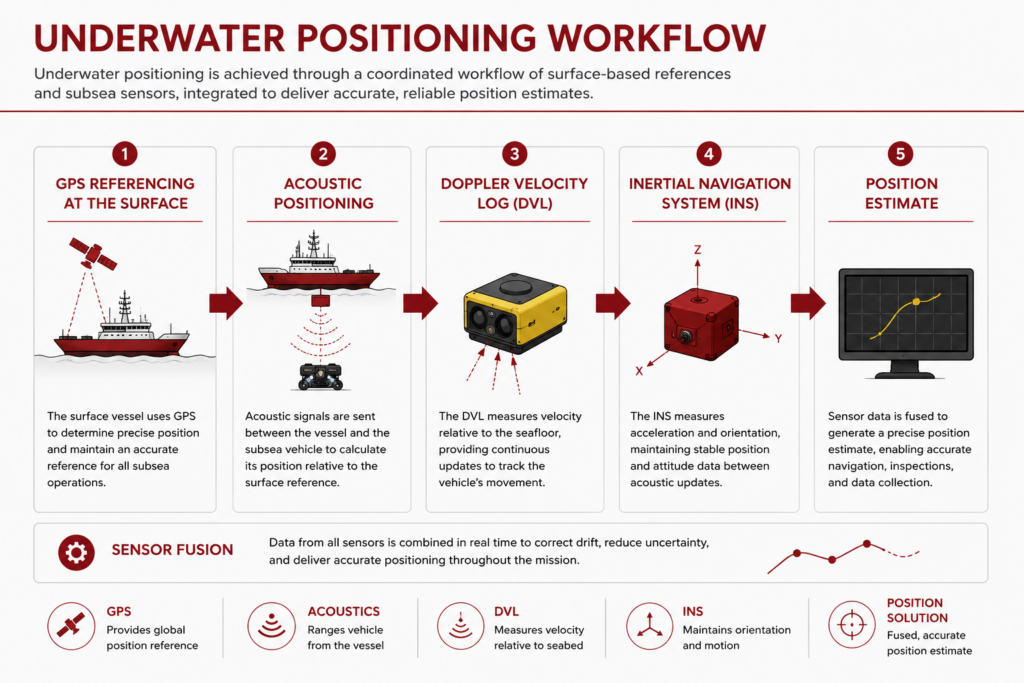
Le processus commence généralement à la surface, où un navire utilise le GPS ou un autre récepteur GNSS pour déterminer sa position.
Une fois un bien entré dans l’eau, d’autres technologies prennent le relais.
Le GPS de surface fournit la référence de départ
Bien que le GPS ne fonctionne pas sous l’eau, il joue néanmoins un rôle important dans la localisation sous-marine.
La plupart des workflows de positionnement en mer commencent par l’utilisation d’un navire, d’une bouée ou d’une plateforme de surface dont la localisation est connue grâce au système GPS.
Dans un workflow typique de positionnement sous-marin, le GPS de surface fournit :
- Une position de départ connue
- Un point de référence pour les calculs sous-marins
- Données de localisation pour les navires et les plateformes de soutien
- Le fondement de la solution de positionnement globale
Cette position superficielle devient le point de référence à partir duquel les estimations de la position sous-marine sont calculées.
Sans une référence précise de la surface, il est beaucoup plus difficile de déterminer l’emplacement des actifs submergés par rapport au reste de l’opération.
Positionnement acoustique : suivi de l’actif sous-marin
Une fois un bien immobilier en situation d’inondation, les systèmes de positionnement acoustique constituent souvent la principale source de référence pour déterminer sa position.
Ces systèmes utilisent des signaux sonores pour déterminer la position des sous-vêtements sous-marins, des AUV, des plongeurs, des capteurs et d'autres équipements sous-marins.
Selon les besoins de la mission, les systèmes de positionnement acoustique peuvent fournir :
- Suivi en temps réel des actifs sous-marins
- ROV et AUV Support de la navigation
- Capacité de suivi des plongeurs
- Mise à jour de la position lorsque le GPS est indisponible
Les détails varient d'un système à l'autre, mais l'objectif reste le même : établir une référence fiable pour la position sous-marine lorsque le GPS est indisponible.
[Les AUV et les ROV sont tous deux des UUV (Véhicules sous-marins non-piloti)—En savoir plus dans cette guide détaillé]
DVL et INS contribuent à maintenir la navigation entre les mises à jour de position
De nombreux flux de travail modernes de navigation sous-marine intègrent des technologies supplémentaires qui améliorent les performances de positionnement.
Un enregistreur de vitesse Doppler (DVL) mesure le mouvement du véhicule par rapport au fond marin ou à l’eau environnante, tandis qu’un système de navigation inerte (INS) suit le mouvement et l’orientation grâce à des capteurs embarqués.
Ces technologies combinées contribuent à :
- Évaluer le mouvement entre les positions fixes
- Réduire le déraillement de la navigation
- Maintenir la veille opérationnelle pendant les missions longues
- Améliorer l'exactitude générale de la navigation
Cela devient particulièrement précieux lors de missions prolongées où il est important de maintenir une veille opérationnelle constante.
Au lieu de s’appuyer sur une seule source de positionnement, les opérateurs peuvent combiner plusieurs mesures pour créer une solution de navigation plus fiable.
Le logiciel de positionnement combine plusieurs sources de données
L'estimation de la position finale est souvent obtenue grâce à la fusion des données provenant des différents capteurs.
Le logiciel de navigation combine les informations provenant du GPS, des systèmes d’identification acoustique, des DVL, des plateformes INS et d’autres capteurs pour calculer l’estimation la plus fiable de l’emplacement de l’actif.
Le logiciel de positionnement réalise généralement quatre fonctions clés :
- Combines les données de plusieurs capteurs
- Filtre et valide les mesures entrantes
- Calcule l'estimation de position la plus fiable
- Fournit aux opérateurs des données de navigation en temps réel
C’est une des raisons pour lesquelles le terme “ GPS sous-marin ” peut être trompeur.
La solution de positionnement n’est rarement qu’un seul appareil. Au contraire, elle résulte généralement de l’utilisation de plusieurs technologies qui interagissent dans un processus de navigation sous-marin plus vaste.
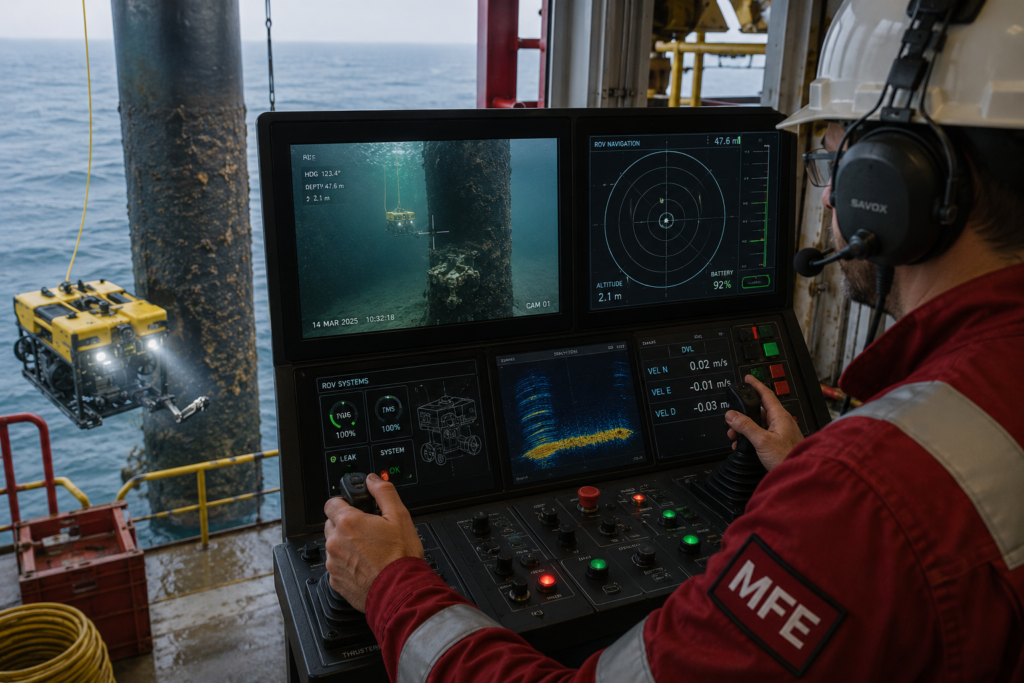
Types courants de systèmes de positionnement sous-marin
Lorsque les gens recherchent des dispositifs GPS sous-marins, ils cherchent souvent l’un des nombreux systèmes de positionnement disponibles.
Le choix approprié dépend de la mission, de la précision requise, de la portée opérationnelle, des contraintes de déploiement et du type de véhicule.
Au lieu de voir ces technologies comme rivales les unes des autres, elles sont en réalité des outils complémentaires au sein de l’écosystème plus large du positionnement sous-marin.
Voici les types les plus courants de systèmes GPS sous-marins :
| Technologie | Comment cela fonctionne | Applications courantes | Avantage clé |
|---|---|---|---|
| USBL | Suivi d'un transpondeur sous-marin provenant d'un système acoustique monté sur un navire | Inspection par ROV, suivi des plongeurs, recherche et sauvetage | Déploiement rapide |
| LBL | Utilise plusieurs transpondeurs de référence sous-marins | Etudes hydrographiques, missions AUV en eaux profondes | Haute précision de positionnement |
| SBL | Utilise plusieurs récepteurs acoustiques montés sur les navires | Opérations de suivi et de soutien spécialisées | Déploiement flexible basé sur des navires |
| DVL | Mesure la vitesse du véhicule par rapport au fond marin ou à la colonne d'eau | Navigation des AUV, opérations avancées avec des ROV | Réduit le déraillement de la navigation |
| Systèmes hybrides | Combines plusieurs technologies de positionnement | Inspections complexes en mer et missions de longue durée | Une fiabilité et une précision améliorées |
Continuez à lire pour en savoir plus sur chaque type de système.
Systèmes USBL
Ultra-Court Trajet Basique (USBLLes systèmes de positionnement sous-marin sont parmi les technologies les plus utilisées dans le cadre des inspections et interventions en mer.
Un système acoustique monté sur le navire communique avec un transpondeur fixé sur l’appareil sous-marin, permettant aux opérateurs de suivre sa position par rapport au navire.
Les systèmes USBL sont souvent préférés car ils peuvent être déployés rapidement et permettent de réaliser une large gamme d’opérations, notamment des inspections par sous-marin robotisé (ROV), le suivi des plongeurs, l’appui à la construction et des missions de recherche et de sauvetage.
LBL Systems
Les systèmes Long Baseline (LBL) utilisent plusieurs points de référence acoustiques situés au fond marin autour de l’aire de travail.
Comme le réseau de référence est fixe sous l’eau, les systèmes LBL sont souvent sélectionnés lorsque l’exactitude de positionnement est l’objectif principal.
Ils sont généralement associés aux études hydrographiques, aux programmes de recherche scientifique, aux opérations en eaux profondes et aux missions autonomes de longue durée.
Le contreparti est une complexité d’installation, car le réseau sous-marin doit être installé et calibré avant le début des travaux.
SBL Systems
Les systèmes SBL (Short Baseline) utilisent plusieurs récepteurs montés sur un navire ou une plateforme pour estimer la position des ressources sous-marines.
Ils occupent un terrain intermédiaire entre les architectures USBL et LBL et restent utiles dans certaines applications de suivi et de support.
Bien que moins courantes que les USBL dans de nombreux flux de travail d’inspection en mer, les systèmes SBL continuent de répondre à des exigences de positionnement spécifiques.
Systèmes de navigation à base de DVL
Un DVL n'est pas un système de positionnement acoustique au même sens que les USBL ou les LBL.
Au lieu de cela, il mesure le mouvement du véhicule par rapport au fond marin ou à l’eau environnante.
Ces informations peuvent être utilisées pour estimer l’emplacement et réduire les dérives de la navigation entre les mises à jour de position.
Les DVL sont fréquemment intégrées à des architectures de navigation sous-marine plus complexes et sont particulièrement courantes dans les opérations avec des AUV et des ROV avancés.
Architecture de navigation hybride
De nombreuses opérations sous-marines modernes associent plusieurs technologies de positionnement.
Un workflow typique peut utiliser le GPS à la surface, le positionnement acoustique sous-marin, les mesures DVL pour le suivi de la vitesse, et un système de guidage par le système de navigation par satellite (INS) pour l’estimation du mouvement.
Cette approche à plusieurs niveaux contribue à améliorer la fiabilité tout en réduisant les limitations associées à toute méthode de positionnement individuelle.
C’est pourquoi de nombreux opérateurs offshore ne procèdent plus à l’évaluation des technologies de positionnement sous-marin isolément. Au lieu de cela, ils conçoivent des flux de travail de navigation qui associent plusieurs systèmes afin de répondre aux exigences opérationnelles de la mission.
Comment choisir le bon workflow GPS sous-marin
Pour de nombreux opérateurs, la première question est simple : que voulez-vous mesurer ?
Une inspection à courte durée par un sous-marin sans équipage nécessite des positions différentes que les relevés à longue portée effectués par un sous-marin autonome. Le suivi des plongeurs pose des défis différents que la cartographie hydrographique.
L’objectif est de sélectionner le flux de travail de positionnement qui correspond aux exigences opérationnelles du projet.
Voici comment les opérateurs sous-marins naviguent généralement pour trouver le bon workflow en fonction de leurs besoins :
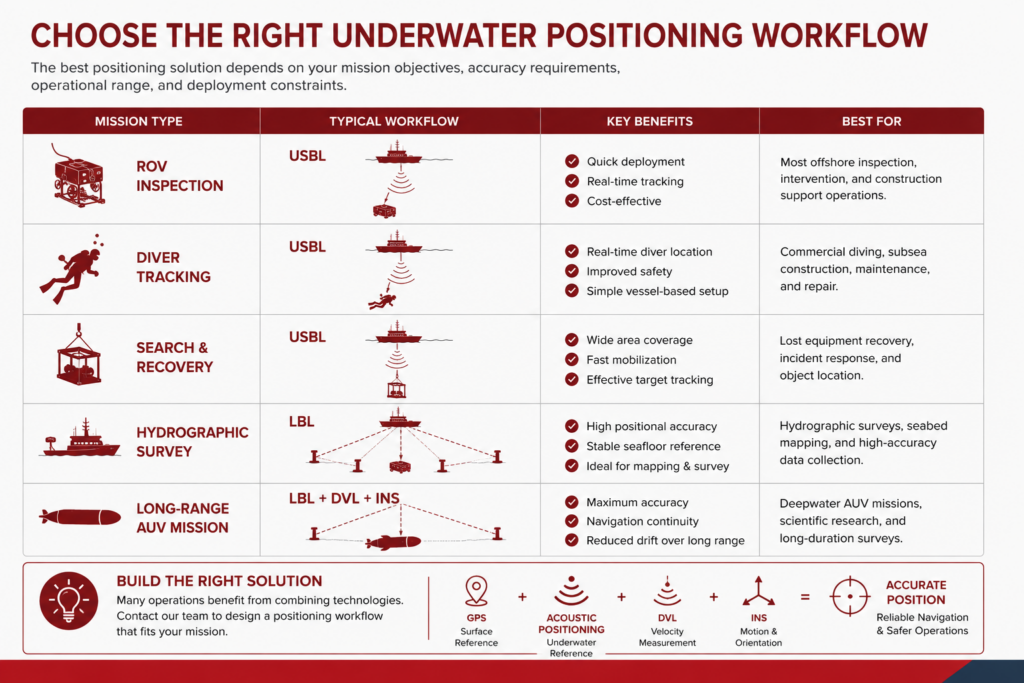
Le type de mission est souvent le point de départ lors du choix d’une solution de positionnement sous-marin, mais c’est rarement la seule considération à prendre en compte.
Voici les quatre facteurs les plus importants à prendre en considération :
1. Type de mission
La première question est simple : qu’est-ce que vous essayez de mesurer ?
Une inspection à courte durée par un sous-marin sans équipage nécessite des conditions de positionnement différentes que les relevés à longue portée effectués par un sous-marin à propulsion autonome. Le suivi des plongeurs pose des défis différents que la cartographie hydrographique. Dans de nombreux cas, la mission elle-même réduit considérablement le champ d’étude.
2. Exactitude requise
Les exigences en matière de précision peuvent être tout aussi importantes.
Si le projet nécessite une positionnement extrêmement précis pour la navigation autonome, la recherche scientifique ou des travaux de prospection détaillés, une architecture de positionnement plus sophistiquée peut justifier des efforts supplémentaires en matière de déploiement.
Dans de nombreux projets d’inspection et d’intervention, l’efficacité opérationnelle devient la priorité absolue. Dans de telles situations, un workflow USBL basé sur un navire offre souvent un équilibre pratique entre la précision de positionnement et la complexité de la mobilisation.
3. Exigences de déploiement
Les considérations liées au déploiement doivent être évaluées dès le début du processus de planification.
Un système USBL peut souvent être mis en place rapidement et intégré à une opération en mer avec relativement peu de configuration. Les systèmes LBL nécessitent généralement une infrastructure au fond marin, des procédures de calibration et une durée de travail supplémentaire du navire avant que les travaux puissent commencer.
La solution la plus précise n’est pas toujours la solution la plus pratique.
4. Intégration avec le flux de navigation global
Enfin, réfléchissez à la manière dont le système de positionnement s’intègre à l’architecture générale de la navigation.
De nombreux opérateurs offshore ne choisissent pas entre le positionnement acoustique et les systèmes DVL ou le positionnement acoustique et les plates-formes INS. Au lieu de cela, ils déterminent comment ces technologies devraient fonctionner ensemble.
Les programmes de positionnement sous-marin les plus efficaces commencent généralement par des exigences opérationnelles, puis construisent ensuite l’architecture de navigation en fonction de ces exigences. Cette approche permet d’éviter à la fois une sous-définition et une sur-compliqueurion de la solution.
GPS sous-marin vs. positionnement acoustique vs. DVL
De nombreuses personnes qui recherchent des solutions GPS sous-marines se retrouvent confrontées à des termes tels que le positionnement acoustique, l’USBL, le DVL et la navigation inertielle.
À première vue, ces technologies peuvent sembler résoudre le même problème.
En réalité, ils remplissent des rôles différents – et souvent complémentaires – au sein d’un flux de travail de navigation sous-marine.
Cette table résume la fonction principale de chaque technologie :
| Technologie | Fonction principale | Les travaux sont-ils effectués sous l'eau ? |
|---|---|---|
| GPS / GNSS | Fournit une position absolue à la surface | Non |
| Positionnement acoustique | Fournit des références de position sous-marine | Oui |
| DVL | Mesure la vitesse du véhicule par rapport au fond marin ou à la colonne d'eau | Oui |
| INS | Suivi de la position et de l'orientation entre les mises à jour de position | Oui |
GPS indique l’emplacement d’un navire ou d’une plateforme souterraine.
Une fois un bien submergé, les systèmes de positionnement acoustique fournissent des repères de position sous-marins qui permettent de déterminer l'emplacement de ce bien par rapport aux lieux connus.
Un DVL Il a une finalité différente.
Au lieu de déterminer directement la position, il mesure le mouvement. Cette information permet d’estimer la distance parcourue par un véhicule et de réduire les décalages de position lors des mises à jour des données.
Une INS contribue à ajouter une couche supplémentaire en enregistrant le mouvement et l’orientation grâce aux capteurs embarqués.
La raison pour laquelle ces technologies sont souvent évoquées ensemble est que de nombreuses opérations offshore utilisent toutes ces technologies.
- GPS constitue la référence de surface.
- Positionnement acoustique constitue des repères sous-marins.
- DVL Évaluer le mouvement.
- INS Les plateformes suivent le mouvement entre les mises à jour.
Ensemble, ils créent une solution de navigation bien plus robuste que n’importe quelle technologie isolée.
Comment le GPS sous-marin s’intègre dans un workflow de positionnement sous-marin
Le terme “ GPS sous-marin ” est utile car il décrit le problème que les personnes essaient de résoudre.
Le défi est simple : déterminer l’emplacement d’un bien sous-marin lorsque les signaux satellitaires ne sont pas disponibles.
La solution n'est cependant rarement une technologie unique.
La plupart des programmes de positionnement offshore reposent sur une combinaison de systèmes GPS, de systèmes d’identification acoustique, de DVL (détecteurs de volée de profondeur), de systèmes de navigation inertielle et de logiciels de navigation, qui travaillent ensemble pour créer une estimation fiable de l’emplacement des actifs.
Un flux de travail de positionnement de la surface vers le fond marin
Un workflow typique de positionnement sous-marin commence à la surface et étend ensuite la référence de positionnement sous-marine.
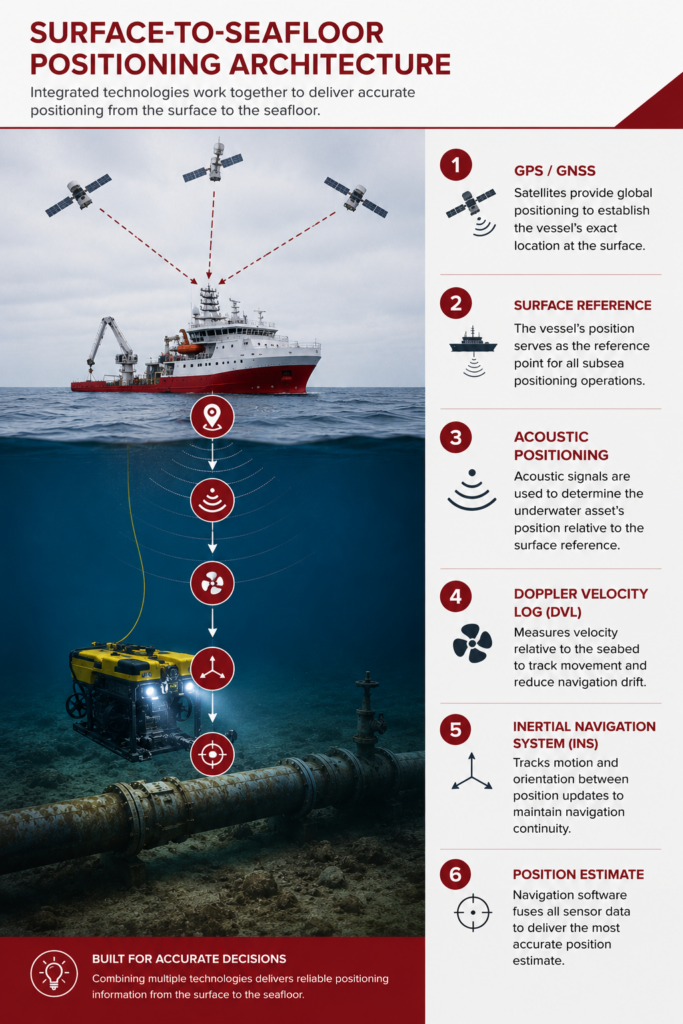
Chaque technologie joue un rôle différent dans cette chaîne :
- GPS / GNSS détermine la position du navire à la surface.
- Données de référence pour les navires de surface constitue la base du suivi sous-marin.
- Positionnement acoustique détermine la position de l’actif sous-marin par rapport au navire ou à un réseau de référence connu.
- DVL mesurer le mouvement du véhicule par rapport au fond marin ou à la colonne d'eau.
- Plateformes INS Suivre le mouvement et l’orientation entre les mises à jour de position.
- Logiciel de navigation Les fusibles convertissent les entrées du capteur en une estimation utilisable de la position.
C’est pourquoi le positionnement sous-marin est mieux compris comme un processus de travail que comme un seul appareil.
Le GPS permet une navigation depuis le sol, tandis que les systèmes acoustiques, les DVL, les plateformes INS et les logiciels maintiennent la position une fois que l'embarcation est sous la ligne de flottaison.
L’architecture adaptée dépend de la mission
L'architecture exacte varie d'un projet à l'autre.
Une inspection à courte durée par un sous-marin sans équipage peut reposer principalement sur les données de positionnement USBL et de navigation du navire. Une mission AUV en eaux profondes peut combiner le positionnement LBL, les mesures DVL, la navigation INS et des capteurs supplémentaires pour maintenir une précision sur de longues distances.
En pratique, le processus de travail dépend de facteurs tels que :
- type d'actif
- hauteur de l'eau
- exactitude positionnelle requise
- durée de la mission
- Configuration du navire
- si l’actif est lié ou autonome
- la disponibilité de références fixes au plancher marin
Ce qui reste cohérent, c'est l'objectif.
Les opérateurs ont besoin d'informations de localisation fiables dans un environnement où le GPS seul ne peut pas les fournir.
Cette exigence est à l’origine du développement continu des technologies de positionnement sous-marin et des architectures de navigation de plus en plus sophistiquées utilisées dans toute l’industrie offshore.
Si vous envisagez d’étudier plus largement les technologies de navigation sous-marine, notre guide de positionnement sous-marin Fournit un aperçu de haut niveau de la manière dont le positionnement acoustique, l’USBL, le DVL, l’INS, le GNSS et les technologies connexes s’intègrent dans le cadre des opérations en mer.
FAQ sur le GPS sous-marin
Voici les réponses aux questions les plus fréquentes concernant le GPS sous-marin.
Qu'est-ce que le GPS sous-marin ?
GPS sous-marin est un terme couramment utilisé pour désigner les technologies qui permettent de déterminer l’emplacement de véhicules, de plongeurs, de capteurs et d’autres équipements situés sous la surface de l’eau. En pratique, il désigne généralement des systèmes de positionnement acoustique et des technologies de navigation sous-marine connexes plutôt que le GPS proprement dit.
Le GPS fonctionne-t-il sous l'eau ?
Non. Les signaux GPS sont rapidement absorbés par l’eau et ne peuvent pas pénétrer de manière fiable dans la colonne d’eau. Les opérations sous-marines reposent généralement sur des systèmes d’orientation acoustique, des DVL, des systèmes de navigation inertielle et d’autres technologies.
Que se utilise-t-on à la place du GPS sous-marin ?
La plupart des workflows de positionnement sous-marin utilisent des systèmes de positionnement acoustique tels que USBL, LBL ou SBL. De nombreuses opérations intègrent également des DVL et des systèmes de navigation inertielle pour améliorer les performances de navigation et réduire les dérives.
Quelle est la différence entre le GPS sous-marin et le positionnement acoustique ?
GPS sous-marin est un terme informel couramment utilisé pour décrire les technologies de positionnement sous-marin. La positionnement acoustique est l'une des technologies principales utilisées pour déterminer l'emplacement sous l'eau et c'est souvent ce que les gens entendent par GPS sous-marin.
Quel est le système de positionnement sous-marin le plus courant pour les ROV ?
Les systèmes USBL sont parmi les technologies de positionnement les plus couramment utilisées pour les inspections par ROV car ils fournissent des informations de positionnement utiles tout en restant relativement simples à déployer.
Les DVL remplacent-ils les systèmes d'orientation acoustiques ?
En général, non.
Les DVL et les systèmes de positionnement acoustique ont des objectifs différents. Les DVL mesurent le déplacement du véhicule par rapport au fond marin ou à la colonne d’eau, tandis que les systèmes de positionnement acoustique fournissent des repères de position sous-marins. De nombreuses architectures de navigation utilisent à la fois ces deux technologies.
Les systèmes de positionnement sous-marin peuvent-ils être utilisés pour suivre les plongeurs ?
Oui.
Les systèmes de positionnement acoustique sont couramment utilisés pour suivre les plongeurs professionnels lors des opérations de construction, d’inspection, de sauvetage, de plongée scientifique et de recherche et sauvetage en mer.
Quelles technologies sont utilisées dans les systèmes de navigation sous-marine modernes ?
Les systèmes de navigation sous-marine modernes associent souvent le GPS, les systèmes d’identification acoustique, les DVL, les systèmes de navigation inertielle et le logiciel de navigation. Ces technologies fonctionnent ensemble pour fournir des informations de positionnement fiables dans des environnements où le GPS seul ne peut fonctionner.
 English
 English (Canada)
 Français du Canada