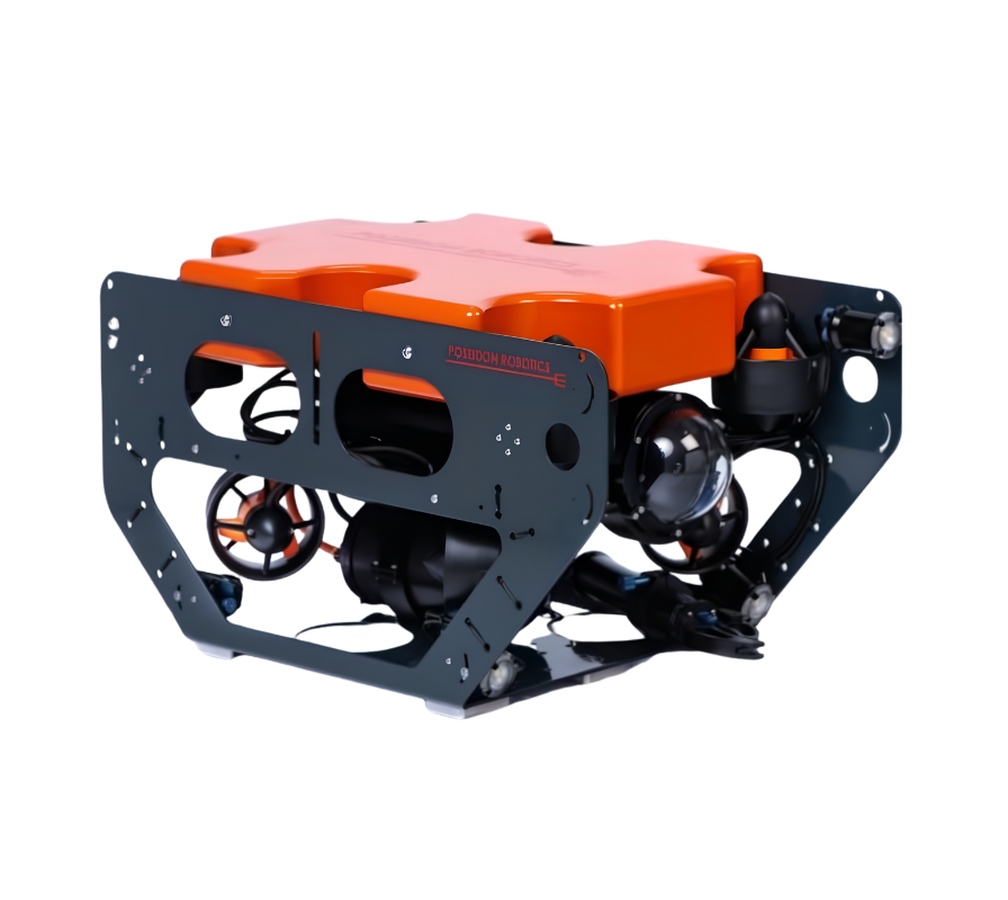
Poseidon Robotics Lanai ROV
Le Poseidon Robotics Lanai est un sous-marin de classe d'inspection entièrement intégré conçu pour aider les opérateurs à effectuer des inspections sous-marines avec moins de configuration et une plus grande flexibilité.
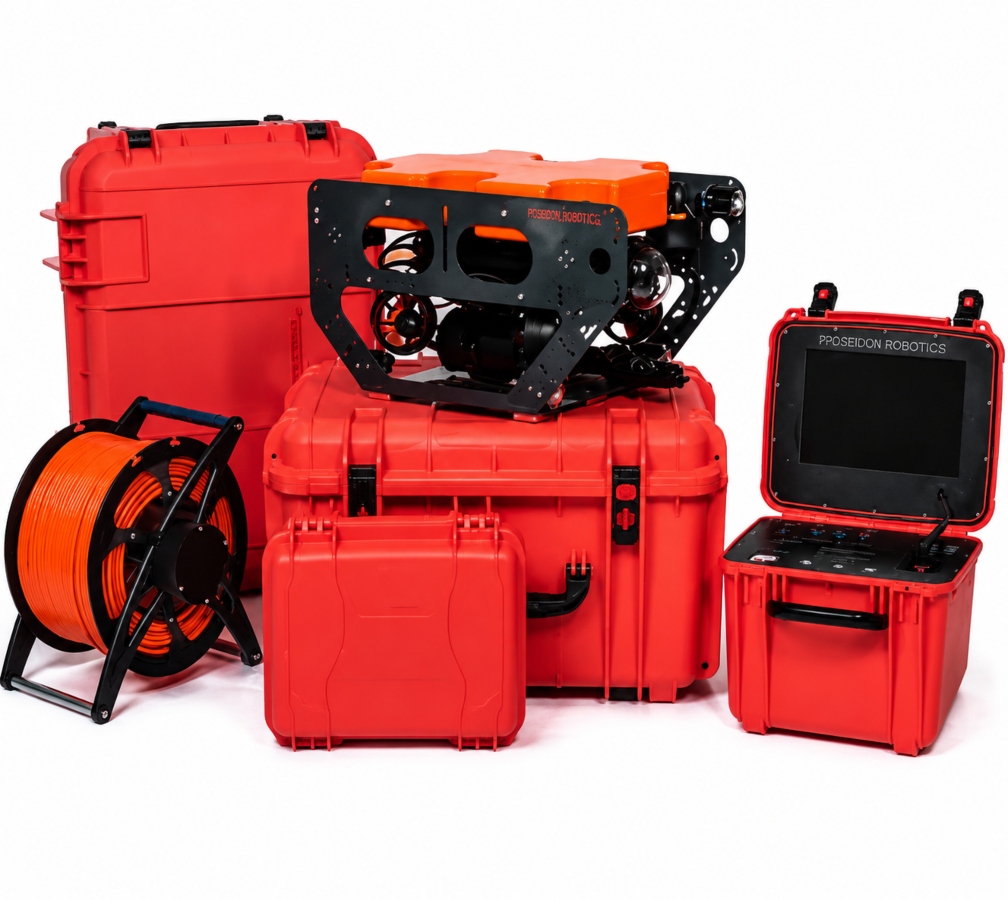
Livré en tant que système complet, le Lanai est livré assemblé et testé d'usine, avec tout le nécessaire pour commencer les inspections, notamment une console de contrôle intégrée, un rouleau de câblage, un contrôleur et des boîtes de transport.
Avantages du Poseidon Robotics Lanai
- Inspections visuelles sous-marines
- Inspections d'infrastructures maritimes
- Inspections d'actifs offshore
- Levés environnementaux
- Déploiement et essais de capteurs
- Plateformes offshore
- Pipelines sous-marins
- Coques de navires
- Barrages
- Ponts
- Ports
- Ouvrages de prise d'eau
- Ouvrages de construction maritime
- Pétrole et gaz offshore
- Éolien en mer
- Infrastructures maritimes
- Ports et transport maritime
- Énergie hydraulique
À louer
Parlez à Wendy
Simplifiez vos inspections sous-marines avec le ROV Poseidon Robotics Lanai
La réussite d'une inspection sous-marine ne dépend pas que du ROV lui-même.
Les équipements de surface doivent être assemblés, la puissance et les communications vérifiées, et les systèmes de contrôle configurés avant que les opérateurs puissent commencer à collecter des données d’inspection utiles.
Le système Poseidon Robotics Lanai a été conçu pour simplifier le processus. Livré en tant que système d’inspection complet, il est livré assemblé et testé en usine avec une console de surface intégrée, un câble de traction, un contrôleur professionnel et des boîtes de transport.
En effet, grâce à l’intégration d’un ordinateur de contrôle et d’un affichage lisible en lumière du jour, les opérateurs peuvent commencer leur travail sans avoir besoin d’un ordinateur portable séparé, ce qui permet aux équipes de se déplacer plus rapidement entre le transport et le déploiement.
Système prêt à déployer
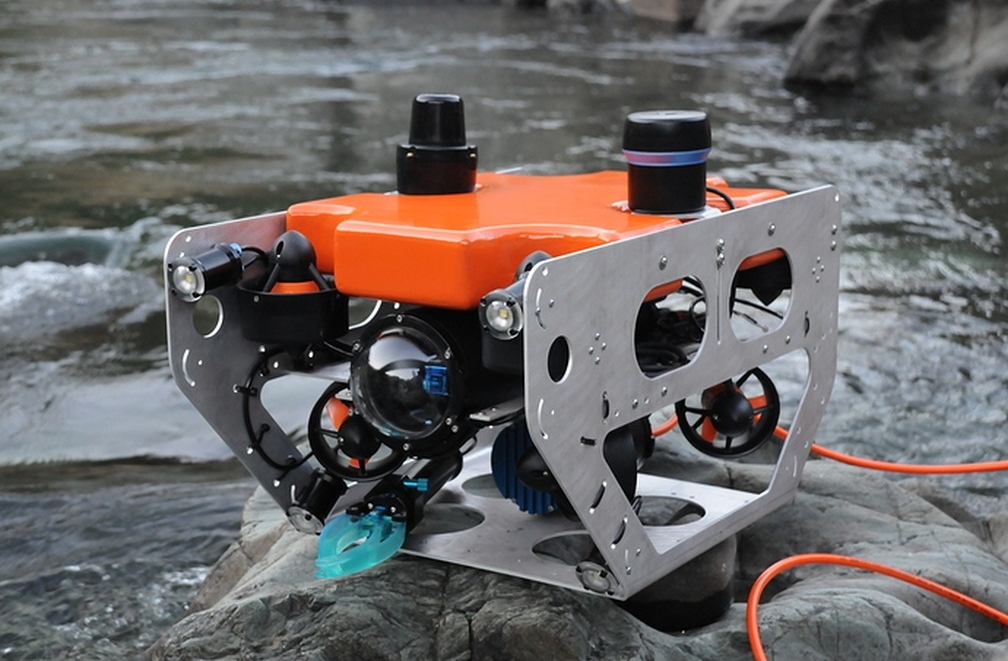
Le Lanai est un système ROV clés en main plutôt qu'un ensemble de composants distincts.
Le véhicule, la console de surface, le câble de connexion et les accessoires sont conçus pour fonctionner ensemble dès la sortie de l'emballage, ce qui réduit la complexité de la configuration et minimise le temps nécessaire avant que les opérations puissent commencer.
Sa console de surface compacte combine la distribution de puissance, un contrôleur de main professionnel, un ordinateur de contrôle basé sur Intel et un écran haute luminosité de 12 pouces dans un seul et même appareil portable.
Compatible avec plusieurs capteurs d'inspection sous-marine
Le Lanai a été conçu avec un souci de flexibilité. Son espace de pont ouvert et sa flottabilité intégrée permettent d'accueillir des charges utiles spécifiques à la mission sans nécessiter un système de transport dédié.
La plateforme prend en charge les systèmes d'imagerie par sonar, de balayage par sonar, les altimètres, les capteurs CTD et les équipements d'essai ultrasoniques, tandis que plusieurs connexions Ethernet, des communications RS232/485 et une alimentation auxiliaire régulée simplifient l'intégration de capteurs tiers.
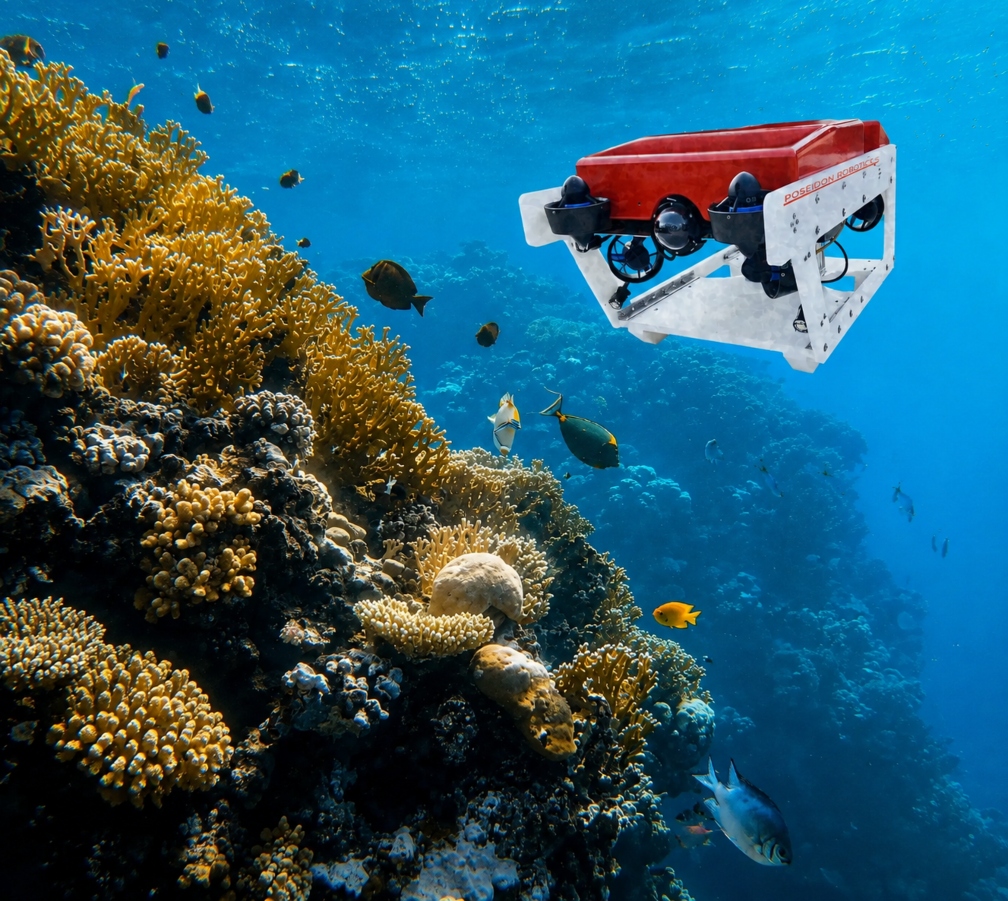
Conçu pour des inspections sous-marines stables
L'inspection des structures offshore et d'autres actifs immergés exige une commande précise du véhicule autour de géométries complexes.
Le Lanai utilise une configuration à huit propulseurs, avec quatre propulseurs latéraux et quatre propulseurs verticaux, pour offrir une commande sous-marine réactive. Associé à une profondeur de 400 mètres et des vitesses allant jusqu'à 2,5 nœuds, ce système est conçu pour fonctionner dans un large éventail d'environnements sous-marins.
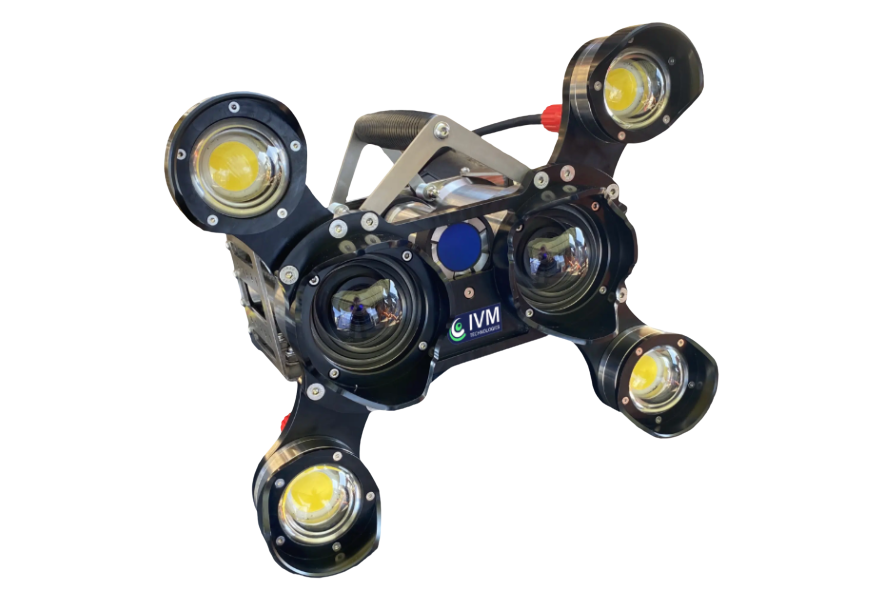
De plus, une caméra IP HD 1080p inclinable ainsi que quatre lumières LED de 1 500 lumens améliorent la visibilité dans des conditions de faible luminosité, permettant aux opérateurs de capturer des images claires tout en documentant les ressources sous-marines.
Prêt pour un large éventail d'opérations sous-marines
Le Lanai a été conçu avec un souci de flexibilité. Le système standard comprend un câble de 125 mètres sur un rouleau, un préhension Newton, des boîtes de transport étanches, des pièces de rechange et des outils essentiels, fournissant tout ce dont vous avez besoin pour commencer les travaux dès votre arrivée.
Ensemble avec la console de surface intégrée, ces composants forment un système d’inspection complet qui permet une exploitation efficace sur le terrain dans le cadre d’une grande variété de missions sous-marines.
Téléchargements
Caractéristiques techniques du Poseidon Robotics Lanai
| Profondeur nominale | 400 m |
| Vitesse maximale | 2,5 nœuds |
| Capacité de charge utile (eau douce) | 1,5 kg |
| Poids | 14 kg |
| Dimensions | 559 × 356 × 305 mm (L x P x H) |
| Caméra | Caméra IP HD 1080p avec inclinaison |
| Eclairage | Quatre projecteurs DEL de 1 500 lumens |
| Propulseurs | Huit propulseurs Blue Robotics T200 (4 latéraux, 4 verticaux) |
| Interfaces auxiliaires | 3× Ethernet, 1× RS232/485 |
| Alimentation auxiliaire | 5/12/24 V CC régulée (120 W au total) |
| Longueur standard | 125 m |
| Résistance à la rupture | 200 kg |
| Diamètre | 9,1 mm |
| Directeurs | 2 × 22 AWG + 2 paires torsadées + mise à la terre |
| Plutonisme | Neutre (eau douce) |
| Affichage | Moniteur HD de 12 po (1 200 nits) |
| Ordinateur intégré | PC Intel avec logiciels préconfigurés |
| Tension d'entrée | 120/240 V CA |
| Tension de sortie | 350 VDC, 750 W |
| Protection électrique | Sortie entièrement isolée avec DDFT/LIM |

 English
 English (Canada)
 Français du Canada