IVM Technologies Hydro 6000
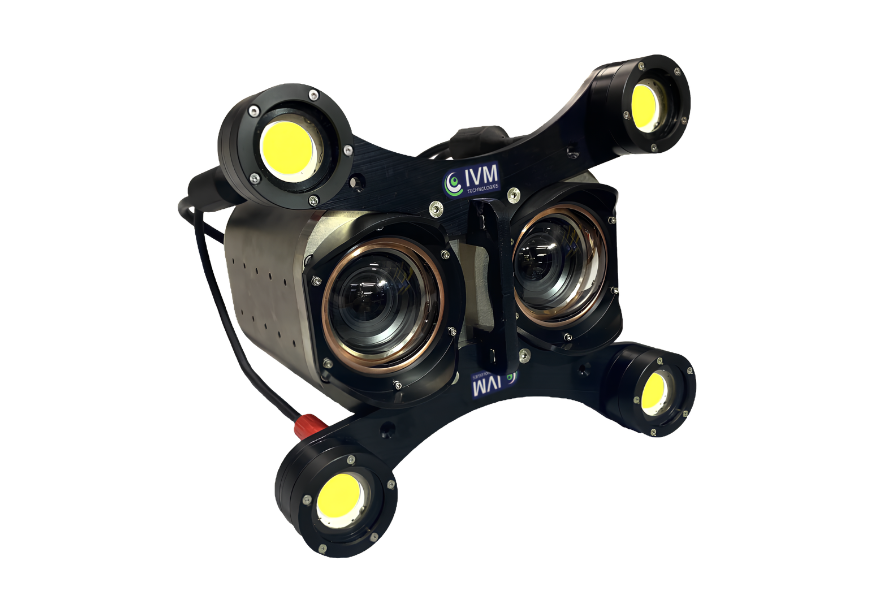
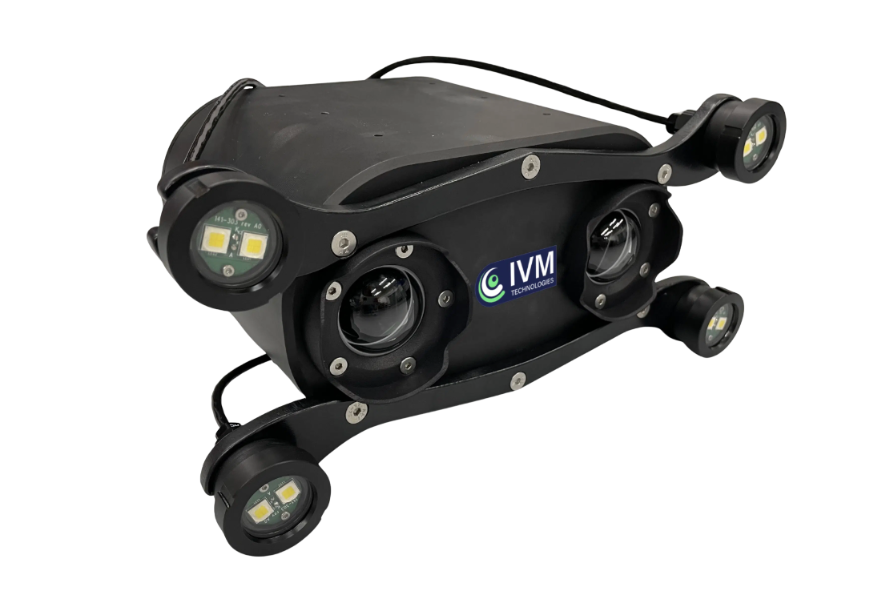
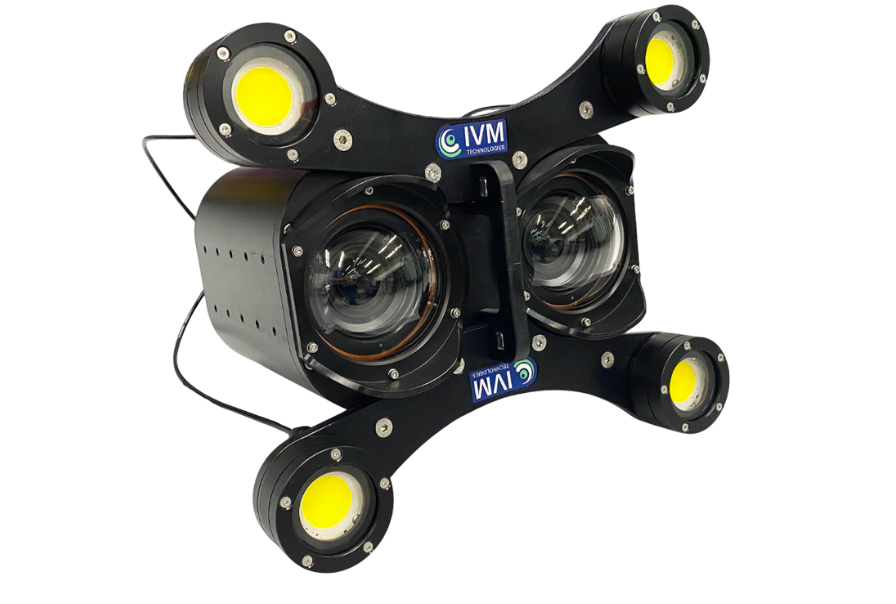
Le IVM Technologies Hydro 6000 est un système de photogrammétrie stéréo ultra-profonde conçu pour capturer des données d'image détaillées à des profondeurs allant jusqu'à 6 000 mètres.
Il est compatible avec les robots sous-marins de classe Light Work et de classe Work et permet ainsi des relevés stéréométriques dans des environnements ultra-profonds, hors de portée des systèmes de classe plus faible.
Avantages de l'Hydro 6000
- Levés photogrammétriques en eaux ultra-profondes
- Inspections d'actifs sous-marins
- Analyse dimensionnelle et métrologie
- Documentation 3D de référence
- Suivi des changements
- Pipelines et spools sous-marins
- Collecteurs et vannes sous-marins
- Colonnes montantes et leurs bases
- Jackets et éléments structuraux de plateformes offshore
- Systèmes et chaînes d'amarrage
- Infrastructures d'énergie renouvelable en eaux profondes
- Pétrole et gaz offshore
- Énergies renouvelables offshore
- Archéologie marine et levés d'épaves
À louer
Demander un devis
Étendez la photogrammétrie sous-marine aux actifs en eaux ultra-profondes
Pour inspecter les infrastructures situées à des milliers de mètres sous la surface, il faut des équipements d’imagerie capables de résister à des pressions extrêmes tout en collectant les données visuelles nécessaires à la mesure et à la documentation.
Doté d’une capacité de détection de profondeur allant jusqu’à 6 000 msw (mètres d’eau de mer), le Hydro 6000 étend les workflows de stéréo-photogrammétrie aux pipelines situés dans des zones ultra-profondes, aux plates-formes offshore, aux épaves et à d’autres équipements sous-marins. Intégré à un système de sous-marin compatible, il capture des données d’image que les équipes peuvent ensuite transformer en modèles 3D précis pour l’analyse dimensionnelle, l’évaluation de l’état et la surveillance à long terme des équipements.
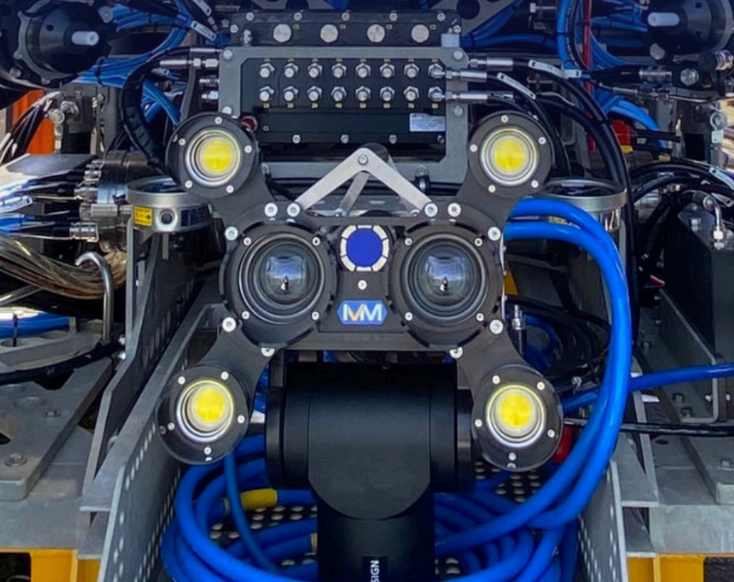
Recueillez des données photogrammétriques jusqu'à 6 000 mètres de profondeur
Le Hydro 6000 est conçu pour des inspections sous-marines au-delà de la portée des systèmes de photogrammétrie à faible profondeur. Sa caméra et son POD en titane sont certifiés jusqu’à 6 000 msw, permettant aux équipes de collecter des données d’images à partir de pipelines, de plates-formes offshore et de navires en eaux ultra-profondes.
La compatibilité avec les véhicules sous-marins de classe Light Work et de classe Work permet de l’intégrer dans les opérations d’inspection et de cartographie sous-marines existantes. Une fois intégré, le Hydro 6000 étend la collecte de données photogrammétriques au-delà de la profondeur des autres systèmes de la série HYDRO.
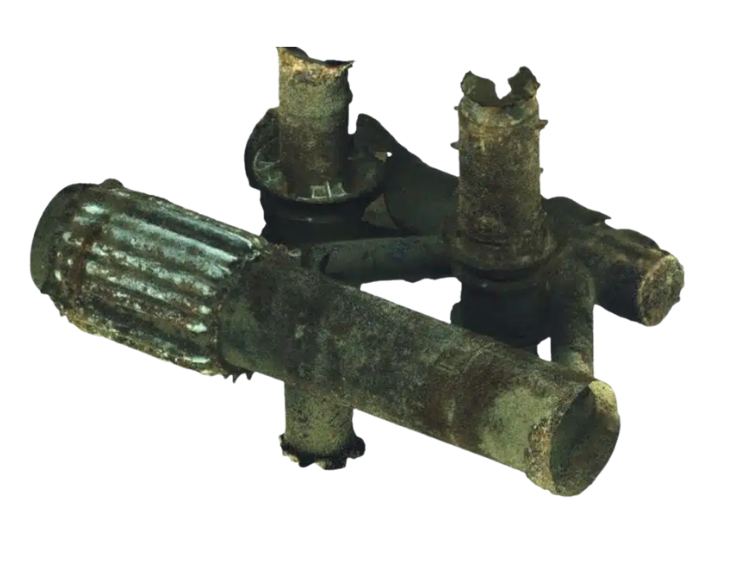
Créez des relevés 3D détaillés par photogrammétrie stéréo
Le Hydro 6000 utilise deux caméras de 12 mégapixels pour capturer des images superposées des installations sous-marines prises sous des perspectives légèrement différentes. Ces images peuvent être transformées en modèles 3D à l’échelle qui fournissent davantage d’informations spatiales que les vidéos sous-marines conventionnelles, permettant ainsi la mesure, l’analyse dimensionnelle et la documentation des conditions.
L’éclairage intégré délivre jusqu’à 80 000 lumens pour éclairer les équipements dans des environnements sous-marins sombres. Associé à la configuration stéréo-caméra du système, cette capture d’images contrôlée permet d’obtenir une précision millimétrique requise pour la reconstruction et la comparaison détaillées en 3D au fil du temps.
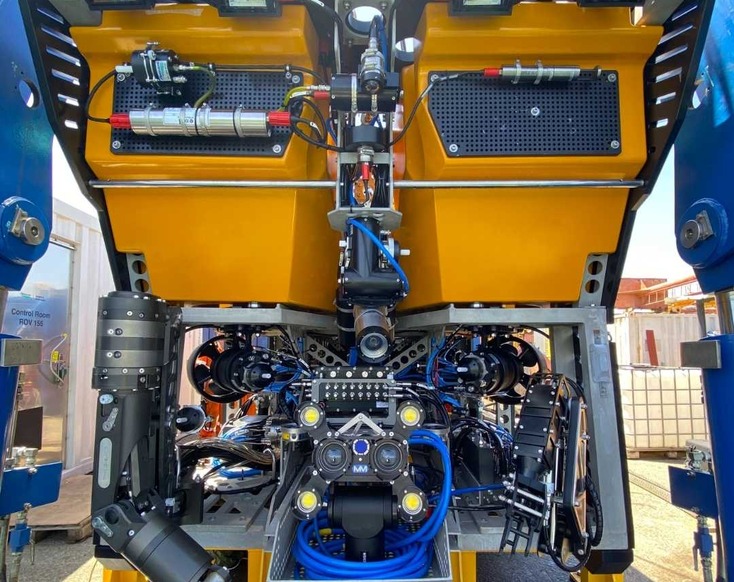
Intégration aux ROV d'intervention légère et lourde
L'Hydro 6000 est compatible avec les ROV d'intervention légère et lourde, ce qui permet aux équipes d'inspection d'intégrer la photogrammétrie stéréo à leurs plateformes de levé sous-marin existantes. La configuration avec caméra et POD séparés facilite l'installation selon l'espace disponible sur le ROV, sa capacité de charge utile et les besoins de visualisation.
Le POD fonctionne à 48 VDC, avec une puissance de 150 W, et fournit une sortie de données Ethernet avec une capacité de stockage de 2 To. Une API dédiée permet une intégration du système, tandis que IVM propose du matériel compatible pour le montage, la conversion d’énergie et le positionnement de la caméra.

Créez des modèles 3D en temps réel avec IVM SLAM
L'Hydro 6000 est compatible avec IVM SLAM, un assistant de levé propulsé par l'IA, fourni sous forme d'ordinateur de surface, qui permet la localisation et la cartographie simultanées en temps réel pendant les inspections sous-marines.
Alors que le Hydro 6000 capture les images, IVM SLAM les traite en réduisant la résolution afin de générer un modèle 3D en temps réel dans l’interface IVM Supervisor, permettant aux opérateurs de suivre en temps réel l’avancement de l’inspection.
Cette vue en temps réel permet aux équipes de repérer les zones non couvertes avant de quitter le site, réduisant ainsi la probabilité de déploiements répétés. IVM SLAM sélectionne également les images clés issues de l’étude pour accélérer le traitement ultérieur de la reconstruction 3D haute précision finale.
Téléchargements
Caractéristiques techniques de l'Hydro 6000
| Profondeur de fonctionnement | 6 000 msw |
| Température ambiante de fonctionnement | De 0°C à 30°C |
| Matériau | Titane |
| Connecteurs | SubConn Micro Circular |
| Intégration aux ROV | ROV d'intervention légère et lourde |
| Résolution | 2 × 12 MP |
| Champ de vision | 63° vertical / 79° horizontal |
| Fréquence d'images de visualisation | 20 FPS |
| Fréquence d'images d'enregistrement | 4 FPS |
| Eclairage | 80 000 lumens |
| Tension requise | 48 VDC |
| Exigence d'alimentation | 150 W |
| Sortie de données | 1 Gbps Ethernet / 10/100 Mbps |
| Stockage des données | 2 Toilettes |
| Dimensions de la caméra avec câbles | 355 × 300 × 342 mm |
| Poids de la caméra dans l'air / dans l'eau | 10,4 kg / 6,3 kg |
| Dimensions du POD avec câbles | Ø190 × 326 mm |
| Poids du POD dans l'air / dans l'eau | 14,3 kg / 7,2 kg |
 English
 English (Canada)
 Français du Canada